
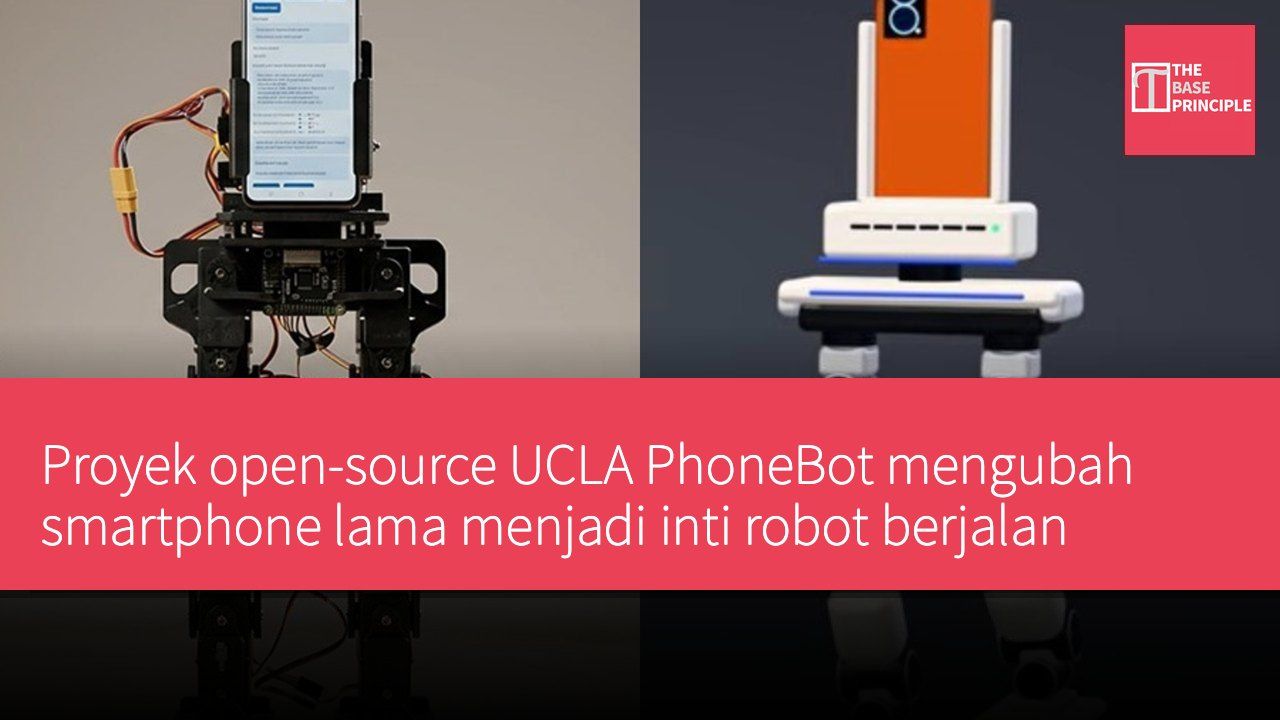
- PhoneBot mengubah ponsel Android lama menjadi robot berjalan.
- Robot menggunakan servo motor DYNAMIXEL berbiaya rendah untuk kontrol gerak.
- Pengontrol berjalan melatih jaringan saraf melalui pembelajaran penguatan untuk meningkatkan efisiensi berjalan.
- Saat ini belum dilengkapi lengan, masih dalam pengembangan kemampuan berjalan di tanah tidak rata.
Sebuah proyek robot bernama PhoneBot sedang memanfaatkan potensi ponsel Android lama, memberinya kehidupan kedua. Proyek open-source ini dikembangkan oleh Robotics and Mechanisms Laboratory Universitas California, Los Angeles (UCLA), PhoneBot tingginya sekitar 19 inci, beratnya kurang dari 4 pon. Peneliti menggunakan sebuah smartphone biasa sebagai badannya, serta memanfaatkan kamera, sensor gerak, prosesor, dan konektivitas nirkabel ponsel untuk visi, keseimbangan, dan perhitungan gerak.
Seluruh biaya badan robot, motor, dan komponen elektronik pendukung sekitar US$400 (sekitar HK$3.120), dengan ponsel menjadi faktor variabel utama. Untuk menyederhanakan desain elektronik, penggantian ponsel tidak memerlukan pengawasan ulang. PhoneBot menggunakan 13 servo motor DYNAMIXEL berbiaya rendah: enam di setiap kaki, meliputi sendi pinggang, lutut, dan pergelangan kaki, serta satu motor yang dapat memutar bagian atas tubuh. Sendi badan ini memungkinkan kamera ponsel memindai ke kiri dan kanan saat kedua kaki stabil, memudahkan pelacakan personel.
Pelatihan Pembelajaran Penguatan Pengontrol Berjalan
Komputer kecil di bagian bawah tubuh menerima perintah dari ponsel melalui Wi-Fi dan menerjemahkannya ke posisi motor, sehingga ponsel tidak perlu terhubung langsung ke perangkat keras. Tim peneliti menguji empat perangkat Android, termasuk Honor 9 tahun 2017 dan dua model murah berharga antara US$50 (sekitar HK$390) hingga US$80 (sekitar HK$624). Keempat perangkat mampu menjalankan tugas inti seperti kontrol berjalan, deteksi gerak, dan visi dasar. Honor 9 yang lebih lama tidak memiliki layanan Google yang diperlukan untuk navigasi peta.
Pengontrol berjalan adalah jaringan saraf yang sepenuhnya dilatih di lingkungan simulasi melalui pembelajaran penguatan. Robot virtual mendapat hadiah untuk menjaga tegak, menggerakkan kaki bergantian, dan mempertahankan kecepatan, serta dihukur untuk torsi tinggi, pengereman mendadak, dan beban pada satu kaki. Karena kekuatan dan kecepatan motor nyata terbatas, batasan-batasan tersebut dimasukkan ke dalam simulasi. Hasil awal tidak merata, sering kali satu kaki menanggung beban lebih berat. Penambahan sampel cermin dengan menukar pelatihan kaki kiri dan kanan menghasilkan langkah yang lebih merata, mengurangi variasi antar percobaan, dan memperbaiki distribusi beban.
Keterbatasan dan Prospek Masa Depan PhoneBot
Robot fisik ini mampu berjalan di tanah datar dengan kecepatan hingga setengah meter per detik (sekitar 1,6 kaki) dan bisa bangun kembali setelah jatuh. Aplikasi Android membuat keputusan secara real-time, TensorFlow Lite menjalankan rutin berjalan dan pemulihan sekitar 50 kali per detik, memanfaatkan sensor bawaan ponsel. Kamera dapat melacak personel dan posisinya, sedangkan pada ponsel yang didukung, juga dapat melakukan pemetaan visual, cocok untuk konferensi jarak jauh dan fotografi. Saat ini pengenalan suara dan pemrosesan bahasa masih berjalan di laptop di dekatnya, namun seiring perbaikan model, tim mungkin memindahkan fungsi-fungsi tersebut ke ponsel.
Saat ini, PhoneBot belum dilengkapi lengan, sehingga tidak dapat mengangkat atau membawa barang. Ia hanya diuji di tanah datar; tangga, lereng, dan permukaan tidak rata masih dalam tahap pengembangan. Kekuatan motor yang terbatas juga membatasi beban yang bisa dibawa dan kecepatan gerak. Perangkat keras dan perangkat lunak sepenuhnya terbuka bagi mahasiswa, laboratorium penelitian, dan hobiis yang tertarik, tanpa perlu mengeluarkan biaya mahal untuk peralatan atau sensor khusus.
Potensi Teknologi Robot Open-Source
Proyek PhoneBot mendemonstrasikan cara memanfaatkan fungsi smartphone lama untuk membawa inovasi ke teknologi robot. Melalui pendekatan open-source, proyek ini tidak hanya menurunkan biaya, tetapi juga mendorong partisipasi mahasiswa dan peneliti dalam pengembangan robot. Seiring kemajuan teknologi, di masa depan mungkin muncul lebih banyak skenario aplikasi, terutama di bidang konferensi jarak jauh dan tugas otomatisasi. Perkembangan semacam ini tidak hanya membantu pemanfaatan kembali sumber daya, tetapi juga mendorong penyebaran teknologi robot.