
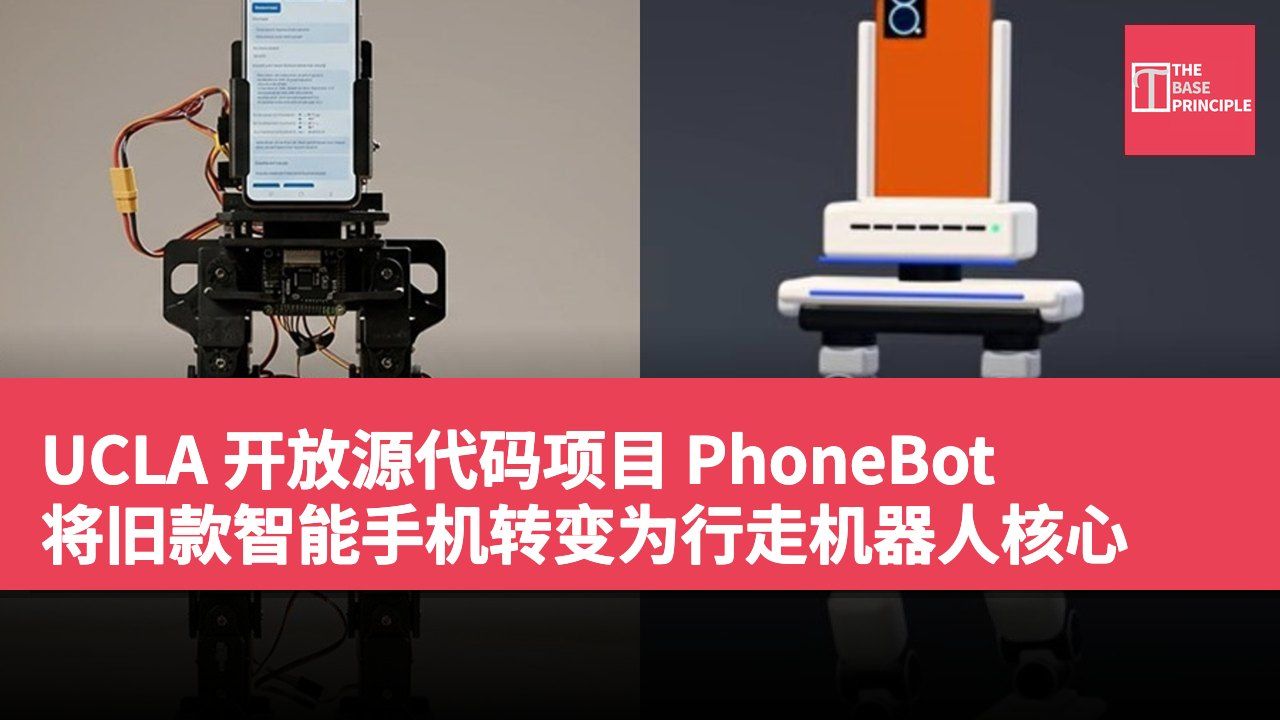
- PhoneBot 将旧款 Android 手机转变为行走机器人。
- 机器人使用低成本 DYNAMIXEL 伺服电机进行运动控制。
- 行走控制器通过强化学习训练神经网络来提高行走效率。
- 目前尚不具备手臂,仍在改进不平坦地面行走能力。
一款名为 PhoneBot 的机器人项目,正利用旧款 Android 手机的潜力,为它们开启第二次生命。这个开源项目由加州大学洛杉矶分校(UCLA)的机器人及机械实验室开发,PhoneBot 高约 19 英寸,重量少于 4 磅。研究人员将一部普通智能手机作为其躯干,并利用手机的相机、运动传感器、处理器以及无线连接进行视觉、平衡感知及运动计算。
整个机器人的身体、电机及支持电子元件的成本约为 US$400 (约 HK$3,120),手机则成为主要的可变因素。为了简化电子元件的设计,替换手机时无需重新布线。PhoneBot 使用 13 个低成本的 DYNAMIXEL 伺服电机:每条腿有六个,关节包括髋关节、膝关节及踝关节,还有一个可以旋转上半身的电机。这个躯干关节让手机的相机可以在双脚稳定的情况下左右扫描,便于跟踪人员。
行走控制器的强化学习训练
位于下半身的小型计算机通过 Wi-Fi 接收手机发出的指令,并将其转换为电机的位置,因此手机无需与硬件进行连接。研究团队测试了四部 Android 设备,包括 2017 年的 Honor 9 及两款价格在 US$50 (约 HK$390) 至 US$80 (约 HK$624) 之间的廉价机型。所有四部设备都能够执行行走控制、运动检测和基本视觉等核心任务。较旧的 Honor 9 缺乏进行地图导航所需的 Google 服务。
行走控制器是一个完全在模拟环境中通过强化学习训练的神经网络。虚拟机器人因为保持直立、交替使用双脚及保持速度而获得奖励,并因高扭矩、急刹车及单脚承重而失分。由于真实电机的力量和速度有限,这些限制已被纳入模拟之中。早期结果并不均匀,经常一只脚负担较重。添加镜像样本以交换左右脚的训练,能够产生更均匀的步伐,减少运行之间的变化和改善负载分配。
PhoneBot 的限制与未来展望
这款物理机器人能在平坦地面上以每秒达半米(约 1.6 英尺)的速度行走,并能在摔倒后重新站起。Android 应用程序实时做出决策,TensorFlow Lite 每秒约运行 50 次行走和恢复例程,利用手机内置的传感器。相机能够跟踪人员及其位置,而在支持的手机上,还可以进行视觉地图绘制,适用于远程会议和摄影。目前语音识别和语言处理仍在附近的笔记本电脑上运行,但随着模型的改进,团队可能会将这些功能移至手机上。
目前,PhoneBot 尚不具备手臂,因此无法拾起或携带物品。它仅在平坦地面上进行过测试,楼梯、斜坡及不平坦的表面仍在进行改进中。有限的电机力量也限制了其能够承载的重量及移动速度。该硬件和软件完全开放,供有兴趣的学生、研究实验室及爱好者使用,无需支付高昂的专用设备或传感器费用。
开放源代码机器人技术的潜力
PhoneBot 项目展示了如何利用旧款智能手机的功能,为机器人技术带来创新。通过开放源代码的方式,这个项目不仅降低了成本,还鼓励学生和研究者参与机器人开发。随着技术的进步,未来可能会有更多的应用场景出现,尤其是在远程会议和自动化任务方面。这样的发展不仅有助于资源的再利用,还能推动机器人技术的普及。