
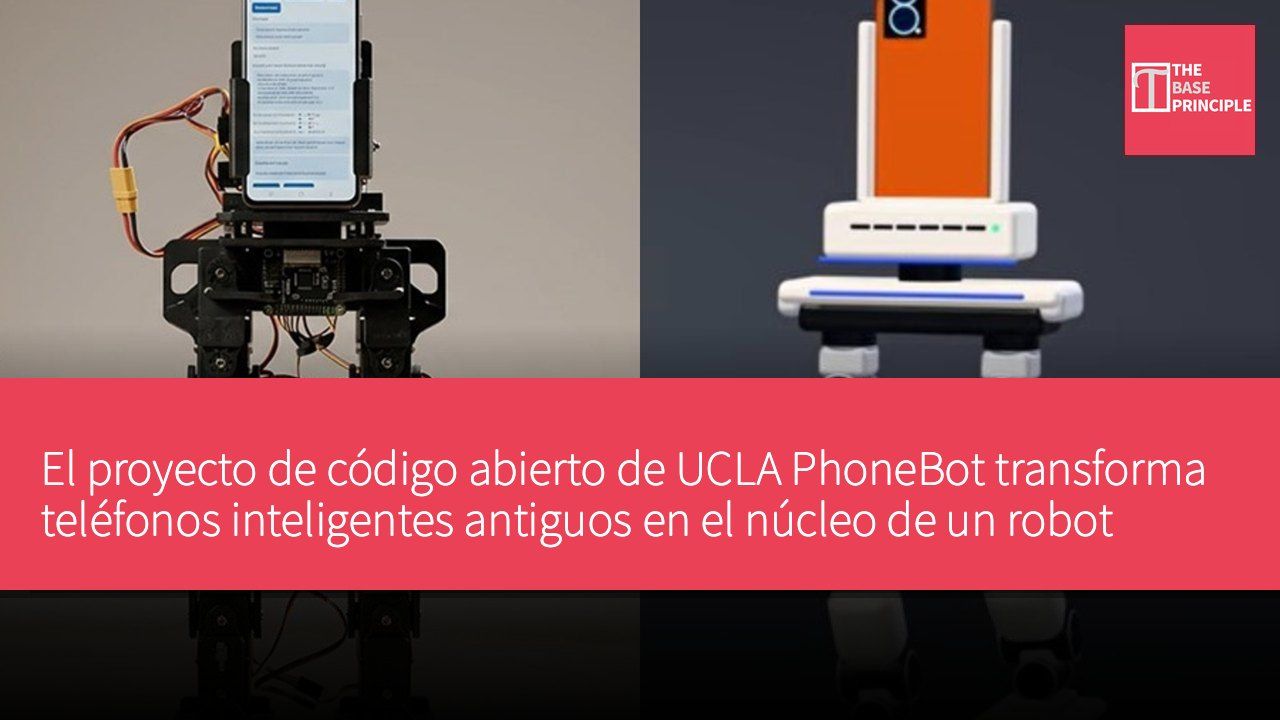
- PhoneBot convierte teléfonos Android antiguos en un robot caminante.
- El robot utiliza servomotores DYNAMIXEL de bajo costo para el control de movimiento.
- El controlador de marcha entrena una red neuronal mediante aprendizaje por refuerzo para mejorar la eficiencia al caminar.
- Actualmente no cuenta con brazos y se sigue mejorando la capacidad de caminar en terrenos irregulares.
Un proyecto de robot llamado PhoneBot está aprovechando el potencial de los teléfonos Android antiguos, dándoles una segunda vida. Este proyecto de código abierto fue desarrollado por el Laboratorio de Robótica y Mecánica de la Universidad de California en Los Ángeles (UCLA); PhoneBot mide aproximadamente 19 pulgadas de alto y pesa menos de 4 libras. Los investigadores utilizan un teléfono inteligente común como su torso, y aprovechan la cámara, los sensores de movimiento, el procesador y la conectividad inalámbrica del teléfono para la visión, la percepción del equilibrio y el cálculo del movimiento.
El costo total del cuerpo del robot, los motores y los componentes electrónicos de soporte es de aproximadamente US$400 (aproximadamente HK$3,120), mientras que el teléfono se convierte en el principal factor variable. Para simplificar el diseño electrónico, no es necesario recablear al reemplazar el teléfono. PhoneBot utiliza 13 servomotores DYNAMIXEL de bajo costo: seis por pierna, que incluyen las articulaciones de cadera, rodilla y tobillo, además de un motor que puede rotar la parte superior del cuerpo. Esta articulación del torso permite que la cámara del teléfono escanee lateralmente mientras los pies permanecen estables, facilitando el seguimiento de personas.
Entrenamiento por refuerzo del controlador de marcha
El pequeño ordenador ubicado en la parte inferior del cuerpo recibe las órdenes del teléfono a través de Wi‑Fi y las convierte en posiciones de los motores, por lo que el teléfono no necesita conectarse directamente al hardware. El equipo de investigación probó cuatro dispositivos Android, incluido el Honor 9 de 2017 y dos modelos económicos con precios entre US$50 (aproximadamente HK$390) y US$80 (aproximadamente HK$624). Los cuatro dispositivos pudieron ejecutar las tareas principales de control de marcha, detección de movimiento y visión básica. El Honor 9 más antiguo carece de los servicios de Google necesarios para la navegación por mapas.
El controlador de marcha es una red neuronal entrenada completamente en un entorno de simulación mediante aprendizaje por refuerzo. El robot virtual recibe recompensas por mantenerse erguido, alternar el uso de ambos pies y mantener la velocidad, y es penalizado por torque elevado, frenadas bruscas y carga en un solo pie. Dado que los motores reales tienen fuerza y velocidad limitadas, estas restricciones se han incorporado a la simulación. Los resultados iniciales no eran uniformes, a menudo una pierna soportaba más carga. La adición de muestras espejo para intercambiar el entrenamiento de los pies izquierdo y derecho permite generar pasos más uniformes, reducir la variabilidad entre ejecuciones y mejorar la distribución de la carga.
Limitaciones y perspectivas futuras de PhoneBot
Este robot físico puede caminar sobre terreno plano a una velocidad de hasta medio metro por segundo (aproximadamente 1,6 pies) y es capaz de levantarse tras una caída. La aplicación de Android toma decisiones en tiempo real; TensorFlow Lite ejecuta unas 50 veces por segundo las rutinas de marcha y recuperación, utilizando los sensores integrados del teléfono. La cámara puede rastrear a las personas y su posición, y en los teléfonos compatibles también permite la creación de mapas visuales, útil para videoconferencias y fotografía. Actualmente el reconocimiento de voz y el procesamiento del lenguaje siguen ejecutándose en un portátil cercano, pero a medida que los modelos mejoren, el equipo podría trasladar estas funciones al teléfono.
Actualmente, PhoneBot no cuenta con brazos, por lo que no puede recoger ni transportar objetos. Solo se ha probado en superficies planas; escaleras, rampas y terrenos irregulares siguen en fase de mejora. La fuerza limitada de los motores también restringe el peso que puede cargar y su velocidad de movimiento. Tanto el hardware como el software son completamente abiertos para que los utilicen estudiantes, laboratorios de investigación y aficionados interesados, sin necesidad de pagar costosos equipos o sensores especializados.
El potencial de la tecnología robótica de código abierto
El proyecto PhoneBot muestra cómo aprovechar las capacidades de los teléfonos inteligentes antiguos para aportar innovación a la robótica. Mediante el enfoque de código abierto, el proyecto no solo reduce costos, sino que también fomenta la participación de estudiantes e investigadores en el desarrollo de robots. A medida que avanza la tecnología, podrían surgir más escenarios de aplicación, especialmente en videoconferencias y tareas automatizadas. Este desarrollo no solo favorece la reutilización de recursos, sino que también impulsa la difusión de la robótica.