
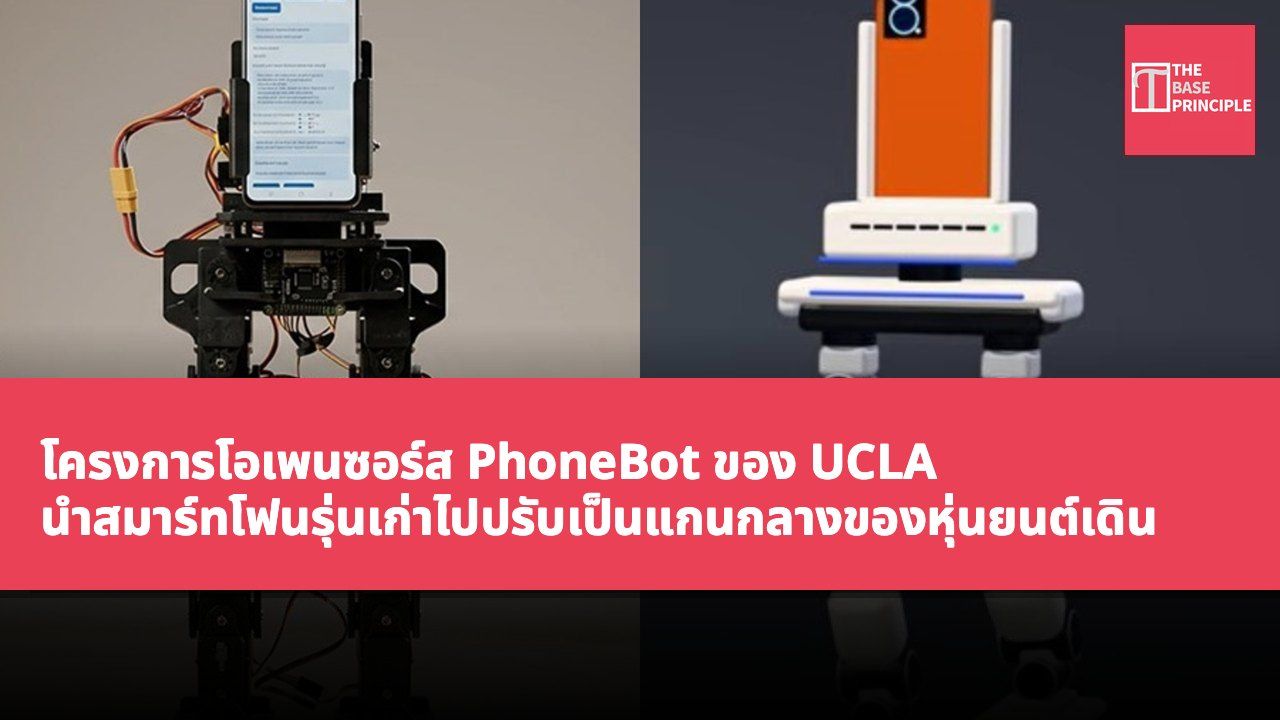
- PhoneBot นำมือถือ Android รุ่นเก่ามาปรับเป็นหุ่นยนต์เดิน
- หุ่นยนต์ใช้มอเตอร์เซอร์โว DYNAMIXEL ต่ำต้นทุนสำหรับควบคุมการเคลื่อนไหว
- ตัวควบคุมการเดินผ่านการเรียนรู้แบบเสริมแรง (Reinforcement Learning) เพื่อฝึกโครงข่ายประสาทเทียมเพื่อเพิ่มประสิทธิภาพการเดิน
- ขณะนี้ยังไม่มีแขน ยังคงปรับปรุงความสามารถในการเดินบนพื้นที่ไม่ราบ
โครงการหุ่นยนต์ชื่อ PhoneBot กำลังนำศักยภาพของมือถือ Android รุ่นเก่ามาใช้ประโยชน์ เพื่อเปิดโอกาสชีวิตที่สองให้กับอุปกรณ์เหล่านี้ โครงการโอเพนซอร์สนี้ได้รับการพัฒนาโดยห้องปฏิบัติการหุ่นยนต์และกลศาสตร์ของ加州大學洛杉磯分校(UCLA) PhoneBot มีความสูงประมาณ 19 นิ้ว น้ำหนักน้อยกว่า 4 ปอนด์ นักวิจัยนำสมาร์ทโฟนทั่วไปมาทำเป็นลำตัว และใช้กล้อง เซ็นเซอร์การเคลื่อนไหว ตัวประมวลผล และการเชื่อมต่อไร้สายของโทรศัพท์เพื่อประมวลผลด้านการมองเห็น การรับรู้การทรงตัว และการคำนวณการเคลื่อนไหว
ต้นทุนรวมของลำตัวหุ่นยนต์ มอเตอร์ และอุปกรณ์อิเล็กทรอนิกส์รองรับอยู่ที่ประมาณ US$400 (ประมาณ HK$3,120) ส่วนโทรศัพท์จึงกลายเป็นตัวแปรหลัก เพื่อทำให้การออกแบบอิเล็กทรอนิกส์เรียบง่ายขึ้น การเปลี่ยนโทรศัพท์จึงไม่ต้องทำการต่อสายใหม่ PhoneBot ใช้มอเตอร์เซอร์โว DYNAMIXEL ต่ำต้นทุน 13 ตัว: แต่ละขา 6 ตัว ประกอบด้วยข้อสะโพก ข้อเข่า และข้อเท้า พร้อมกับมอเตอร์อีก 1 ตัวที่หมุนลำตัวบนได้ ข้อต่อลำตัวนี้ทำให้กล้องของโทรศัพท์สามารถสแกนซ้าย-ขวาได้ในขณะที่สองขาอยู่นิ่งๆ ช่วยให้ติดตามบุคคลได้สะดวกขึ้น
การฝึกตัวควบคุมการเดินด้วยการเรียนรู้แบบเสริมแรง
คอมพิวเตอร์ขนาดเล็กที่อยู่ในส่วนล่างรับคำสั่งจากโทรศัพท์ผ่าน Wi-Fi และแปลงเป็นตำแหน่งของมอเตอร์ ทำให้โทรศัพท์ไม่ต้องต่อสายกับฮาร์ดแวร์โดยตรง ทีมวิจัยทดสอบอุปกรณ์ Android 4 เครื่อง รวมถึง Honor 9 ปี 2017 และอีก 2 รุ่นราคาถูกที่ราคาอยู่ระหว่าง US$50 (ประมาณ HK$390) ถึง US$80 (ประมาณ HK$624) อุปกรณ์ทั้ง 4 เครื่องสามารถทำงานหลักได้ ได้แก่ การควบคุมการเดิน การตรวจจับการเคลื่อนไหว และการมองเห็นพื้นฐาน รุ่น Honor 9 ที่เก่ากว่าขาดบริการ Google ที่จำเป็นสำหรับการนำทางแผนที่
ตัวควบคุมการเดินเป็นโครงข่ายประสาทเทียมที่ฝึกสมบูรณ์ในสภาพแวดล้อมจำลองผ่านการเรียนรู้แบบเสริมแรง หุ่นยนต์ในโลกเสมือนได้รับรางวัลเมื่อทรงตัวตรง สลับใช้สองขา และรักษาความเร็วไว้ และถูกหักคะแนนเมื่อมีแรงบิดสูง เบรกฉุกเฉิน และรองรับน้ำหนักด้วยขาเดียว เนื่องจากมอเตอร์จริงมีแรงและความเร็วจำกัด ข้อจำกัดเหล่านี้จึงถูกรวมเข้าไปในการจำลอง ผลลัพธ์ช่วงแรกไม่สม่ำเสมอ บ่อยครั้งขาข้างหนึ่งรับภาระหนักกว่า การเพิ่มตัวอย่างแบบกระจกเพื่อสลับการฝึกขาซ้าย-ขวา สามารถสร้างก้าวเดินที่สม่ำเสมอขึ้น ลดความแปรปรวนระหว่างรอบการทำงาน และปรับปรุงการกระจายโหลด
ข้อจำกัดและ展望อนาคตของ PhoneBot
หุ่นยนต์ตัวจริงนี้สามารถเดินบนพื้นราบได้ที่ความเร็วสูงสุดครึ่งเมตรต่อวินาที (ประมาณ 1.6 ฟุต) และสามารถลุกขึ้นมาใหม่ได้หลังจากล้มโค้ง แอปพลิเคชัน Android ตัดสินใจแบบเรียลไทม์ TensorFlow Lite ทำงานรอบการเดินและการกู้คืนประมาณ 50 รอบต่อวินาที โดยใช้เซ็นเซอร์ภายในโทรศัพท์ กล้องสามารถติดตามบุคคลและตำแหน่งของพวกเขาได้ ส่วนบนโทรศัพท์ที่รองรับ ยังสามารถทำการวาดแผนที่แบบมองเห็น (Visual SLAM) ได้ เหมาะสำหรับการประชุมจากระยะไกลและการถ่ายภาพ ปัจจุบันการรู้จำเสียงและประมวลผลภาษายังทำงานบนแล็ปท็อปใกล้เคียง แต่เมื่อโมเดลดีขึ้น ทีมอาจย้ายฟังก์ชันเหล่านี้ไปรันบนโทรศัพท์แทน
ขณะนี้ PhoneBot ยังไม่มีแขน จึงไม่สามารถยกหรือพกของได้ มันได้รับการทดสอบเฉพาะบนพื้นราบเท่านั้น การเดินบนบันได ชัน และพื้นผิวที่ไม่ราบยังอยู่ในขั้นตอนปรับปรุง แรงมอเตอร์ที่จำกัดก็ยังคงเป็นข้อจำกัดต่อน้ำหนักที่รับได้และความเร็วในการเคลื่อนที่ ฮาร์ดแวร์และซอฟต์แวร์ทั้งหมดเปิดเผยครบถ้วน ให้นักศึกษา ห้องปฏิบัติการวิจัย และผู้สนใจนำไปใช้ได้ฟรี โดยไม่ต้องจ่ายค่าใช้จ่ายสูงสำหรับอุปกรณ์เฉพาะทางหรือเซ็นเซอร์
ศักยภาพของเทคโนโลยีหุ่นยนต์โอเพนซอร์ส
โครงการ PhoneBot สาธิตถึงวิธีการนำความสามารถของสมาร์ทโฟนรุ่นเก่ามาสร้างนวัตกรรมให้กับเทคโนโลยีหุ่นยนต์ ผ่านแนวทางโอเพนซอร์ส โครงการนี้ไม่เพียงแต่ลดต้นทุน แต่ยังกระตุ้นให้นักศึกษาและนักวิจัยมีส่วนร่วมในการพัฒนาหุ่นยนต์ ด้วยการก้าวหน้าของเทคโนโลยี อาจจะมีสถานการณ์การใช้งานมากขึ้นในอนาคต โดยเฉพาะในด้านการประชุมจากระยะไกลและงานอัตโนมัติ การพัฒนาลักษณะนี้ไม่เพียงช่วยให้ทรัพยากรได้รับการนำกลับมาใช้ใหม่ แต่ยังขับเคลื่อนการแพร่หลายของเทคโนโลยีหุ่นยนต์อีกด้วย