
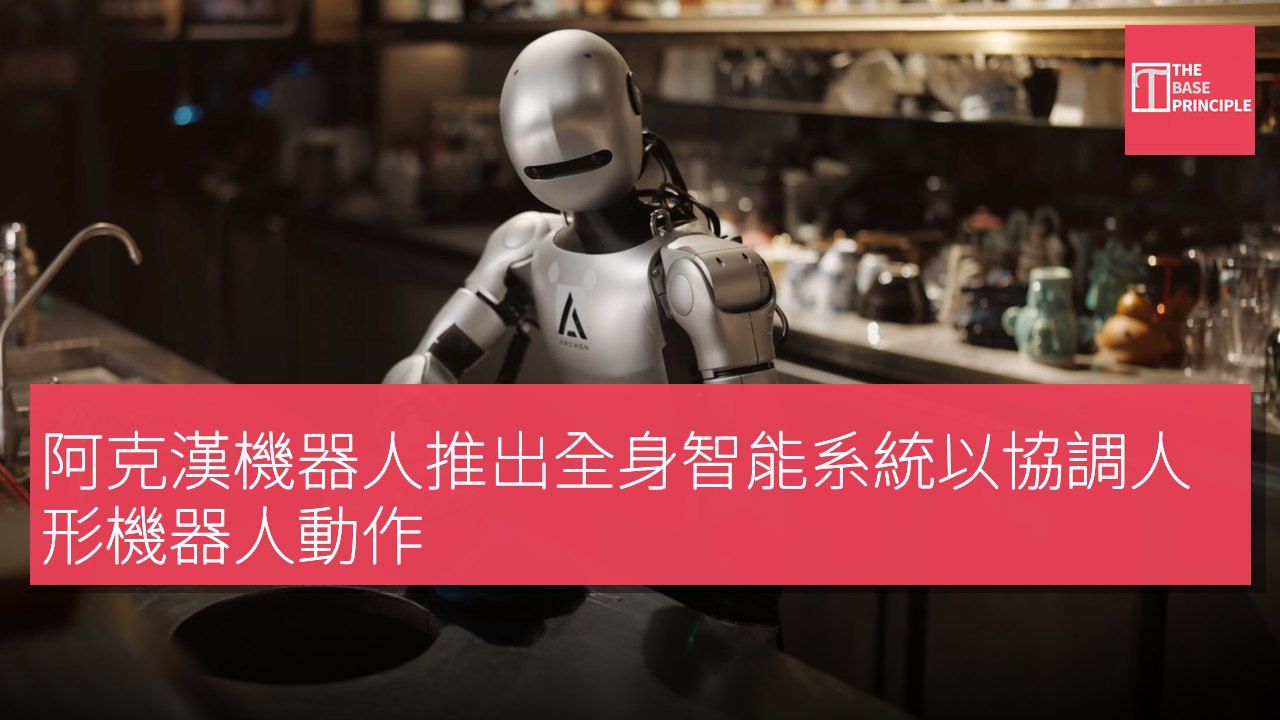
- Archon Robotics 展示其全身智能系統,能協調人形機械人執行複雜任務。
- 該系統結合人類數據進行預訓練,並使用實際機械人數據進行後訓練。
- 演示中機械人能自主運行,並以正常速度執行多項任務。
- 專家指出,任務完成率和人類幹預頻率的數據尚未報告。
位於上海的 Archon Robotics 已經展示其首個全身智能 (Whole-Body Intelligence, WBI) 系統,該系統能夠協調人形機械人進行動作,並理解其任務。此係統將高級任務規劃與全身協調動作相連接,使機械人能在現實環境中執行複雜的任務。演示中展示了多個受歡迎的人形模型,其執行的任務包括拾取物件、上下樓梯、清理桌面、操作洗碗機及整理雪櫃。
該公司表示,其方法利用人類數據進行預訓練,並使用實際機械人數據進行後訓練,展示的全過程演示能夠自主運行,並以正常速度進行。
全身智能系統的運作原理
Archon 的全身智能框架旨在幫助人形機械人將任務指令轉化為協調的物理動作。該公司希望開發通用的人工智能模型,結合任務理解、動作規劃、平衡及精確執行,適用於不同的人形平台。這一方法結合了大規模人類全身數據進行預訓練,並利用實際機械人的演示進行後訓練。首次展示中,人形機械人執行了拾取物件、上下樓梯、清理桌面、操作洗碗機及整理雪櫃等任務。Archon 的框架旨在協調機械人的整個身體,而不是將各種動作視為孤立的指令。
其演示突出了兩個組件,S1 和 S0,這兩者處理過程中的不同方面。S1 處理與任務相關的資訊並支持行為決策,而 S0 則專注於全身動作控制,包括協調、穩定性及精確執行。
Archon 將 S0 描述為類似小腦的功能,將目標轉化為可執行的動作,同時保持物理穩定性。該公司的七月技術博客描述了一個更廣泛的四層架構,還包括任務規劃和動作生成。然而,首次影片專注於 S1 和 S0,而未說明這是否代表對先前描述框架的更改。Archon 通過結合人類演示和從實際機械人收集的數據來開發其模型。人類全身數據提供動作的示例,而實際機械人數據則有助於將學到的能力適應實際硬件的機械和控制要求。
該公司透露,其數據平台在中國多個城市收集人類演示數據,這些資料經過自動檢查、人為抽查及標記樣本的審查後再進行訓練。
演示中的機械人協作
該過程還結合了 DAgger 修正數據,幫助模型學習如何在需要調整行動時作出反應。這些演示顯示機械人能夠糾正錯誤並恢復任務,補充了成功執行的示例。這一方法旨在發展可轉移的物理技能,而非僅僅依賴已完成任務的演示。然而,Archon 尚未披露其數據集的大小或發佈定量結果,以顯示模型在不熟悉情況下轉移學習技能的有效性。影片中展示了 AGIBOT A3、Booster T2 人形機械人和改裝的 Unitree G1 機械人。
某個片段展示了多台機械人在共享的廚房和餐廳中同時執行不同的活動,這些任務涉及處理清潔設備、操作家居物品以及與廚房電器互動。
這些活動需要協調的彎曲、伸展、平衡及物件操作。不同平台展示了 Archon 在多種硬件配置下的工作。然而,影片未顯示所有機械人是否使用相同的模型權重或協調作為一個團隊。Archon 指出,其全過程演示能夠自主運行,並以正常速度進行。關於 S0 和 DAgger 訓練過程的解釋片段包括遙控操作,區分自主執行和用於開發及完善系統的演示。首次影片概述了該公司將基於人工智能的任務理解與協調的人形運動相結合的方法。
然而,並未報告任務完成率、人類幹預的頻率或跨機械平台的比較結果。專家表示,這些測量將有助於確立該框架的可靠性,並顯示其能力在不熟悉任務和環境中的轉移效果。
全身智能系統的潛在影響
Archon Robotics 的全身智能系統展示了人形機械人在執行複雜任務方面的潛力,尤其是在日常生活環境中。這一系統不僅能夠理解任務指令,還能將其轉化為協調的動作,這對於未來的家居自動化和服務型機械人具有重要意義。儘管目前尚未提供關鍵的性能數據,專家認為這些數據對於評估系統的可靠性和有效性至關重要。隨著技術的進步,這類系統有望在多個行業中發揮更大作用。