
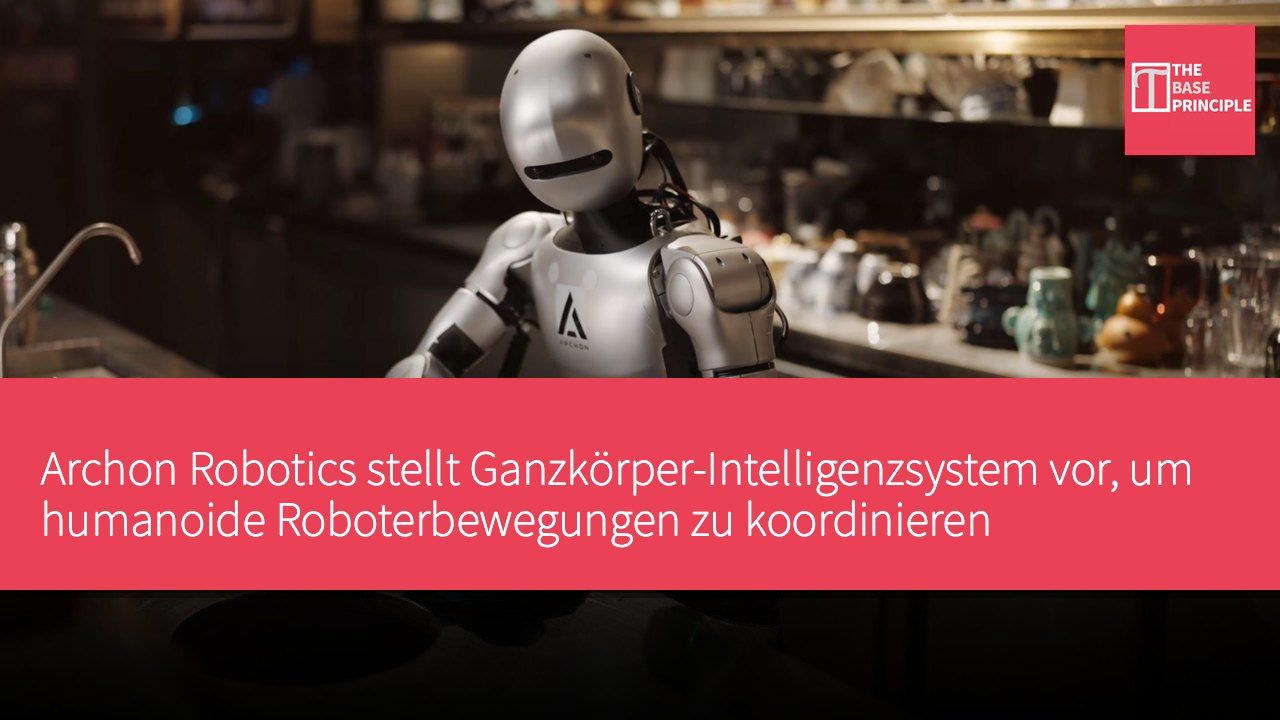
- Archon Robotics stellt sein Ganzkörper-Intelligenzsystem vor, das humanoide Roboter bei der Ausführung komplexer Aufgaben koordinieren kann.
- Das System kombiniert menschliche Daten für das Vortraining und verwendet echte Roboterdaten für das Nachtraining.
- In der Demonstration liefen die Roboter autonom und führten mehrere Aufgaben in normaler Geschwindigkeit aus.
- Experten weisen darauf hin, dass Daten zu Aufgabenabschlussraten und Häufigkeit menschlicher Eingriffe noch nicht vorliegen.
Das in Shanghai ansässige Archon Robotics hat sein erstes Whole-Body Intelligence (WBI) System vorgestellt, das in der Lage ist, die Bewegungen humanoider Roboter zu koordinieren und deren Aufgaben zu verstehen. Dieses System verbindet hochwertige Aufgabenplanung mit ganzkörperlicher Bewegungssteuerung, sodass Roboter komplexe Aufgaben in realen Umgebungen ausführen können. Die Demonstration zeigte mehrere gängige humanoide Modelle, die Aufgaben wie das Aufheben von Gegenständen, das Treppensteigen, das Abräumen von Tischen, das Bedienen von Geschirrspülern und das Einräumen von Kühlschränken ausführten.
Das Unternehmen gab an, dass sein Ansatz menschliche Daten für das Vortraining nutzt und echte Roboterdaten für das Nachtraining verwendet, wobei die gezeigten End-to-End-Demonstrationen autonom und in normaler Geschwindigkeit abliefen.
Funktionsweise des Ganzkörper-Intelligenzsystems
Archons Ganzkörper-Intelligenz-Framework soll humanoiden Robotern helfen, Aufgabenanweisungen in koordinierte physische Aktionen umzusetzen. Das Unternehmen strebt die Entwicklung eines allgemeinen KI-Modells an, das Aufgabenverständnis, Bewegungsplanung, Gleichgewicht und präzise Ausführung kombiniert und für verschiedene humanoide Plattformen geeignet ist. Dieser Ansatz kombiniert groß angelegte menschliche Ganzkörperdaten für das Vortraining und nutzt echte Roboterdemonstrationen für das Nachtraining. In der ersten Vorführung führten humanoide Roboter Aufgaben wie das Aufheben von Gegenständen, das Treppensteigen, das Abräumen von Tischen, das Bedienen von Geschirrspülern und das Einräumen von Kühlschränken aus. Archons Framework zielt darauf ab, den gesamten Körper des Roboters zu koordinieren, anstatt verschiedene Bewegungen als isolierte Befehle zu betrachten.
Die Demonstration hob zwei Komponenten hervor, S1 und S0, die unterschiedliche Aspekte des Prozesses behandeln. S1 verarbeitet aufgabenbezogene Informationen und unterstützt Verhaltensentscheidungen, während S0 sich auf die Ganzkörperbewegungssteuerung konzentriert, einschließlich Koordination, Stabilität und präziser Ausführung.
Archon beschreibt S0 als eine dem Kleinhirn ähnliche Funktion, die Ziele in ausführbare Aktionen umwandelt, während sie physische Stabilität aufrechterhält. Der technische Blog des Unternehmens vom Juli beschrieb eine umfassendere Vier-Schichten-Architektur, die auch Aufgabenplanung und Aktionsgenerierung umfasst. Das erste Video konzentrierte sich jedoch auf S1 und S0, ohne zu erläutern, ob dies eine Änderung des zuvor beschriebenen Frameworks darstellt. Archon entwickelt seine Modelle, indem es menschliche Demonstrationen mit Daten kombiniert, die von echten Robotern gesammelt wurden. Menschliche Ganzkörperdaten liefern Bewegungsbeispiele, während echte Roboterdaten helfen, die erlernten Fähigkeiten an die mechanischen und steuerungstechnischen Anforderungen der tatsächlichen Hardware anzupassen.
Das Unternehmen gab bekannt, dass seine Datenplattform in mehreren chinesischen Städten menschliche Demonstrationsdaten sammelt, die vor dem Training automatischen Prüfungen, manuellen Stichproben und der Überprüfung markierter Samples unterzogen werden.
Roboterzusammenarbeit in der Demonstration
Der Prozess umfasst auch DAgger-Korrekturdaten, die dem Modell helfen zu lernen, wie es reagieren soll, wenn Aktionen angepasst werden müssen. Diese Demonstrationen zeigen, dass die Roboter Fehler korrigieren und Aufgaben fortsetzen können, was die Beispiele erfolgreicher Ausführungen ergänzt. Dieser Ansatz zielt darauf ab, übertragbare physische Fähigkeiten zu entwickeln, anstatt sich仅 auf Demonstrationen abgeschlossener Aufgaben zu verlassen. Archon hat jedoch noch nicht die Größe seines Datensatzes offengelegt oder quantitative Ergebnisse veröffentlicht, die die Effektivität des Modells beim Transfer gelernter Fähigkeiten in unbekannte Situationen belegen würden. Das Video zeigte den AGIBOT A3, den Booster T2 humanoiden Roboter und einen modifizierten Unitree G1 Roboter.
Ein Clip zeigte mehrere Roboter, die gleichzeitig unterschiedliche Aktivitäten in einer gemeinsamen Küche und einem Essbereich ausführten, wobei diese Aufgaben den Umgang mit Reinigungsgeräten, die Bedienung von Haushaltsgegenständen und die Interaktion mit Küchengeräten umfassten.
Diese Aktivitäten erforderten koordiniertes Beugen, Strecken, Balancieren und Objektmanipulation. Verschiedene Plattformen demonstrierten Archons Funktionsweise bei diversen Hardwarekonfigurationen. Das Video zeigte jedoch nicht, ob alle Roboter dieselben Modellgewichte verwendeten oder als Team koordiniert agierten. Archon wies darauf hin, dass seine End-to-End-Demonstrationen autonom und in normaler Geschwindigkeit abliefen. Erklärungsclips zu S0 und dem DAgger-Trainingsprozess beinhalteten Teleoperation, wodurch zwischen autonomer Ausführung und für die Entwicklung und Verfeinerung des Systems genutzten Demonstrationen unterschieden wurde. Das erste Video skizzierte den Ansatz des Unternehmens, KI-basiertes Aufgabenverständnis mit koordinierter humanoider Bewegung zu verbinden.
Es wurden jedoch keine Aufgabenabschlussraten, Häufigkeiten menschlicher Eingriffe oder vergleichende Ergebnisse über Roboterplattformen hinweg berichtet. Experten zufolge würden diese Messungen helfen, die Zuverlässigkeit des Frameworks zu belegen und zu zeigen, wie gut sich seine Fähigkeiten auf unbekannte Aufgaben und Umgebungen übertragen lassen.
Potenzielle Auswirkungen des Ganzkörper-Intelligenzsystems
Archon Robotics' Ganzkörper-Intelligenzsystem demonstriert das Potenzial humanoider Roboter bei der Ausführung komplexer Aufgaben, insbesondere in alltäglichen Umgebungen. Dieses System kann nicht nur Aufgabenanweisungen verstehen, sondern diese auch in koordinierte Aktionen umsetzen, was für die zukünftige Hausautomation und Servicerobotik von großer Bedeutung ist. Obwohl derzeit noch keine entscheidenden Leistungsdaten vorliegen, halten Experten diese Daten für entscheidend für die Bewertung der Zuverlässigkeit und Wirksamkeit des Systems. Mit fortschreitender Technologie dürften solche Systeme in mehreren Branchen eine größere Rolle spielen.