
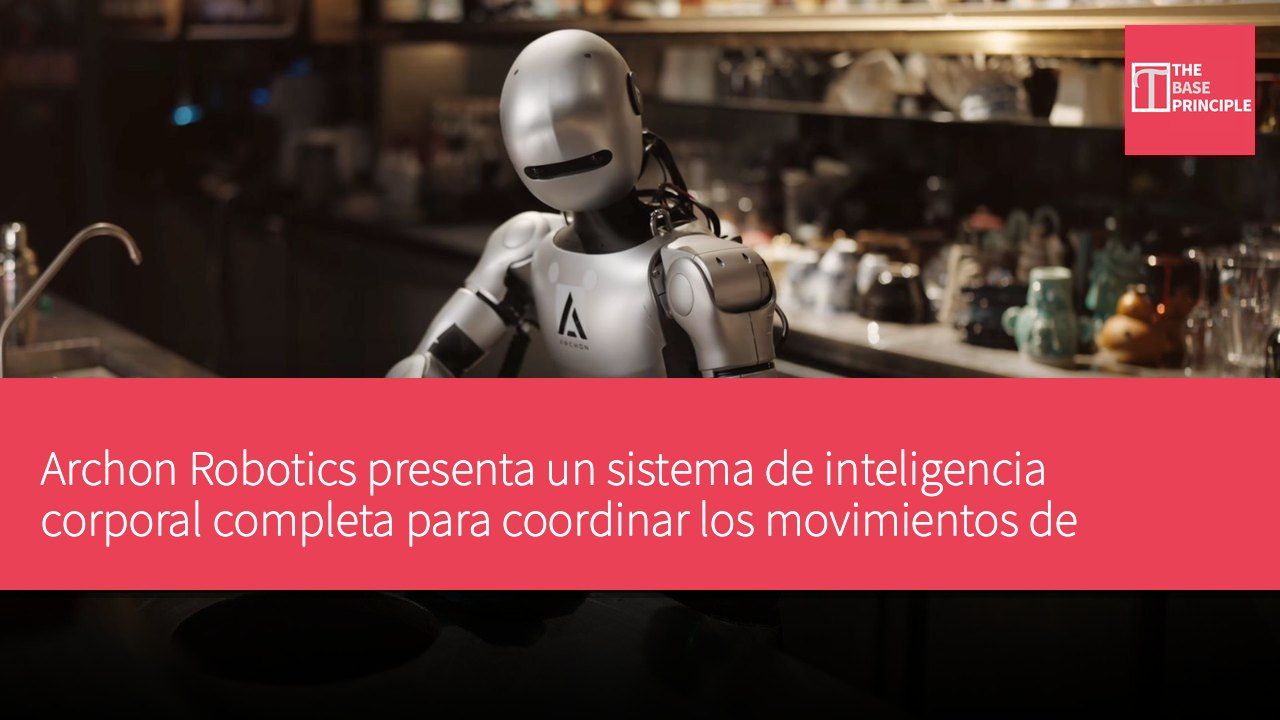
- Archon Robotics presenta su sistema de inteligencia corporal completa, capaz de coordinar robots humanoides para ejecutar tareas complejas.
- El sistema combina datos humanos para el preentrenamiento y utiliza datos de robots reales para el postentrenamiento.
- En la demostración, los robots operan de forma autónoma y ejecutan múltiples tareas a velocidad normal.
- Los expertos señalan que no se han reportado datos sobre la tasa de finalización de tareas ni la frecuencia de intervención humana.
Archon Robotics, con sede en Shanghái, ha presentado su primer sistema de inteligencia corporal completa (Whole-Body Intelligence, WBI), capaz de coordinar los movimientos de robots humanoides y comprender sus tareas. Este sistema conecta la planificación avanzada de tareas con movimientos coordinados de todo el cuerpo, permitiendo a los robots ejecutar tareas complejas en entornos reales. La demostración mostró varios modelos humanoides populares realizando tareas como recoger objetos, subir y bajar escaleras, limpiar mesas, operar lavavajillas y organizar neveras.
La empresa indica que su método utiliza datos humanos para el preentrenamiento y datos de robots reales para el postentrenamiento, y que la demostración completa mostrada funciona de forma autónoma y a velocidad normal.
Principio de funcionamiento del sistema de inteligencia corporal completa
El marco de inteligencia corporal completa de Archon está diseñado para ayudar a los robots humanoides a convertir instrucciones de tareas en acciones físicas coordinadas. La empresa busca desarrollar modelos de inteligencia artificial de propósito general que combinen comprensión de tareas, planificación de movimientos, equilibrio y ejecución precisa, aplicables a diferentes plataformas humanoides. Este enfoque combina preentrenamiento con datos masivos de cuerpo completo humano y postentrenamiento con demostraciones de robots reales. En la primera demostración, los robots humanoides ejecutaron tareas como recoger objetos, subir y bajar escaleras, limpiar mesas, operar lavavajillas y organizar neveras. El marco de Archon busca coordinar todo el cuerpo del robot, en lugar de tratar los distintos movimientos como órdenes aisladas.
Su demostración destaca dos componentes, S1 y S0, que manejan diferentes aspectos del proceso. S1 procesa la información relacionada con la tarea y soporta la toma de decisiones de comportamiento, mientras que S0 se centra en el control de movimiento de todo el cuerpo, incluyendo coordinación, estabilidad y ejecución precisa.
Archon describe S0 como una función similar al cerebelo, que convierte objetivos en acciones ejecutables manteniendo la estabilidad física. El blog técnico de la empresa de julio describía una arquitectura más amplia de cuatro capas, que también incluía planificación de tareas y generación de movimientos. Sin embargo, el primer video se centra en S1 y S0, sin aclarar si esto representa un cambio respecto al marco descrito anteriormente. Archon desarrolla sus modelos combinando demostraciones humanas y datos recopilados de robots reales. Los datos de cuerpo completo humano proporcionan ejemplos de movimientos, mientras que los datos de robots reales ayudan a adaptar las capacidades aprendidas a los requisitos mecánicos y de control del hardware real.
La empresa revela que su plataforma de datos recopila demostraciones humanas en varias ciudades de China, y que estos datos pasan por comprobaciones automáticas, muestreos manuales y revisión de muestras etiquetadas antes del entrenamiento.
Colaboración de robots en la demostración
El proceso también incorpora datos de corrección DAgger, que ayudan al modelo a aprender cómo reaccionar cuando se requieren ajustes en la acción. Estas demostraciones muestran que los robots pueden corregir errores y recuperar tareas, complementando los ejemplos de ejecución exitosa. Este método busca desarrollar habilidades físicas transferibles, en lugar de depender únicamente de demostraciones de tareas completadas. Sin embargo, Archon no ha revelado el tamaño de su conjunto de datos ni publicado resultados cuantitativos que muestren la eficacia del modelo para transferir habilidades aprendidas a situaciones desconocidas. El video muestra los robots humanoides AGIBOT A3, Booster T2 y un Unitree G1 modificado.
Un fragmento muestra varios robots realizando simultáneamente diferentes actividades en una cocina y comedor compartidos, tareas que implican manejar equipos de limpieza, manipular objetos domésticos e interactuar con electrodomésticos de cocina.
Estas actividades requieren flexión, extensión, equilibrio y manipulación de objetos coordinados. Las distintas plataformas demuestran el funcionamiento de Archon en diversas configuraciones de hardware. No obstante, el video no muestra si todos los robots usan los mismos pesos del modelo ni si coordinan como un equipo. Archon señala que su demostración completa funciona de forma autónoma y a velocidad normal. Los fragmentos explicativos sobre el proceso de entrenamiento de S0 y DAgger incluyen teleoperación, distinguiendo la ejecución autónoma de las demostraciones usadas para desarrollar y perfeccionar el sistema. El primer video esboza el enfoque de la empresa de combinar la comprensión de tareas basada en IA con el movimiento humanoide coordinado.
Sin embargo, no se han reportado la tasa de finalización de tareas, la frecuencia de intervención humana ni resultados comparativos entre plataformas robóticas. Los expertos indican que estas mediciones ayudarían a establecer la fiabilidad del marco y a mostrar la eficacia de la transferencia de sus capacidades a tareas y entornos desconocidos.
Impacto potencial del sistema de inteligencia corporal completa
El sistema de inteligencia corporal completa de Archon Robotics muestra el potencial de los robots humanoides para ejecutar tareas complejas, especialmente en entornos de la vida cotidiana. Este sistema no solo comprende las instrucciones de tareas, sino que las convierte en acciones coordinadas, lo que tiene importantes implicaciones para la futura automatización del hogar y los robots de servicio. Aunque por ahora no se han proporcionado datos clave de rendimiento, los expertos consideran que estos datos son esenciales para evaluar la fiabilidad y eficacia del sistema. A medida que avance la tecnología, se espera que este tipo de sistemas desempeñen un papel mayor en múltiples industrias.