
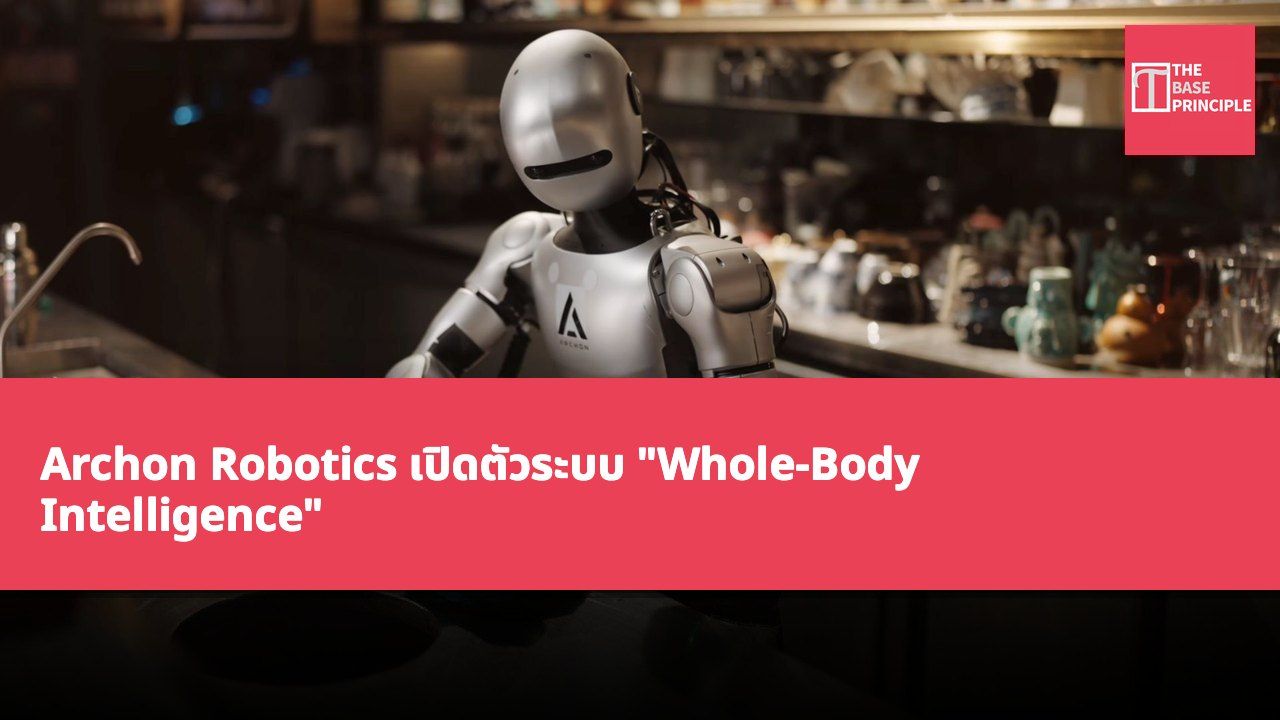
- Archon Robotics สาธิตระบบ Whole-Body Intelligence ที่สามารถประสานงานหุ่นยนต์รูปทรงมนุษย์ทำภารกิจซับซ้อนได้
- ระบบดังกล่าวใช้ข้อมูลมนุษย์ในการฝึกอบรมล่วงหน้า และใช้ข้อมูลหุ่นยนต์จริงในการฝึกอบรมต่อ
- ในการสาธิต หุ่นยนต์สามารถทำงานด้วยตนเองและดำเนินการหลายภารกิจด้วยความเร็วปกติ
- ผู้เชี่ยวชาญระบุว่า ข้อมูลอัตราการสำเร็จภารกิจและความถี่ของการแทรกแซงของมนุษย์ยังไม่ได้รายงาน
Archon Robotics ที่ตั้งอยู่ในกรุงเซี่ยงไฮ้ ได้สาธิตระบบ "Whole-Body Intelligence" (WBI) หรือปัญญาทั้งร่างกายครั้งแรก ซึ่งสามารถประสานงานการเคลื่อนไหวของหุ่นยนต์รูปทรงมนุษย์และเข้าใจภารกิจที่ได้รับมอบหมาย ระบบนี้เชื่อมต่อการวางแผนภารกิจระดับสูงกับการเคลื่อนไหวที่ประสานงานกันของทั้งร่างกาย ทำให้หุ่นยนต์สามารถดำเนินภารกิจซับซ้อนในสภาพแวดล้อมจริงได้ ในการสาธิตได้แสดงหุ่นยนต์รูปทรงมนุษย์หลายรุ่นที่เป็นที่นิยม ซึ่งดำเนินภารกิจรวมถึงการหยิบของ ขึ้นลงบันได ทำความสะอาดโต๊ะ ควบคุมเครื่องล้างจาน และจัดระเบียบตู้เย็น
บริษัทระบุว่า วิธีการของพวกเขาใช้ข้อมูลมนุษย์ในการฝึกอบรมล่วงหน้า (pre-training) และใช้ข้อมูลหุ่นยนต์จริงในการฝึกอบรมต่อ (post-training) โดยการสาธิตทั้งกระบวนการสามารถทำงานด้วยตนเองและดำเนินการด้วยความเร็วปกติได้
หลักการทำงานของระบบ Whole-Body Intelligence
กรอบการทำงาน Whole-Body Intelligence ของ Archon ได้รับการออกแบบมาเพื่อช่วยให้หุ่นยนต์รูปทรงมนุษย์แปลงคำสั่งภารกิจเป็นการเคลื่อนไหวทางกายภาพที่ประสานงานกัน บริษัทมุ่งพัฒนาโมเดล AI แบบครอบคลุมที่รวมการเข้าใจภารกิจ การวางแผนการเคลื่อนไหว การทรงตัว และการดำเนินการอย่างแม่นยำ เพื่อให้ใช้ได้กับแพลตฟอร์มรูปทรงมนุษย์ที่หลากหลาย วิธีการนี้รวมการฝึกอบรมล่วงหน้าด้วยข้อมูลทั้งร่างกายของมนุษย์ปริมาณมาก และใช้ข้อมูลสาธิตจากหุ่นยนต์จริงในการฝึกอบรมต่อ ในการสาธิตครั้งแรก หุ่นยนต์รูปทรงมนุษย์ได้ดำเนินภารกิจรวมถึงการหยิบของ ขึ้นลงบันได ทำความสะอาดโต๊ะ ควบคุมเครื่องล้างจาน และจัดระเบียบตู้เย็น กรอบการทำงานของ Archon มุ่งประสานงานทั้งร่างกายของหุ่นยนต์ แทนที่จะจัดการกับการเคลื่อนไหวต่างๆ เป็นคำสั่งที่แยกจากกัน
การสาธิตของพวกเขาเน้นองค์ประกอบสองส่วนคือ S1 และ S0 ซึ่งจัดการกับด้านต่างๆ ของกระบวนการ S1 จัดการข้อมูลที่เกี่ยวข้องกับภารกิจและรองรับการตัดสินใจพฤติกรรม ในขณะที่ S0 เน้นการควบคุมการเคลื่อนไหวทั้งร่างกาย รวมถึงการประสานงาน ความมั่นคง และการดำเนินการอย่างแม่นยำ
Archon อธิบาย S0 ว่ามีหน้าที่คล้าย "สมองเล็ก" (cerebellum) ที่แปลงเป้าหมายเป็นการกระทำที่ปฏิบัติได้พร้อมรักษาความมั่นคงทางกายภาพ บล็อกเทคนิคของบริษัทในเดือนกรกฎาคมอธิบายถึงสถาปัตยกรรม 4 ชั้นที่กว้างขึ้น ซึ่งยังรวมถึงการวางแผนภารกิจและการสร้างการกระทำด้วย อย่างไรก็ตาม วิดีโอครั้งแรกเน้นที่ S1 และ S0 โดยไม่ได้ระบุว่าสิ่งนี้แสดงถึงการเปลี่ยนแปลงจากกรอบการทำงานที่อธิบายไว้ก่อนหน้านี้หรือไม่ Archon พัฒนาโมเดลของพวกเขาผ่านการรวมข้อมูลสาธิตของมนุษย์และข้อมูลที่รวบรวมจากหุ่นยนต์จริง ข้อมูลทั้งร่างกายของมนุษย์ให้ตัวอย่างการเคลื่อนไหว ในขณะที่ข้อมูลหุ่นยนต์จริงช่วยปรับความสามารถที่เรียนรู้มาให้เข้ากับข้อกำหนดทางกลศาสตร์และการควบคุมของฮาร์ดแวร์จริง
บริษัทเปิดเผยว่า แพลตฟอร์มข้อมูลของพวกเขารวบรวมข้อมูลสาธิตของมนุษย์ในหลายเมืองในประเทศจีน ข้อมูลเหล่านี้ผ่านการตรวจสอบอัตโนมัติ การตรวจสอบสุ่มโดยมนุษย์ และการตรวจสอบตัวอย่างที่ติดฉลาก ก่อนจะนำไปใช้ในการฝึกอบรม
การทำงานร่วมกันของหุ่นยนต์ในการสาธิต
กระบวนการดังกล่าวยังรวมข้อมูลแก้ไขแบบ DAgger ซึ่งช่วยให้โมเดลเรียนรู้วิธีตอบสนองเมื่อจำเป็นต้องปรับเปลี่ยนการกระทำ การสาธิตเหล่านี้แสดงให้เห็นว่าหุ่นยนต์สามารถแก้ไขข้อผิดพลาดและกลับมาดำเนินภารกิจต่อได้ เพิ่มเติมจากตัวอย่างการดำเนินการที่สำเร็จ วิธีการนี้มุ่งพัฒนาทักษะทางกายภาพที่สามารถถ่ายโอนได้ แทนที่จะพึ่งพาเพียงแค่การสาธิตภารกิจที่เสร็จสมบูรณ์ อย่างไรก็ตาม Archon ยังไม่ได้เปิดเผยขนาดของชุดข้อมูลหรือเผยแพร่ผลลัพธ์เชิงปริมาณเพื่อแสดงประสิทธิภาพของโมเดลในการถ่ายโอนทักษะที่เรียนรู้มาในสถานการณ์ที่ไม่คุ้นเคย วิดีโอได้แสดงหุ่นยนต์ AGIBOT A3, Booster T2 และ Unitree G1 ที่ปรับปรุงแล้ว
มีคลิปหนึ่งแสดงให้เห็นหลายตัวของหุ่นยนต์ดำเนินกิจกรรมที่แตกต่างกันพร้อมกันในห้องครัวและห้องอาหารร่วมกัน ภารกิจเหล่านี้เกี่ยวข้องกับการจัดการอุปกรณ์ทำความสะอาด การปฏิบัติต่อของใช้ในบ้าน และการโต้ตอบกับเครื่องใช้ไฟฟ้าในครัว
กิจกรรมเหล่านี้ต้องการการประสานงานระหว่างการก้ม ขยับ แขน ทรงตัว และการจัดการวัตถุ แพลตฟอร์มที่แตกต่างกันแสดงให้เห็นว่าระบบของ Archon ทำงานได้ภายใต้การกำหนดค่าฮาร์ดแวร์หลายแบบ อย่างไรก็ตาม วิดีโอไม่ได้แสดงว่าหุ่นยนต์ทุกตัวใช้น้ำหนักโมเดล (model weights) เดียวกันหรือประสานงานกันเป็นทีม Archon ระบุว่า การสาธิตทั้งกระบวนการสามารถทำงานด้วยตนเองและดำเนินการด้วยความเร็วปกติได้ คลิปที่อธิบายเกี่ยวกับ S0 และกระบวนการฝึกอบรม DAgger รวมถึงการควบคุมจากระยะไกล (teleoperation) แยกแยะระหว่างการดำเนินการด้วยตนเองและการสาธิตที่ใช้เพื่อพัฒนาและปรับปรุงระบบ วิดีโอครั้งแรกสรุปวิธีการของบริษัทที่รวมการเข้าใจภารกิจ berbasis AI กับการเคลื่อนไหวรูปทรงมนุษย์ที่ประสานงานกัน
อย่างไรก็ตาม ไม่ได้มีการรายงานอัตราการสำเร็จภารกิจ ความถี่ของการแทรกแซงของมนุษย์ หรือผลลัพธ์การเปรียบเทียบข้ามแพลตฟอร์มหุ่นยนต์ ผู้เชี่ยวชาญระบุว่า การวัดเหล่านี้จะช่วยยืนยันความน่าเชื่อถือของกรอบการทำงาน และแสดงให้เห็นว่าความสามารถดังกล่าวถ่ายโอนไปสู่ภารกิจและสภาพแวดล้อมที่ไม่คุ้นเคยได้อย่างมีประสิทธิภาพเพียงใด
ผลกระทบที่เป็นไปได้ของระบบ Whole-Body Intelligence
ระบบ Whole-Body Intelligence ของ Archon Robotics แสดงให้เห็นถึงศักยภาพของหุ่นยนต์รูปทรงมนุษย์ในการดำเนินภารกิจซับซ้อน โดยเฉพาะในสภาพแวดล้อมชีวิตประจำวัน ระบบนี้ไม่เพียงแต่เข้าใจคำสั่งภารกิจ แต่ยังสามารถแปลงเป็นการเคลื่อนไหวที่ประสานงานกันได้ ซึ่งมีความสำคัญอย่างมากต่ออนาคตของระบบอัตโนมัติในบ้านและหุ่นยนต์ให้บริการ 儘管ขณะนี้ยังไม่มีการให้ข้อมูลประสิทธิภาพสำคัญ ผู้เชี่ยวชาญเห็นว่าข้อมูลเหล่านี้มีความสำคัญต่อการประเมินความน่าเชื่อถือและประสิทธิภาพของระบบ ด้วยการก้าวหน้าของเทคโนโลยี ระบบประเภทนี้มี望จะเล่นบทบาทที่ใหญ่ขึ้นในหลายอุตสาหกรรม