
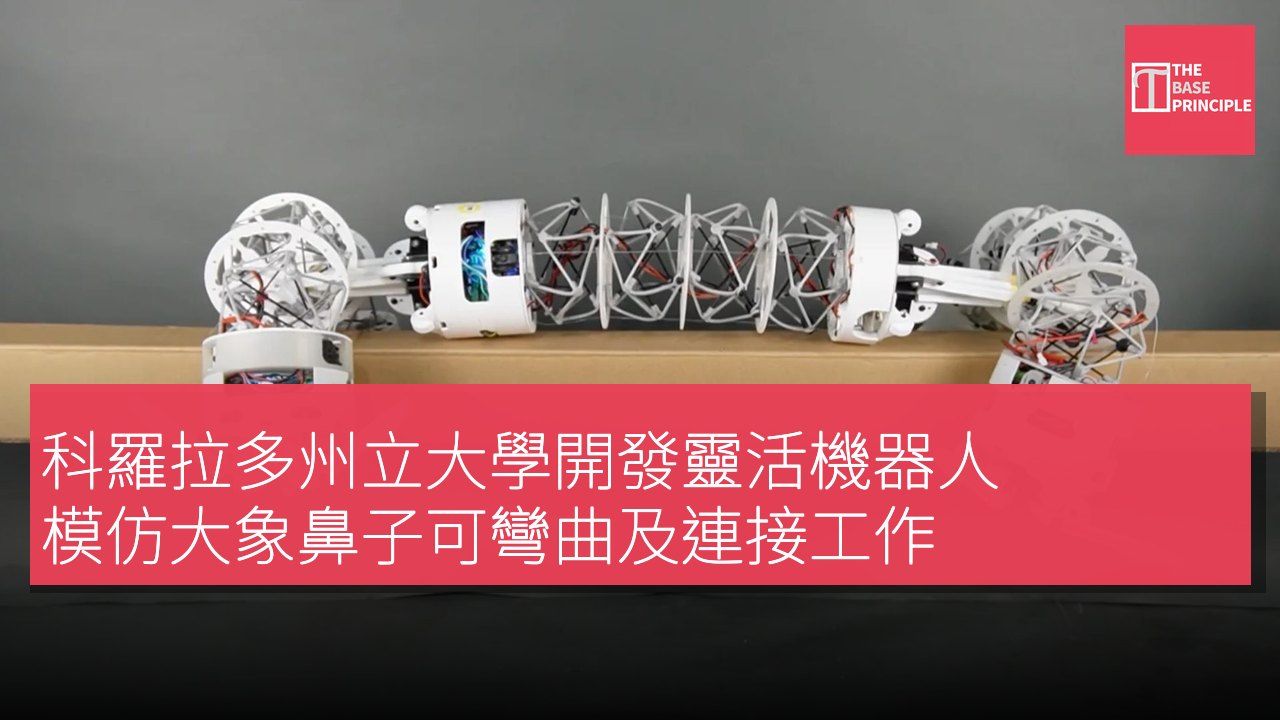
- 這些機器人模仿大象鼻子,具備彎曲及抓取能力。
- 新設計解決了傳統模塊化機器人的侷限性。
- 機器人能獨立運作,也可組成更大配置。
- 未來將重點提高自主性及操作速度,應用於多種任務。
科羅拉多州立大學的研究團隊開發出受大象鼻子啟發的柔性機器人,具備彎曲、抓取物體及與其他機器連接的能力。這些機器人採用一種稱為張力整合(tensegrity)的結構設計,通過緊繃的電纜將剛性杆件連結在一起,而不是使用固定的關節。這種結構使它們能夠摺疊、彎曲及改變形狀,同時在其管狀身體的兩端使用抓取爪來操作物體或附著於其他機器人。這項技術最終可能使機器人團隊支持太空探索及其他複雜任務。
解決模塊化機器人侷限性
這套系統結合了柔性身體與機械爪,使單個機器人能夠獨立運作,或組裝成更大的配置。這項技術解決了現有模塊化機器人的一項侷限性,因為傳統的模塊化機器人通常使用剛性元件,限制了它們適應不同環境和任務的能力。研究人員的目標是將柔性機器人的靈活性與模塊化機器系統的可重構性相結合。這些新機器使用的張力整合設計,通過一個緊繃電纜網絡將剛性杆件連結在一起,而不是永久固定。這種安排使機器人的身體能夠彎曲、拉伸、摺疊及改變形狀,同時保持其結構完整性。
無關節的觸手狀身體在兩端具有爪子,用以抓取物體及與其他機器人連接。與依賴固定關節控制運動的傳統機器手臂不同,這些管狀機器擁有靈活的身體,可以不斷變形。它們在兩端也配備機械抓取爪,能夠抓取物體並與其他機器人連接。雙爪的設計是系統模塊化設計的核心。單個機器人可以使用其爪子進行附著,形成更大的結構,而不需要依賴磁性連接。這種機械附著方法也有助於減少多個單位連接時的對準問題。
一旦聯接,這些機器人可以形成不同的配置,包括鏈條、環形及分支結構。每種排列提供不同的運動和操作可能性,使集體能夠根據任務需求調整其物理結構。
研究人員演示了單獨的機器單位可以獨立執行操作和運動,而連接的團體可以協調其運動來運輸物體。這些機器還展示了多模式運動,能夠使用不同的運動策略在多樣化環境中導航。另一項能力是運動操作(loco-manipulation),這結合了運動和物體處理。這些機器人不必依賴分開的機制來導航地形和操作物體,而是可以利用其柔性身體和抓取爪同時執行這兩個功能。它們的彎曲能力也可能幫助它們提升和運輸不同大小的負載。
未來發展方向與應用
研究團隊在實驗室及現實場景中測試了這些機器人,包括自然景觀。這些實驗探討了不同配置如何支持協調的物體處理、運輸及在挑戰性地形上運動。根據團隊的說法,開發這套系統需要克服幾個工程挑戰,特別是在選擇馬達時。驅動器需要足夠緊湊,以便安裝在機器人內部,同時提供足夠的動力和可靠性以支持不同的運動。團隊還測試了多種結構配置,以確定這些機器在實際試驗中的表現。儘管已經進行了演示,這些機器人尚未完全自主。
目前,它們在大多數操作中仍需人類駕駛,儘管研究人員已經證明兩個單位可以獨立定位彼此並建立連接。
未來的開發將重點放在提高自主性、增加操作速度,以及使它們能夠在較少監督的情況下與人類協作。研究人員還設想部署更大規模的機器人團隊,可能涉及數十或數百個互聯單位。這種機器人集體能夠前往指定地點,然後重新排列成適合特定操作的配置。潛在的應用包括製造、太空探索及救援任務,其中機器人可能需要在不可預測的環境中導航、操作物體及適應不斷變化的需求。研究人員表示,通過結合柔性張力整合結構與機械對接機制,該系統提供了一種替代方案,與基於固定幾何的機器人相比,為多功能機器人團隊提供了基礎,這些團隊能夠改變其物理排列及運動方式以應對不同任務。
項目 規格 結構設計 張力整合(tensegrity) 運動能力 多模式運動 抓取方式 雙爪設計
靈活機器人對未來任務的影響
這項技術的發展標誌著機器人設計的一個重要進步,特別是在靈活性和適應性方面。傳統機器人往往受限於剛性結構,難以應對多變的環境和任務需求。透過張力整合設計,這些新型機器人能夠在多樣化的環境中靈活運動,並進行物體操作,從而提升了其在太空探索、製造及救援任務中的應用潛力。隨著自主性和操作速度的提升,這些機器人將能更有效地協作,應對複雜的挑戰。