
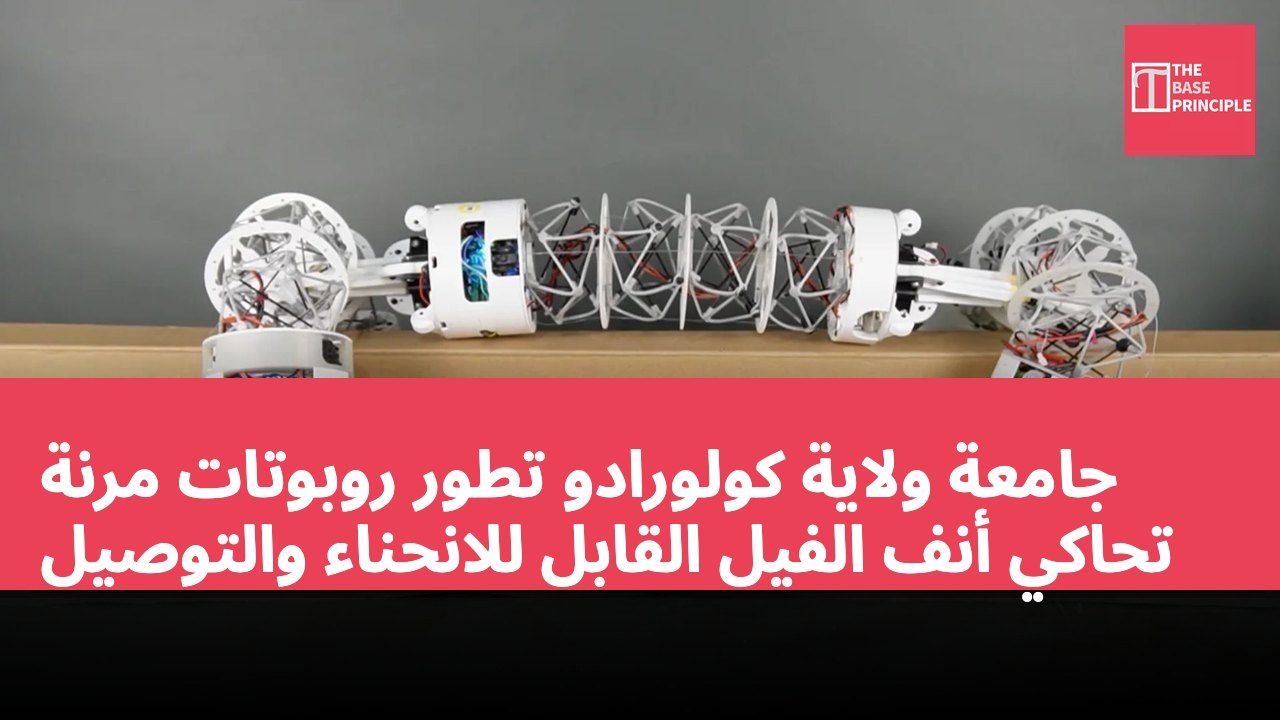
- تُحاكي هذه الروبوتات أنف الفيل، وتتمتع بقدرة على الانحناء والتقاط الأشياء.
- يحل التصميم الجديد قيود الروبوتات التقليدية المعيارية.
- يمكن للروبوتات العمل بشكل مستقل، أو تكوين تكوينات أكبر.
- سيركز المستقبل على زيادة الاستقلالية وسرعة التشغيل، مع تطبيقات لمهام متعددة.
طور فريق البحث في جامعة ولاية كولورادو روبوتات مرنة مستوحاة من أنف الفيل، تتمتع بقدرة على الانحناء، والتقاط الأشياء، والتواصل مع روبوتات أخرى. تستخدم هذه الروبوتات تصميم هيكلي يُعرف باسم "التكامل الشدّي" (tensegrity)، حيث يتم ربط القضبان الصلبة بواسطة كابلات مشدودة بدلاً من استخدام المفاصل الثابتة. يسمح هذا التصميم للروبوتات بالطي، والانحناء، وتغيير الشكل، بينما تستخدم مخالب التقاط في طرفي جسمها الأنبوب لتشغيل الأشياء أو الارتباط بروبوتات أخرى. قد تجعل هذه التقنية في النهاية فرق الروبوتات تدعم استكشاف الفضاء ومهام معقدة أخرى.
حل قيود الروبوتات المعيارية
يجمع هذا النظام بين جسم مرن ومخالب ميكانيكية، مما يسمح لكل روبوت بالعمل بشكل مستقل، أو التجمع في تكوينات أكبر. يحل هذا التصميم تحديًا من قيود الروبوتات المعيارية الحالية، حيث تستخدم الروبوتات التقليدية عادةً مكونات صلبة، مما يحد من قدرتها على التكيف مع بيئات ومهام مختلفة. يهدف الباحثون إلى دمج مرونة الروبوتات المرنة مع قابلية إعادة تشكيل الأنظمة المعيارية. يستخدم هذا الروبوت الجديد تصميم التكامل الشدّي، حيث يتم ربط القضبان الصلبة بواسطة شبكة من الكابلات المشدودة، بدلاً من التثبيت الدائم. يسمح هذا الترتيب لجسم الروبوت بالانحناء، والتمدد، والطوي، وتغيير الشكل، مع الحفاظ على سلامته الهيكلية.
يمتلك الجسم غير المفصلي شكلًا يشبه الذراعين في طرفيه مخالب، تستخدم لالتقاط الأشياء والاتصال بروبوتات أخرى. على عكس الأذرع الروبوتية التقليدية التي تعتمد على المفاصل الثابتة للتحكم في الحركة، تتمتع هذه الروبوتات الأنبوبية بجسم مرن يمكنه التغير باستمرار. كما أنها مزودة بمخالب ميكانيكية في الطرفين، قادرة على التقاط الأشياء والتواصل مع روبوتات أخرى. تصميم المخلب المزدوج هو جوهر تصميم النظام المعياري. يمكن لكل روبوت استخدام مخالبها للارتباط، لتشكيل هيكل أكبر، دون الاعتماد على الاتصال المغناطيسي. تساعد هذه الطريقة في التعلق الميكانيكي أيضًا في تقليل مشاكل المحاذاة عند توصيل وحدات متعددة.
بمجرد الاتصال، يمكن لهذه الروبوتات تشكيل تكوينات مختلفة، بما في ذلك سلاسل، وهياكل دائرية، وتفرعات. توفر كل ترتيب إمكانيات حركة وتشغيل مختلفة، مما يسمح للجماعة بتعديل هيكلها الفيزيائي وفقًا لمتطلبات المهمة.
عرض الباحثون كيف يمكن لوحدات الروبوت الفردية تنفيذ عمليات وحركات بشكل مستقل، بينما يمكن للجماعة المتصلة تنسيق حركتها لنقل الأشياء. كما عرضت هذه الروبوتات حركة متعددة الأنماط، قادرة على استخدام استراتيجيات حركة مختلفة للتنقل في بيئات متنوعة. إحدى القدرات الأخرى هي "العمليات الحركية" (loco-manipulation)، التي تجمع بين الحركة ومعالجة الأشياء. لا تعتمد هذه الروبوتات على آليات منفصلة للتنقل عبر التضاريس ومعالجة الأشياء، بل يمكنها استخدام جسمها المرن ومخالبها لأداء الوظيفتين في آن واحد. قد تساعد قدرتها على الانحناء أيضًا في رفع ونقل أحمال بأحجام مختلفة.
اتجاهات وتطبيقات التطوير المستقبلية
اختبر فريق البحث هذه الروبوتات في المختبر وفي سيناريوهات حقيقية، بما في ذلك المناظر الطبيعية. استكشفت هذه التجارب كيف تدعم التكوينات المختلفة معالجة الأشياء، والنقل، والحركة في التضاريس الصعبة. وفقًا للفريق، تطلب تطوير هذا النظام التغلب على عدة تحديات هندسية، خاصة عند اختيار المحركات. يجب أن تكون المحركات صغيرة بما يكفي لتناسب داخل الروبوت، بينما توفر قوة وموثوقية كافية لدعم حركات مختلفة. كما اختبر الفريق مجموعة متنوعة من التكوينات الهيكلية لتحديد أداء هذه الروبوتات في التجارب العملية. على الرغم من إجراء العروض، لم تصبح هذه الروبوتات مستقلة تمامًا بعد.
حاليًا، لا تزال بحاجة إلى تحكم بشري في معظم العمليات، على الرغم من أن الباحثين أثبتوا أن وحدتين يمكنهما تحديد موقع بعضهما البعض بشكل مستقل وإنشاء اتصال.
سيركز التطوير المستقبلي على زيادة الاستقلالية، وزيادة سرعة التشغيل، وتمكينها من التعاون مع البشر في ظل إشراف أقل. كما يتصور الباحثون نشر فرق روبوتية أكبر، قد تشمل عشرات أو مئات الوحدات المتصلة. يمكن أن تتوجه هذه الجماعة الروبوتية إلى مواقع محددة، ثم إعادة ترتيب نفسها في تكوين مناسب لعمليات معينة. تشمل التطبيقات المحتملة التصنيع، واستكشاف الفضاء، ومهام الإنقاذ، حيث قد تحتاج الروبوتات إلى التنقل، ومعالجة الأشياء، والتكيف مع الاحتياجات المتغيرة في بيئات غير متوقعة. وأشار الباحثون إلى أن الجمع بين الهيكل المرن القائم على التكامل الشدّي وآلية التوصيل الميكانيكي يوفر بديلاً، مما يوفر أساسًا لفرق روبوتية متعددة الوظائف، مقارنةً بالروبوتات القائمة على الهندسة الثابتة، التي يمكن أن تغير ترتيبها الفيزيائي وطرق حركتها للتكيف مع مهام مختلفة.
العنصر المواصفات تصميم الهيكل التكامل الشدّي (tensegrity) قدرة الحركة حركة متعددة الأنماط طريقة الالتقاط تصميم المخلب المزدوج
تأثير الروبوتات المرنة على المهام المستقبلية
يمثل تطوير هذه التقنية تقدمًا مهمًا في تصميم الروبوتات، خاصة في مجالات المرونة والتكيف. غالبًا ما تكون الروبوتات التقليدية مقيدة بالهياكل الصلبة، مما يجعل من الصعب التعامل مع البيئات المتغيرة واحتياجات المهام. من خلال تصميم التكامل الشدّي، يمكن لهذه الروبوتات الجديدة التحرك بمرونة في بيئات متنوعة، ومعالجة الأشياء، مما يعزز من إمكانياتها في استكشاف الفضاء، والتصنيع، ومهام الإنقاذ. مع زيادة الاستقلالية وسرعة التشغيل، ستتمكن هذه الروبوتات من التعاون بشكل أكثر فعالية، لمواجهة التحديات المعقدة.