
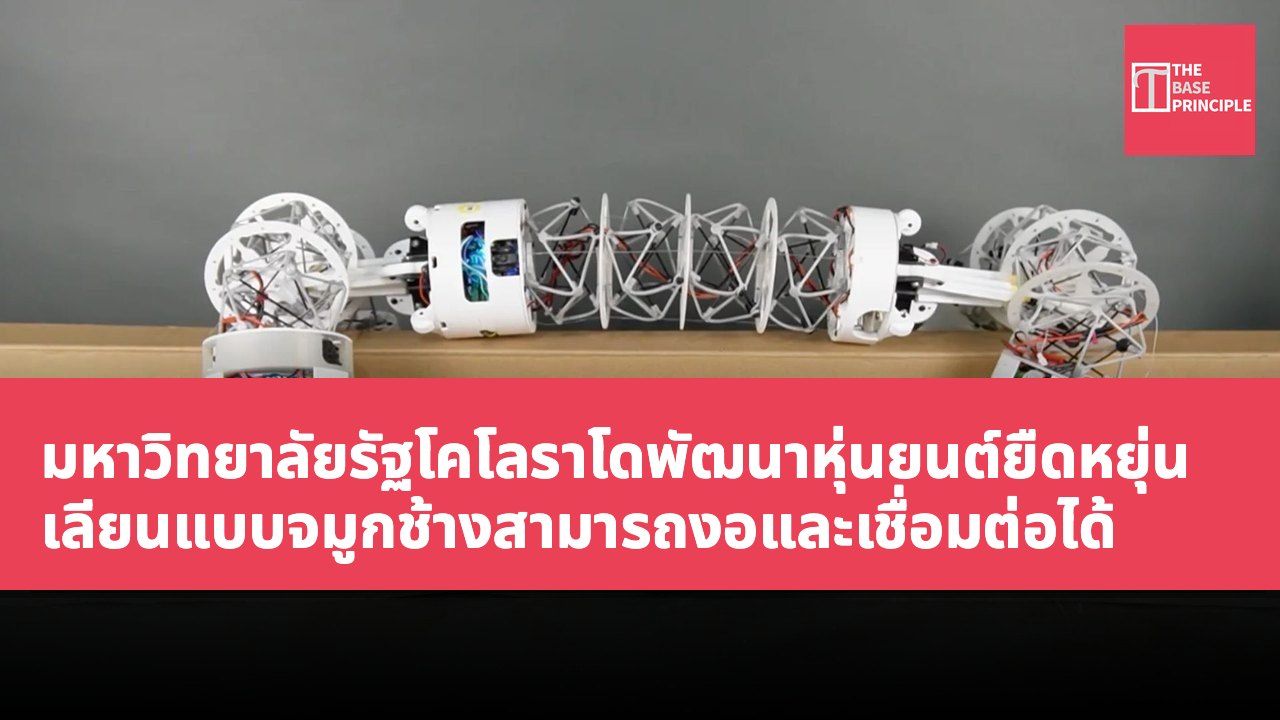
- หุ่นยนต์เหล่านี้เลียนแบบจมูกช้าง มีความสามารถในการงอและจับวัตถุ
- การออกแบบใหม่แก้ไขข้อจำกัดของหุ่นยนต์โมดูลาร์แบบดั้งเดิม
- หุ่นยนต์สามารถทำงานได้อย่างอิสระ หรือรวมกันเป็นรูปแบบที่ใหญ่ขึ้น
- ในอนาคตจะมุ่งเน้นที่การเพิ่มความเป็นอิสระและความเร็วในการทำงาน ใช้ในหลายภารกิจ
ทีมวิจัยจากมหาวิทยาลัยรัฐโคโลราโดได้พัฒนาหุ่นยนต์ยืดหยุ่นที่ได้รับแรงบันดาลใจจากจมูกช้าง ซึ่งมีความสามารถในการงอ จับวัตถุ และเชื่อมต่อกับหุ่นยนต์อื่นๆ หุ่นยนต์เหล่านี้ใช้การออกแบบโครงสร้างที่เรียกว่า Tensegrity โดยเชื่อมโยงส่วนแข็งด้วยสายเคเบิลที่ตึงเครียด แทนที่จะใช้ข้อต่อที่คงที่ โครงสร้างนี้ทำให้หุ่นยนต์สามารถพับ งอ และเปลี่ยนรูปร่างได้ ในขณะที่ใช้กรงเล็บจับวัตถุหรือยึดติดกับหุ่นยนต์อื่นที่ปลายทั้งสองข้างของลำตัวที่เป็นท่อ เทคโนโลยีนี้อาจทำให้ทีมหุ่นยนต์สามารถสนับสนุนการสำรวจอวกาศและภารกิจที่ซับซ้อนอื่นๆ ได้ในอนาคต
แก้ไขข้อจำกัดของหุ่นยนต์โมดูลาร์
ระบบนี้รวมร่างกายที่ยืดหยุ่นเข้ากับกรงเล็บกล ทำให้หุ่นยนต์แต่ละตัวสามารถทำงานได้อย่างอิสระ หรือประกอบเป็นรูปแบบที่ใหญ่ขึ้น เทคโนโลยีนี้แก้ไขข้อจำกัดหนึ่งของหุ่นยนต์โมดูลาร์ที่มีอยู่ เนื่องจากหุ่นยนต์โมดูลาร์แบบดั้งเดิมมักใช้ส่วนแข็ง ซึ่งจำกัดความสามารถในการปรับตัวให้เข้ากับสภาพแวดล้อมและภารกิจที่แตกต่างกัน เป้าหมายของนักวิจัยคือการรวมความยืดหยุ่นของหุ่นยนต์ยืดหยุ่นเข้ากับความสามารถในการปรับโครงสร้างของระบบหุ่นยนต์โมดูลาร์ หุ่นยนต์ใหม่เหล่านี้ใช้การออกแบบ Tensegrity โดยเชื่อมโยงส่วนแข็งด้วยเครือข่ายสายเคเบิลที่ตึงเครียด แทนที่จะยึดติดอย่างถาวร การจัดเรียงนี้ทำให้ร่างกายของหุ่นยนต์สามารถงอ ยืด พับ และเปลี่ยนรูปร่างได้ ในขณะที่ยังคงความสมบูรณ์ของโครงสร้าง
ร่างกายที่ไม่มีข้อต่อในรูปแบบของหนวดมีกรงเล็บที่ปลายทั้งสองข้าง เพื่อใช้ในการจับวัตถุและเชื่อมต่อกับหุ่นยนต์อื่นๆ แตกต่างจากแขนกลแบบดั้งเดิมที่พึ่งพาการควบคุมการเคลื่อนไหวด้วยข้อต่อที่คงที่ หุ่นยนต์ท่อเหล่านี้มีร่างกายที่ยืดหยุ่นซึ่งสามารถเปลี่ยนรูปได้ตลอดเวลา พวกมันยังติดตั้งกรงเล็บกลที่ปลายทั้งสองข้าง ซึ่งสามารถจับวัตถุและเชื่อมต่อกับหุ่นยนต์อื่นๆ การออกแบบกรงเล็บคู่เป็นหัวใจของการออกแบบโมดูลาร์ของระบบ หุ่นยนต์แต่ละตัวสามารถใช้กรงเล็บของมันในการยึดติด สร้างโครงสร้างที่ใหญ่ขึ้น โดยไม่ต้องพึ่งพาการเชื่อมต่อด้วยแม่เหล็ก วิธีการยึดติดทางกลนี้ยังช่วยลดปัญหาการจัดตำแหน่งเมื่อเชื่อมต่อหน่วยหลายๆ ตัว
เมื่อเชื่อมต่อกันแล้ว หุ่นยนต์เหล่านี้สามารถสร้างรูปแบบที่แตกต่างกัน รวมถึงโซ่ วงกลม และโครงสร้างแยกย่อย การจัดเรียงแต่ละแบบจะให้ความสามารถในการเคลื่อนไหวและการทำงานที่แตกต่างกัน ทำให้กลุ่มสามารถปรับโครงสร้างทางกายภาพตามความต้องการของภารกิจ
นักวิจัยได้สาธิตว่าหน่วยหุ่นยนต์แต่ละตัวสามารถดำเนินการและเคลื่อนไหวได้อย่างอิสระ ในขณะที่กลุ่มที่เชื่อมต่อกันสามารถประสานการเคลื่อนไหวเพื่อขนส่งวัตถุ หุ่นยนต์เหล่านี้ยังแสดงความสามารถในการเคลื่อนไหวหลายโหมด โดยสามารถใช้กลยุทธ์การเคลื่อนไหวที่แตกต่างกันในการนำทางในสภาพแวดล้อมที่หลากหลาย อีกหนึ่งความสามารถคือการดำเนินการเคลื่อนไหว (loco-manipulation) ซึ่งรวมการเคลื่อนไหวและการจัดการวัตถุ หุ่นยนต์เหล่านี้ไม่จำเป็นต้องพึ่งพากลไกแยกต่างหากในการนำทางในภูมิประเทศและจัดการวัตถุ แต่สามารถใช้ร่างกายที่ยืดหยุ่นและกรงเล็บจับเพื่อทำทั้งสองฟังก์ชันพร้อมกัน ความสามารถในการงอของพวกมันยังอาจช่วยให้ยกและขนส่งน้ำหนักที่มีขนาดแตกต่างกันได้
ทิศทางการพัฒนาและการใช้งานในอนาคต
ทีมวิจัยได้ทดสอบหุ่นยนต์เหล่านี้ในห้องปฏิบัติการและในสถานการณ์จริง รวมถึงในภูมิทัศน์ธรรมชาติ การทดลองเหล่านี้สำรวจว่าการจัดเรียงที่แตกต่างกันจะสนับสนุนการจัดการวัตถุ การขนส่ง และการเคลื่อนไหวในภูมิประเทศที่ท้าทายได้อย่างไร ตามที่ทีมกล่าว การพัฒนาระบบนี้ต้องเอาชนะความท้าทายทางวิศวกรรมหลายประการ โดยเฉพาะอย่างยิ่งในการเลือกมอเตอร์ มอเตอร์ต้องมีขนาดกะทัดรัดพอที่จะติดตั้งภายในหุ่นยนต์ ในขณะเดียวกันก็ต้องมีพลังงานและความน่าเชื่อถือเพียงพอในการสนับสนุนการเคลื่อนไหวที่แตกต่างกัน ทีมยังได้ทดสอบการจัดเรียงโครงสร้างหลายรูปแบบเพื่อกำหนดประสิทธิภาพของหุ่นยนต์เหล่านี้ในการทดลองจริง แม้ว่าจะมีการสาธิตแล้ว แต่หุ่นยนต์เหล่านี้ยังไม่ได้มีความเป็นอิสระอย่างเต็มที่
ในปัจจุบัน พวกมันยังคงต้องการการควบคุมจากมนุษย์ในส่วนใหญ่ของการดำเนินงาน แม้ว่านักวิจัยจะแสดงให้เห็นว่าหน่วยสองตัวสามารถระบุตำแหน่งของกันและกันได้อย่างอิสระและสร้างการเชื่อมต่อได้
การพัฒนาในอนาคตจะมุ่งเน้นไปที่การเพิ่มความเป็นอิสระ เพิ่มความเร็วในการทำงาน และทำให้สามารถทำงานร่วมกับมนุษย์ในสภาพที่มีการควบคุมที่น้อยลง นักวิจัยยังได้วางแผนที่จะนำเสนอทีมหุ่นยนต์ขนาดใหญ่ขึ้น ซึ่งอาจประกอบด้วยหน่วยที่เชื่อมต่อกันหลายสิบหรือหลายร้อยหน่วย ทีมหุ่นยนต์นี้จะสามารถไปยังสถานที่ที่กำหนด และจัดเรียงใหม่เป็นรูปแบบที่เหมาะสมกับการดำเนินงานเฉพาะ การใช้งานที่เป็นไปได้รวมถึงการผลิต การสำรวจอวกาศ และภารกิจช่วยเหลือ ซึ่งหุ่นยนต์อาจต้องนำทางในสภาพแวดล้อมที่ไม่สามารถคาดเดาได้ จัดการวัตถุ และปรับตัวให้เข้ากับความต้องการที่เปลี่ยนแปลงไป นักวิจัยกล่าวว่า การรวมโครงสร้าง Tensegrity ที่ยืดหยุ่นเข้ากับกลไกการเชื่อมต่อทางกลนี้ให้ทางเลือกใหม่ ซึ่งเป็นพื้นฐานสำหรับทีมหุ่นยนต์ที่มีความหลากหลาย ซึ่งสามารถเปลี่ยนการจัดเรียงทางกายภาพและวิธีการเคลื่อนไหวเพื่อตอบสนองต่อภารกิจที่แตกต่างกัน
รายการ สเปค การออกแบบโครงสร้าง Tensegrity ความสามารถในการเคลื่อนไหว การเคลื่อนไหวหลายโหมด วิธีการจับ การออกแบบกรงเล็บคู่
ผลกระทบของหุ่นยนต์ยืดหยุ่นต่อภารกิจในอนาคต
การพัฒนานี้เป็นการก้าวกระโดดที่สำคัญในด้านการออกแบบหุ่นยนต์ โดยเฉพาะในด้านความยืดหยุ่นและความสามารถในการปรับตัว หุ่นยนต์แบบดั้งเดิมมักถูกจำกัดด้วยโครงสร้างที่แข็ง ทำให้ยากต่อการตอบสนองต่อสภาพแวดล้อมและความต้องการภารกิจที่เปลี่ยนแปลงไป ด้วยการออกแบบ Tensegrity หุ่นยนต์ใหม่เหล่านี้สามารถเคลื่อนไหวได้อย่างยืดหยุ่นในสภาพแวดล้อมที่หลากหลาย และดำเนินการจัดการวัตถุ ซึ่งเพิ่มศักยภาพในการใช้งานในภารกิจสำรวจอวกาศ การผลิต และการช่วยเหลือ เมื่อความเป็นอิสระและความเร็วในการทำงานเพิ่มขึ้น หุ่นยนต์เหล่านี้จะสามารถทำงานร่วมกันได้อย่างมีประสิทธิภาพมากขึ้น เพื่อตอบสนองต่อความท้าทายที่ซับซ้อน