
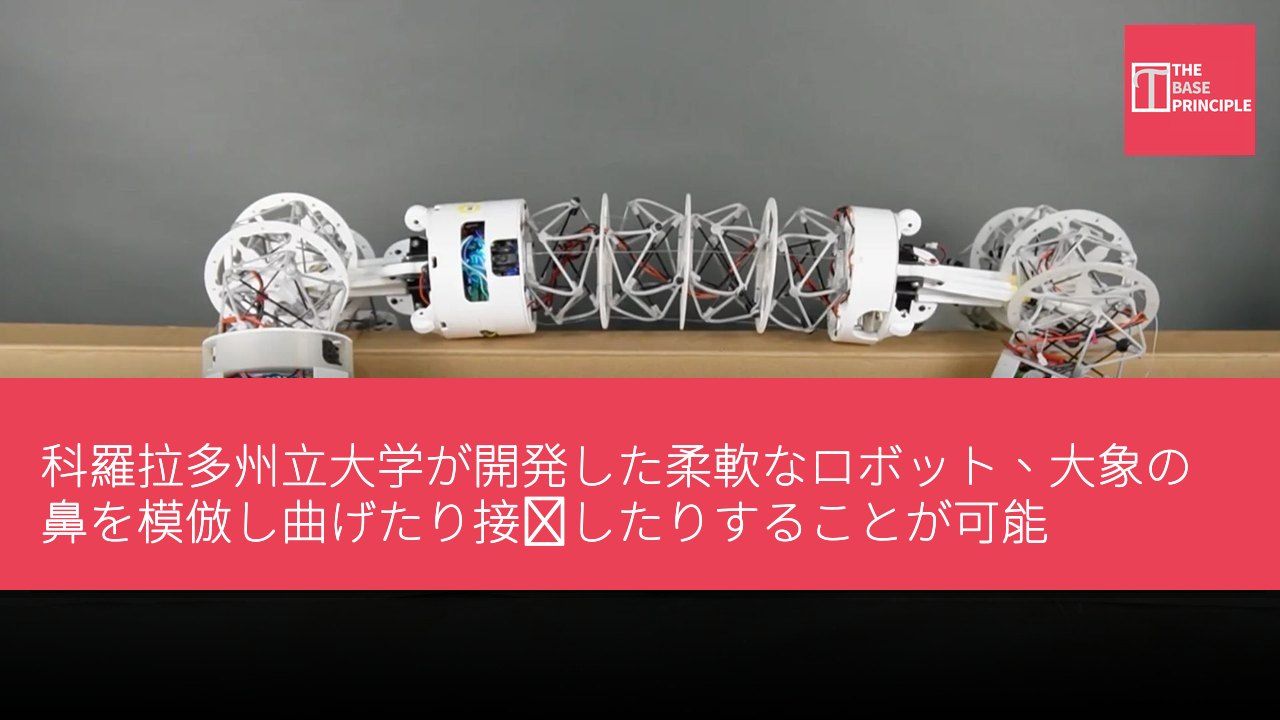
- これらのロボットは大象の鼻を模倣し、曲げることとつかむ能力を持つ。
- 新しい設計は、従来のモジュール型ロボットの制限を解決した。
- ロボットは独立して動作することもでき、より大きな構成を作ることもできる。
- 将来的には、自律性と操作速度の向上に重点を置き、さまざまな任務に応用される予定。
科羅ラド州立大学の研究チームは、大象の鼻に触発された柔軟なロボットを開発した。このロボットは、曲げること、物体をつかむこと、他の機械と接続する能力を備えている。これらのロボットは、テンセグリティと呼ばれる構造設計を採用しており、固定関節を使用するのではなく、張力のかかったケーブルで剛性の棒をつなげている。この構造により、ロボットは折りたたみ、曲げ、形を変えることができ、同時にその管状の体の両端にあるつかみ爪を使用して物体を操作したり、他のロボットに付着したりすることができる。この技術は、最終的にはロボットチームが宇宙探査やその他の複雑な任務を支援する可能性を秘めている。
モジュール型ロボットの制限を解決
このシステムは、柔軟な体と機械的な爪を組み合わせており、単独のロボットが独立して動作することも、より大きな構成を組み立てることもできる。この技術は、従来のモジュール型ロボットが持つ制限を解決している。従来のモジュール型ロボットは通常、剛性の部品を使用しており、異なる環境や任務に適応する能力が制限されている。研究者たちの目標は、柔軟なロボットの柔軟性とモジュール型ロボットシステムの再構成可能性を組み合わせることである。これらの新しいロボットは、張力のかかったケーブルネットワークを通じて剛性の棒をつなげるテンセグリティ設計を使用しており、永久に固定されるものではない。この配置により、ロボットの体は曲がり、伸び、折りたたみ、形を変えることができ、同時にその構造の完全性を維持することができる。
関節のない触手状の体は両端に爪を持ち、物体をつかんだり他のロボットと接続したりすることができる。固定関節に依存して運動を制御する従来のロボットアームとは異なり、これらの管状ロボットは柔軟な体を持ち、常に変形することができる。両端には機械的なつかみ爪も装備されており、物体をつかんだり他のロボットと接続したりすることができる。二つの爪の設計はシステムのモジュール型設計の核心である。単独のロボットはその爪を使用して付着し、より大きな構造を形成することができ、磁気接続に依存する必要がない。この機械的な付着方法は、複数のユニットが接続される際の整列の問題を軽減するのにも役立つ。
一度接続されると、これらのロボットは異なる構成を形成することができ、チェーン、環状、分岐構造などが可能である。各配置は異なる運動と操作の可能性を提供し、集団が任務の要求に応じて物理的な構造を調整できるようにする。
研究者たちは、単独のロボットユニットが独立して操作や運動を実行できることを示し、接続された集団が物体を運ぶためにその運動を調整できることを示した。これらのロボットはまた、多様な環境でナビゲートするために異なる運動戦略を使用できる多モード運動を示した。もう一つの能力は運動操作(loco-manipulation)であり、これは運動と物体処理を組み合わせたものである。これらのロボットは、地形をナビゲートし物体を操作するために別々のメカニズムに依存する必要がなく、柔軟な体とつかみ爪を利用して同時にこれら二つの機能を実行することができる。彼らの曲げる能力は、異なるサイズの荷物を持ち上げたり運んだりするのにも役立つ可能性がある。
今後の発展方向と応用
研究チームは、実験室や現実のシーンでこれらのロボットをテストしており、自然環境も含まれている。これらの実験は、異なる構成が協調した物体処理、輸送、挑戦的な地形での運動をどのように支援するかを探求している。チームによると、このシステムを開発するにはいくつかの工学的課題を克服する必要があり、特にモーターの選択において重要である。ドライバーは、ロボット内部に取り付けるために十分にコンパクトでありながら、異なる運動をサポートするために十分な力と信頼性を提供する必要がある。チームはまた、これらのロボットが実際の試験でどのように機能するかを確認するために、さまざまな構造配置をテストした。デモンストレーションは行われたが、これらのロボットはまだ完全には自律していない。
現在、彼らはほとんどの操作で人間の操縦を必要とするが、研究者たちは二つのユニットが独立して互いを位置決めし接続を確立できることを証明している。
今後の開発は、自律性の向上、操作速度の増加、そして人間と協力するために監視が少ない状況で動作できるようにすることに重点を置く。研究者たちは、数十または数百の相互接続されたユニットを含む、より大規模なロボットチームの展開を想定している。このロボット集団は、指定された場所に移動し、その後特定の操作に適した構成に再配置することができる。潜在的な応用には、製造、宇宙探査、救助任務が含まれ、ロボットは予測不可能な環境でナビゲートし、物体を操作し、変化する要求に適応する必要がある。研究者たちは、柔軟なテンセグリティ構造と機械的な接続メカニズムを組み合わせることで、このシステムが固定幾何学に基づくロボットと比較して、多機能ロボットチームの基盤を提供する代替案を提供すると述べている。これらのチームは、異なる任務に応じて物理的な配置や運動方法を変更することができる。
項目 仕様 構造設計 テンセグリティ 運動能力 多モード運動 つかみ方 二つ爪設計
柔軟なロボットが未来の任務に与える影響
この技術の発展は、特に柔軟性と適応性の面で、ロボット設計における重要な進歩を示している。従来のロボットは、剛性の構造に制約され、変化する環境や任務の要求に対応するのが難しい。テンセグリティ設計を通じて、これらの新型ロボットは多様な環境で柔軟に動き、物体操作を行うことができるため、宇宙探査、製造、救助任務における応用の可能性が高まっている。自律性と操作速度が向上することで、これらのロボットはより効果的に協力し、複雑な課題に対応できるようになるだろう。