
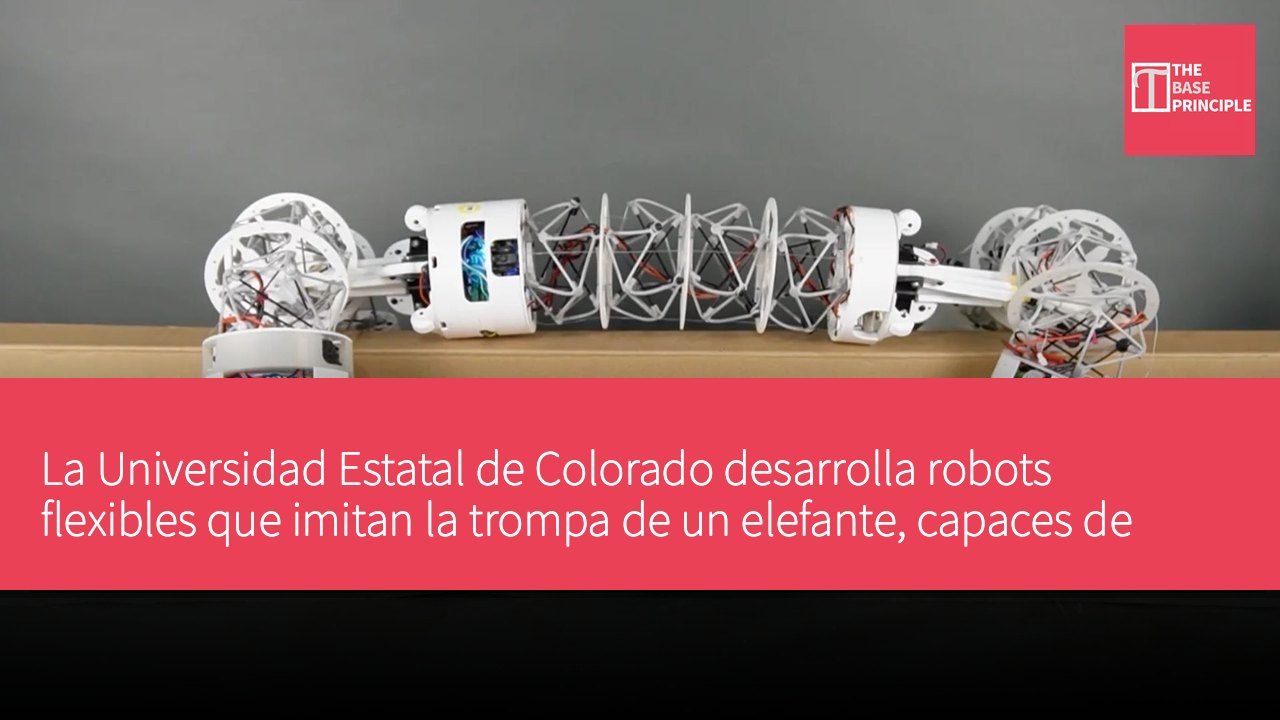
- Estos robots imitan la trompa de un elefante, con capacidad de doblarse y agarrar.
- El nuevo diseño resuelve las limitaciones de los robots modulares tradicionales.
- Los robots pueden operar de manera independiente o ensamblarse en configuraciones más grandes.
- En el futuro, se enfocarán en aumentar la autonomía y la velocidad operativa, aplicándose a diversas tareas.
El equipo de investigación de la Universidad Estatal de Colorado ha desarrollado un robot flexible inspirado en la trompa de un elefante, que tiene la capacidad de doblarse, agarrar objetos y conectarse con otras máquinas. Estos robots utilizan un diseño estructural conocido como tensegrity, que conecta varillas rígidas a través de cables tensados, en lugar de utilizar juntas fijas. Esta estructura les permite plegarse, doblarse y cambiar de forma, mientras que en ambos extremos de su cuerpo tubular utilizan garras para manipular objetos o unirse a otros robots. Esta tecnología podría eventualmente permitir que equipos de robots apoyen la exploración espacial y otras tareas complejas.
Resolviendo las limitaciones de los robots modulares
Este sistema combina un cuerpo flexible con garras mecánicas, permitiendo que un solo robot opere de manera independiente o se ensamble en configuraciones más grandes. Esta tecnología resuelve una limitación de los robots modulares existentes, ya que los robots modulares tradicionales suelen utilizar componentes rígidos, lo que limita su capacidad para adaptarse a diferentes entornos y tareas. El objetivo de los investigadores es combinar la flexibilidad de los robots flexibles con la reconfigurabilidad de los sistemas de robots modulares. El diseño de tensegrity utilizado por estos nuevos robots conecta varillas rígidas a través de una red de cables tensados, en lugar de estar fijadas de manera permanente. Este arreglo permite que el cuerpo del robot se doble, estire, pliegue y cambie de forma, manteniendo al mismo tiempo su integridad estructural.
El cuerpo en forma de tentáculo sin juntas tiene garras en ambos extremos, que se utilizan para agarrar objetos y conectarse con otros robots. A diferencia de los brazos robóticos tradicionales que dependen de juntas fijas para controlar el movimiento, estos robots tubulares tienen un cuerpo flexible que puede deformarse continuamente. También están equipados en ambos extremos con garras mecánicas, capaces de agarrar objetos y conectarse con otros robots. El diseño de doble garra es fundamental para el diseño modular del sistema. Un solo robot puede usar sus garras para unirse, formando estructuras más grandes, sin depender de conexiones magnéticas. Este método de acoplamiento mecánico también ayuda a reducir los problemas de alineación al conectar múltiples unidades.
Una vez conectados, estos robots pueden formar diferentes configuraciones, incluyendo cadenas, anillos y estructuras ramificadas. Cada disposición ofrece diferentes posibilidades de movimiento y operación, permitiendo que el colectivo ajuste su estructura física según las necesidades de la tarea.
Los investigadores demostraron que unidades de robots individuales pueden realizar operaciones y movimientos de manera independiente, mientras que un grupo conectado puede coordinar su movimiento para transportar objetos. Estos robots también mostraron movimiento multimodal, capaces de utilizar diferentes estrategias de movimiento para navegar en entornos diversos. Otra capacidad es la operación de movimiento (loco-manipulation), que combina movimiento y manipulación de objetos. Estos robots no necesitan depender de mecanismos separados para navegar por el terreno y manipular objetos, sino que pueden utilizar su cuerpo flexible y garras para realizar ambas funciones simultáneamente. Su capacidad de doblarse también podría ayudarles a levantar y transportar cargas de diferentes tamaños.
Direcciones futuras y aplicaciones
El equipo de investigación ha probado estos robots en laboratorios y en escenarios del mundo real, incluyendo paisajes naturales. Estos experimentos exploraron cómo diferentes configuraciones pueden apoyar la manipulación, transporte y movimiento coordinado de objetos en terrenos desafiantes. Según el equipo, desarrollar este sistema requirió superar varios desafíos de ingeniería, especialmente en la selección de motores. Los actuadores necesitan ser lo suficientemente compactos para instalarse dentro del robot, al mismo tiempo que proporcionan suficiente potencia y fiabilidad para soportar diferentes movimientos. El equipo también probó múltiples configuraciones estructurales para determinar el rendimiento de estos robots en pruebas prácticas. Aunque se han realizado demostraciones, estos robots aún no son completamente autónomos.
Actualmente, en la mayoría de las operaciones aún requieren de un operador humano, aunque los investigadores han demostrado que dos unidades pueden localizarse mutuamente e establecer conexiones de manera independiente.
El desarrollo futuro se centrará en aumentar la autonomía, incrementar la velocidad operativa y permitirles colaborar con humanos bajo menor supervisión. Los investigadores también imaginan desplegar equipos de robots a mayor escala, que podrían involucrar decenas o cientos de unidades interconectadas. Este colectivo de robots podría dirigirse a un lugar designado y luego reorganizarse en configuraciones adecuadas para operaciones específicas. Las aplicaciones potenciales incluyen manufactura, exploración espacial y misiones de rescate, donde los robots podrían necesitar navegar en entornos impredecibles, manipular objetos y adaptarse a demandas cambiantes. Los investigadores afirman que al combinar estructuras de tensegrity flexibles con mecanismos de acoplamiento mecánico, el sistema ofrece una alternativa que, en comparación con los robots basados en geometría fija, proporciona una base para equipos de robots multifuncionales que pueden cambiar su disposición física y forma de movimiento para abordar diferentes tareas.
Elemento Especificaciones Diseño estructural Tensegrity Capacidad de movimiento Movimiento multimodal Método de agarre Diseño de doble garra
Impacto de los robots flexibles en futuras misiones
El desarrollo de esta tecnología marca un avance significativo en el diseño de robots, especialmente en términos de flexibilidad y adaptabilidad. Los robots tradicionales a menudo están limitados por estructuras rígidas, lo que dificulta su capacidad para enfrentar entornos y demandas de tareas cambiantes. A través del diseño de tensegrity, estos nuevos robots pueden moverse de manera flexible en entornos diversos y realizar manipulaciones de objetos, aumentando así su potencial de aplicación en exploración espacial, manufactura y misiones de rescate. A medida que se mejore la autonomía y la velocidad operativa, estos robots podrán colaborar de manera más efectiva para enfrentar desafíos complejos.