
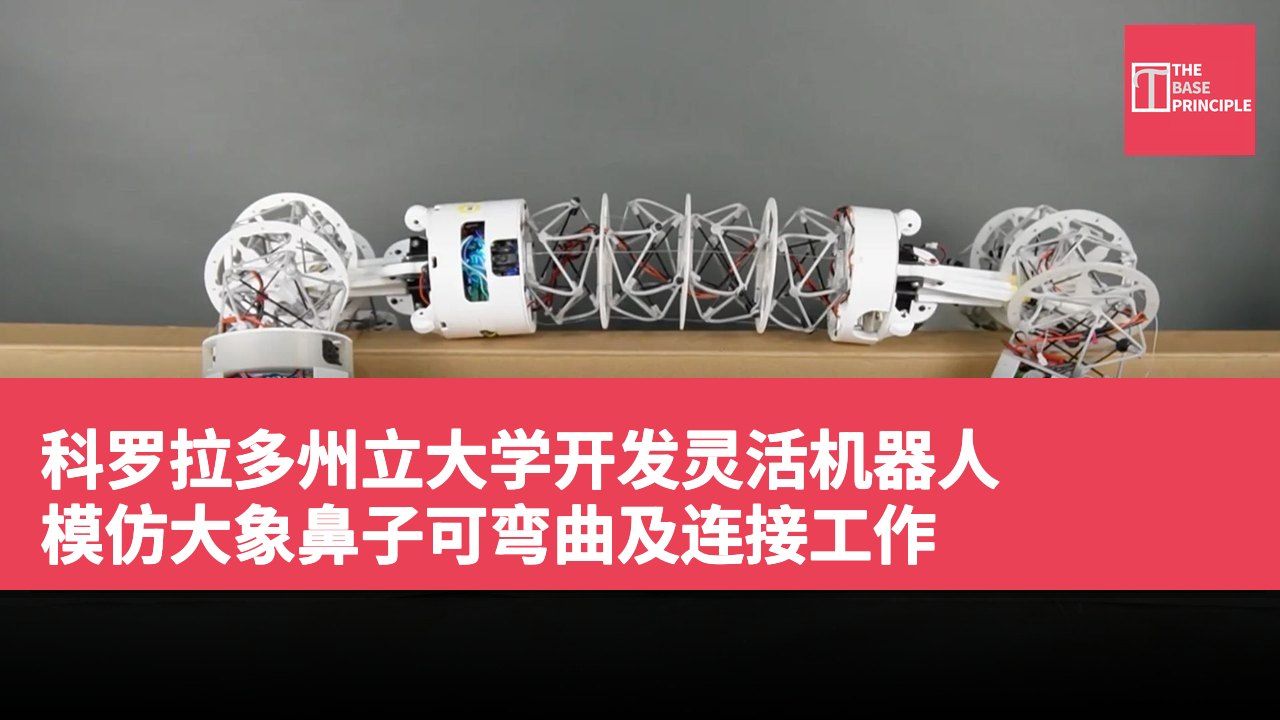
- 这些机器人模仿大象鼻子,具备弯曲及抓取能力。
- 新设计解决了传统模块化机器人的局限性。
- 机器人能独立运作,也可组成更大配置。
- 未来将重点提高自主性及操作速度,应用于多种任务。
科罗拉多州立大学的研究团队开发出受大象鼻子启发的柔性机器人,具备弯曲、抓取物体及与其他机器连接的能力。这些机器人采用一种称为张力整合(tensegrity)的结构设计,通过紧绷的电缆将刚性杆件连接在一起,而不是使用固定的关节。这种结构使它们能够折叠、弯曲及改变形状,同时在其管状身体的两端使用抓取爪来操作物体或附着于其他机器人。这项技术最终可能使机器人团队支持太空探索及其他复杂任务。
解决模块化机器人局限性
这套系统结合了柔性身体与机械爪,使单个机器人能够独立运作,或组装成更大的配置。这项技术解决了现有模块化机器人的一项局限性,因为传统的模块化机器人通常使用刚性组件,限制了它们适应不同环境和任务的能力。研究人员的目标是将柔性机器人的灵活性与模块化机器人系统的可重构性相结合。这些新机器使用的张力整合设计,通过一个紧绷电缆网络将刚性杆件连接在一起,而不是永久固定。这种安排使机器人的身体能够弯曲、拉伸、折叠及改变形状,同时保持其结构完整性。
无关节的触手状身体在两端具有爪子,用以抓取物体及与其他机器人连接。与依赖固定关节控制运动的传统机械手臂不同,这些管状机器人拥有灵活的身体,可以不断变形。它们在两端也配备机械抓取爪,能够抓取物体并与其他机器人连接。双爪的设计是系统模块化设计的核心。单个机器人可以使用其爪子进行附着,形成更大的结构,而不需要依赖磁性连接。这种机械附着方法也有助于减少多个单位连接时的对准问题。
一旦连接,这些机器人可以形成不同的配置,包括链条、环形及分支结构。每种排列提供不同的运动和操作可能性,使集体能够根据任务需求调整其物理结构。
研究人员演示了单独的机器人单位可以独立执行操作和运动,而连接的团体可以协调其运动来运输物体。这些机器人还展示了多模式运动,能够使用不同的运动策略在多样化环境中导航。另一项能力是运动操作(loco-manipulation),这结合了运动和物体处理。这些机器人不必依赖分开的机制来导航地形和操作物体,而是可以利用其柔性身体和抓取爪同时执行这两个功能。它们的弯曲能力也可能帮助它们提升和运输不同大小的负载。
未来发展方向与应用
研究团队在实验室及现实场景中测试了这些机器人,包括自然景观。这些实验探讨了不同配置如何支持协调的物体处理、运输及在挑战性地形上运动。根据团队的说法,开发这套系统需要克服几个工程挑战,特别是在选择马达时。驱动器需要足够紧凑,以便安装在机器人内部,同时提供足够的动力和可靠性以支持不同的运动。团队还测试了多种结构配置,以确定这些机器人在实际试验中的表现。尽管已经进行了演示,这些机器人尚未完全自主。
目前,它们在大多数操作中仍需人类驾驶,尽管研究人员已经证明两个单位可以独立定位彼此并建立连接。
未来的开发将重点放在提高自主性、增加操作速度,以及使它们能够在较少监督的情况下与人类协作。研究人员还设想部署更大规模的机器人团队,可能涉及数十或数百个互联单位。这种机器人集体能够前往指定地点,然后重新排列成适合特定操作的配置。潜在的应用包括制造、太空探索及救援任务,其中机器人可能需要在不可预测的环境中导航、操作物体及适应不断变化的需求。研究人员表示,通过结合柔性张力整合结构与机械对接机制,该系统提供了一种替代方案,与基于固定几何的机器人相比,为多功能机器人团队提供了基础,这些团队能够改变其物理排列及运动方式以应对不同任务。
项目 规格 结构设计 张力整合(tensegrity) 运动能力 多模式运动 抓取方式 双爪设计
灵活机器人对未来任务的影响
这项技术的发展标志着机器人设计的一个重要进步,特别是在灵活性和适应性方面。传统机器人往往受限于刚性结构,难以应对多变的环境和任务需求。通过张力整合设计,这些新型机器人能够在多样化的环境中灵活运动,并进行物体操作,从而提升了其在太空探索、制造及救援任务中的应用潜力。随着自主性和操作速度的提升,这些机器人将能更有效地协作,应对复杂的挑战。