
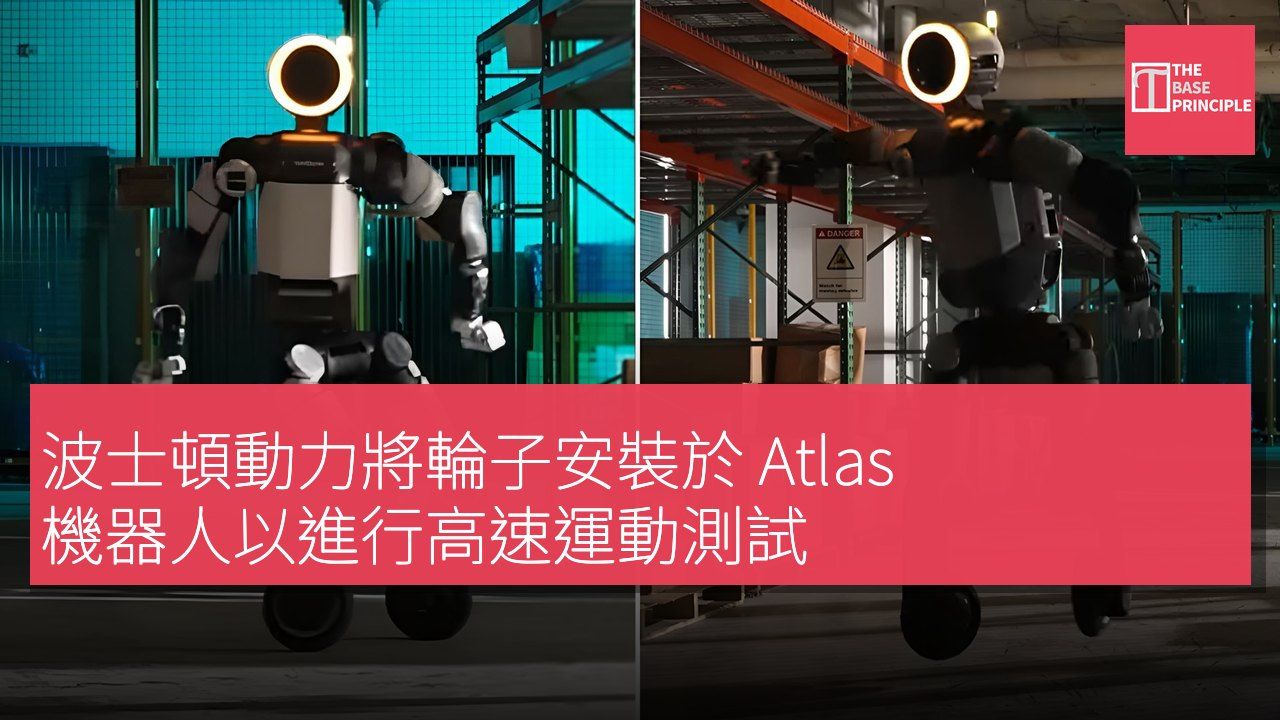
- 波士頓動力將 Atlas 機器人的雙腳更換為輪子進行實驗。
- 改裝過程簡單,利用標準電動滑板車的輪子和定製適配器。
- 輪子在測試中迫使馬達提供高扭矩,促進強化學習的應用。
- 這些發現將影響 Atlas 的標準配置發展,提高機器人能力。
波士頓動力公司對其 Atlas 人形機械人進行了一項不尋常的升級:將其雙腳更換為一對輪子。這一實驗性設置使工程師可以測試這款人形機械人在持續高速運動和重負載下的表現。該設置還為測試機械人的馬達和基於機器學習的控制系統提供了一個嚴苛的環境。值得注意的是,這款裝有輪子的 Atlas 並不是一個計劃中的商業產品,而是波士頓動力公司開發的研究平台,旨在調查模擬訓練的控制器如何準確地操作實際硬件。
該項目還探討了當工程師將機械人的執行器推向其物理極限時所發生的情況。
改裝過程的簡單性
這項改裝的工程技術出乎意料地簡單。波士頓動力公司將標準電動滑板車的輪子通過定製適配器安裝到 Atlas 上。該適配器直接連接到機械人現有的腳踝執行器,並且不需要其他主要硬件改變。工程師們還避免了從頭開始重建機械人的軟件模型,他們僅僅用能夠持續旋轉的輪子替換了模擬的雙腳。這種簡單性反映了 Atlas 的模塊化硬件設計,波士頓動力公司在設計人形機械人時考慮了製造可擴展性和維護的便利性。
相同的設計原則使這一實驗轉換相對簡單。
輪子的測試優勢
在測試過程中,輪子還提供了另一項優勢。它們迫使馬達在保持高轉速的同時提供相當大的扭矩。每一次加速、轉彎和停下都對執行器施加了持續的需求。這個實驗也給了工程師們一個探索強化學習(RL)的機會。該技術通過重複的模擬訓練機械人,使其控制系統發現有效的運動。然而,將這些學到的行為轉移到實際硬件上是一個重大的工程挑戰。模擬馬達可能與其真實世界的對應物表現不同,這種不匹配會導致在模擬中有效但在實際機械人上失敗的運動。
波士頓動力公司通過改進其模擬馬達模型來解決這個問題。工程師們進行了物理實驗以測量執行器的行為,然後調整模擬參數以反映硬件的實際性能。團隊還修改了現有的強化學習框架,對訓練命令、獎勵函數和姿勢控制的變更幫助 Atlas 發展出平滑的滾動動作。結果顯示了為何準確的馬達模擬至關重要。與現實硬件行為進行訓練的控制器在模擬之外更有可能可靠地執行。
Atlas 的某些動作受到人類動作捕捉錄像的啟發。工程師選擇了大量腳部滑動的例子,以探討輪子如何重現類似的動作。側身衝刺是一個有趣的例子。Atlas 學會了控制其輪子並側身滾動,而不是將腳拖過地面。機械人還使用一個軌跡跟蹤控制器進行了 360 度跳躍。該系統遵循錄制的人類運動數據,並在第一次嘗試時完成了這一動作。其方法與基於腳的 Atlas 配置不同。在跳躍前,機械人將下半身滾動到位,以準備起飛。
這一行為展示了強化學習如何發現利用可用牽引力的新方法。
波士頓動力公司表示,這些發現將影響 Atlas 標準配置的發展。工程師希望將準確的執行器模型與全身學習相結合,以提高可靠性並擴展人形機械人的能力。這次裝有輪子的實驗最終提供了一些超越娛樂演示的東西。它為工程師提供了一個嚴苛的測試環境,以瞭解馬達和學習控制器在極端條件下的協同工作表現。
強化學習在機器人運動中的應用
波士頓動力公司此次對 Atlas 機器人的輪子改裝,不僅展示了其模塊化設計的靈活性,還提供了高強度測試的機會。透過輪子,機器人在極端條件下的表現能夠被深入分析,這對於強化學習技術的發展至關重要。準確的馬達模擬和強化學習的結合,有助於提升機器人的運動能力,未來可能改變人形機器人的應用場景,從娛樂到實際任務的執行。