
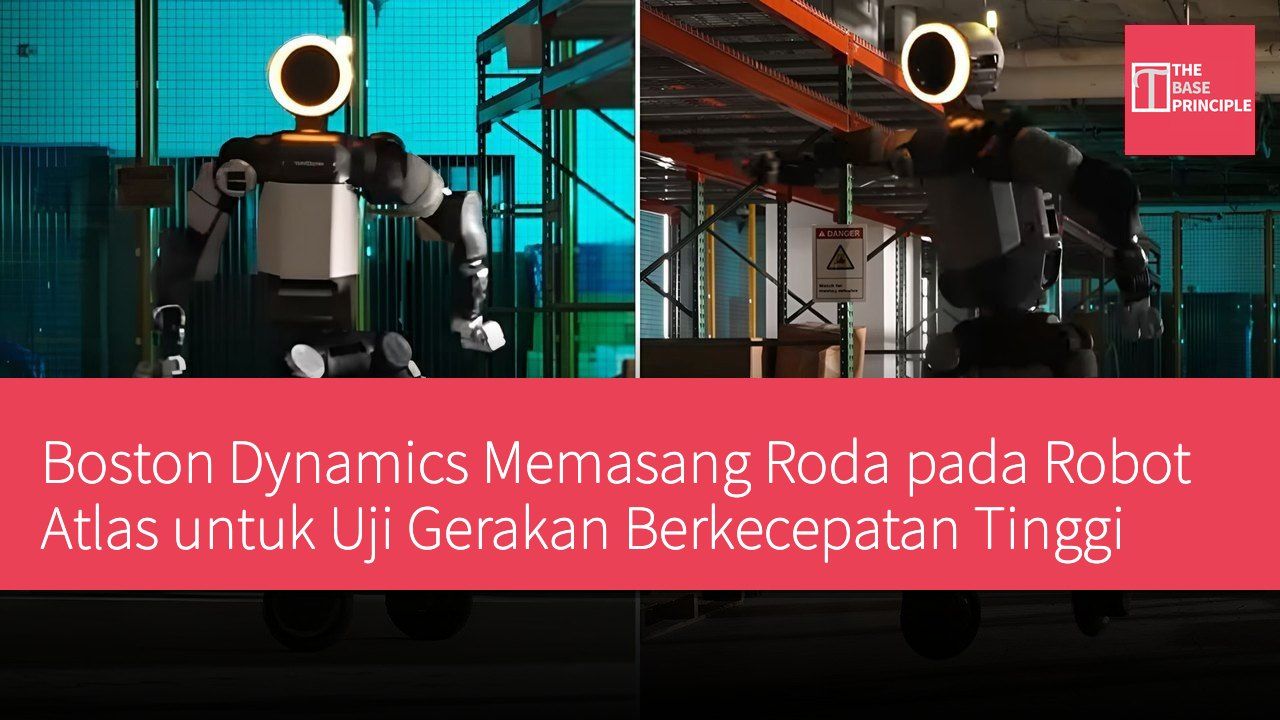
- Boston Dynamics mengganti kaki robot Atlas dengan roda untuk eksperimen.
- Proses modifikasi sederhana, menggunakan roda dari skuter listrik standar dan adaptor kustom.
- Roda dalam pengujian memaksa motor untuk memberikan torsi tinggi, mendukung aplikasi pembelajaran penguatan.
- Temuan ini akan mempengaruhi pengembangan konfigurasi standar Atlas, meningkatkan kemampuan robot.
Boston Dynamics melakukan peningkatan yang tidak biasa pada robot humanoid Atlas: mengganti kedua kakinya dengan sepasang roda. Pengaturan eksperimental ini memungkinkan para insinyur untuk menguji kinerja robot humanoid ini dalam gerakan berkecepatan tinggi yang berkelanjutan dan di bawah beban berat. Pengaturan ini juga memberikan lingkungan yang ketat untuk menguji motor robot dan sistem kontrol berbasis pembelajaran mesin. Perlu dicatat bahwa Atlas yang dilengkapi roda ini bukanlah produk komersial yang direncanakan, melainkan platform penelitian yang dikembangkan oleh Boston Dynamics, bertujuan untuk menyelidiki bagaimana pengontrol pelatihan simulasi dapat mengoperasikan perangkat keras yang sebenarnya dengan akurat.
Proyek ini juga mengeksplorasi apa yang terjadi ketika para insinyur mendorong aktuator robot ke batas fisiknya.
Simplicity of the Modification Process
Teknik rekayasa untuk modifikasi ini ternyata cukup sederhana. Boston Dynamics memasang roda dari skuter listrik standar ke Atlas melalui adaptor kustom. Adaptor ini terhubung langsung ke aktuator pergelangan kaki robot yang sudah ada, tanpa perlu perubahan perangkat keras utama lainnya. Para insinyur juga menghindari membangun model perangkat lunak robot dari awal; mereka hanya mengganti kaki simulasi dengan roda yang dapat berputar terus-menerus. Kesederhanaan ini mencerminkan desain perangkat keras modular Atlas, yang dipertimbangkan oleh Boston Dynamics saat merancang robot humanoid untuk kemudahan pembuatan dan pemeliharaan.
Prinsip desain yang sama membuat transisi eksperimen ini relatif sederhana.
Keuntungan Pengujian Roda
Selama proses pengujian, roda juga memberikan keuntungan lain. Mereka memaksa motor untuk memberikan torsi yang cukup besar sambil mempertahankan kecepatan tinggi. Setiap akselerasi, belokan, dan penghentian memberikan permintaan yang berkelanjutan pada aktuator. Eksperimen ini juga memberikan para insinyur kesempatan untuk mengeksplorasi pembelajaran penguatan (RL). Teknologi ini melatih robot melalui simulasi berulang, memungkinkan sistem kontrolnya menemukan gerakan yang efektif. Namun, mentransfer perilaku yang dipelajari ini ke perangkat keras nyata adalah tantangan rekayasa yang signifikan. Motor simulasi mungkin berperilaku berbeda dari rekan-rekan mereka di dunia nyata, dan ketidakcocokan ini dapat menyebabkan gerakan yang efektif dalam simulasi tetapi gagal pada robot yang sebenarnya.
Boston Dynamics mengatasi masalah ini dengan meningkatkan model motor simulasi mereka. Para insinyur melakukan eksperimen fisik untuk mengukur perilaku aktuator, kemudian menyesuaikan parameter simulasi untuk mencerminkan kinerja perangkat keras yang sebenarnya. Tim juga memodifikasi kerangka kerja pembelajaran penguatan yang ada, dengan perubahan pada perintah pelatihan, fungsi penghargaan, dan kontrol posisi membantu Atlas mengembangkan gerakan bergulir yang halus. Hasilnya menunjukkan betapa pentingnya simulasi motor yang akurat. Pengontrol yang dilatih dengan perilaku perangkat keras nyata lebih mungkin untuk berfungsi dengan andal di luar simulasi.
Beberapa gerakan Atlas terinspirasi oleh rekaman gerakan manusia. Para insinyur memilih sejumlah contoh gesekan kaki untuk mengeksplorasi bagaimana roda dapat mereproduksi gerakan serupa. Sprint menyamping adalah contoh yang menarik. Atlas belajar mengendalikan rodanya dan bergulir menyamping, alih-alih menyeret kakinya di tanah. Robot ini juga menggunakan pengontrol pelacakan lintasan untuk melakukan lompatan 360 derajat. Sistem ini mengikuti data gerakan manusia yang direkam, dan menyelesaikan gerakan ini pada percobaan pertama. Metode ini berbeda dari konfigurasi Atlas berbasis kaki. Sebelum melompat, robot menggulung bagian bawah tubuhnya ke posisi untuk bersiap lepas landas.
Perilaku ini menunjukkan bagaimana pembelajaran penguatan dapat menemukan cara baru untuk memanfaatkan traksi yang tersedia.
Boston Dynamics menyatakan bahwa temuan ini akan mempengaruhi pengembangan konfigurasi standar Atlas. Para insinyur berharap untuk menggabungkan model aktuator yang akurat dengan pembelajaran menyeluruh untuk meningkatkan keandalan dan memperluas kemampuan robot humanoid. Eksperimen dengan roda ini pada akhirnya memberikan sesuatu yang lebih dari sekadar demonstrasi hiburan. Ini memberikan para insinyur lingkungan pengujian yang ketat untuk memahami kinerja kolaboratif motor dan pengontrol pembelajaran dalam kondisi ekstrem.
Penerapan Pembelajaran Penguatan dalam Gerakan Robot
Modifikasi roda pada robot Atlas oleh Boston Dynamics tidak hanya menunjukkan fleksibilitas desain modularnya, tetapi juga memberikan kesempatan untuk pengujian intensitas tinggi. Melalui roda, kinerja robot dalam kondisi ekstrem dapat dianalisis secara mendalam, yang sangat penting untuk pengembangan teknik pembelajaran penguatan. Kombinasi simulasi motor yang akurat dan pembelajaran penguatan membantu meningkatkan kemampuan gerakan robot, yang mungkin mengubah skenario aplikasi robot humanoid di masa depan, dari hiburan hingga pelaksanaan tugas nyata.