
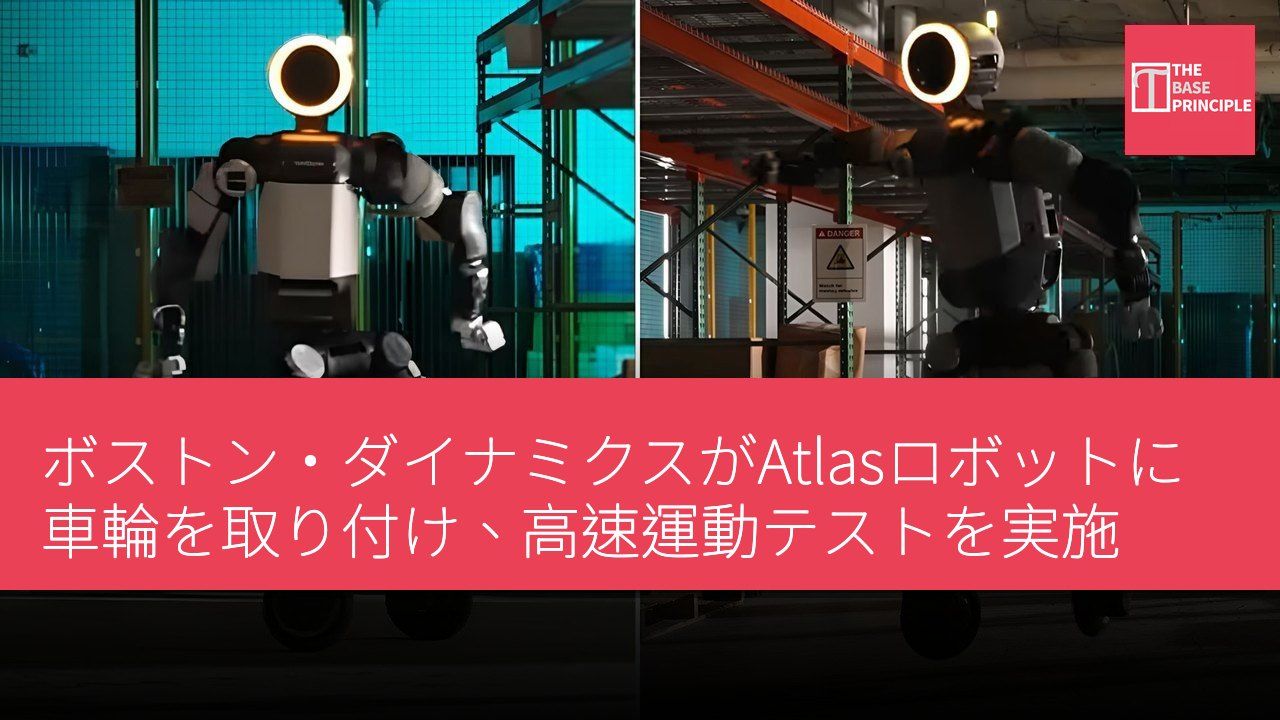
- ボストン・ダイナミクスはAtlasロボットの双足を車輪に交換して実験を行った。
- 改造プロセスは簡単で、標準的な電動スクーターの車輪とカスタムアダプターを使用した。
- 車輪はテスト中にモーターに高トルクを要求し、強化学習の応用を促進した。
- これらの発見はAtlasの標準構成の発展に影響を与え、ロボットの能力を向上させる。
ボストン・ダイナミクスは、Atlasヒューマノイドロボットに対して異例のアップグレードを行った。双足を一対の車輪に交換することで、この実験的な設定により、エンジニアはこのヒューマノイドロボットが持続的な高速運動と重負荷の下でどのように機能するかをテストできるようになった。この設定は、ロボットのモーターと機械学習に基づく制御システムを厳しい環境でテストする機会も提供する。注目すべきは、車輪を装着したAtlasは計画された商業製品ではなく、ボストン・ダイナミクスが開発した研究プラットフォームであり、シミュレーショントレーニングのコントローラーが実際のハードウェアをどのように正確に操作できるかを調査することを目的としている。
このプロジェクトは、エンジニアがロボットのアクチュエーターを物理的な限界まで押し上げたときに何が起こるかを探求することも目的としている。
改造プロセスの簡単さ
この改造の技術的な工程は意外にも簡単であった。ボストン・ダイナミクスは、標準的な電動スクーターの車輪をカスタムアダプターを介してAtlasに取り付けた。このアダプターはロボットの既存の足首アクチュエーターに直接接続され、他の主要なハードウェアの変更は必要なかった。エンジニアたちはロボットのソフトウェアモデルを一から再構築することを避け、単に回転可能な車輪でシミュレーションされた双足を置き換えただけである。この簡単さは、Atlasのモジュラーなハードウェア設計を反映しており、ボストン・ダイナミクスはヒューマノイドロボットの設計において製造のスケーラビリティとメンテナンスの容易さを考慮している。
同じ設計原則がこの実験の変換を比較的簡単にしている。
車輪のテストの利点
テストプロセスにおいて、車輪は別の利点も提供する。車輪はモーターに高回転を維持しながら相当なトルクを要求する。加速、旋回、停止のたびにアクチュエーターには持続的な負荷がかかる。この実験はエンジニアに強化学習(RL)を探求する機会も提供する。この技術は、繰り返しのシミュレーショントレーニングを通じてロボットの制御システムが効果的な動作を発見することを可能にする。しかし、これらの学んだ行動を実際のハードウェアに移行することは大きな工学的課題である。シミュレーションのモーターは実世界の対応物とは異なる動作をする可能性があり、この不一致はシミュレーションでは有効でも実際のロボットでは失敗する動作を引き起こす。
ボストン・ダイナミクスは、シミュレーションのモーターのモデルを改善することでこの問題を解決している。エンジニアたちはアクチュエーターの動作を測定するために物理実験を行い、その後ハードウェアの実際の性能を反映するようにシミュレーションパラメータを調整した。チームは既存の強化学習フレームワークも修正し、トレーニングコマンド、報酬関数、姿勢制御の変更がAtlasのスムーズな転がり動作の発展に寄与した。結果は、正確なモーターシミュレーションがいかに重要であるかを示している。現実のハードウェアの動作でトレーニングされたコントローラーは、シミュレーション外でも信頼性を持って実行する可能性が高い。
Atlasの特定の動作は人間の動作キャプチャビデオに触発されている。エンジニアは、車輪がどのように類似の動作を再現できるかを探るために、多くの足の滑りの例を選択した。横向きのダッシュは興味深い例である。Atlasは車輪を制御し、足を地面に引きずるのではなく横に転がることを学んだ。ロボットは360度のジャンプを行うためにトラジェクトリートラッキングコントローラーも使用した。このシステムは録画された人間の運動データに従い、初回の試みでこの動作を完了した。その方法は、足を使ったAtlasの構成とは異なる。ジャンプの前に、ロボットは下半身を回転させて位置を整え、離陸の準備をした。
この行動は、強化学習が利用可能な牽引力を新たに活用する方法を発見する様子を示している。
ボストン・ダイナミクスは、これらの発見がAtlasの標準構成の発展に影響を与えると述べている。エンジニアは、正確なアクチュエーターのモデルと全身学習を組み合わせて信頼性を向上させ、ヒューマノイドロボットの能力を拡張することを目指している。この車輪を装着した実験は、最終的にエンターテイメントのデモを超えるものを提供した。これは、エンジニアに過酷なテスト環境を提供し、モーターと学習コントローラーが極端な条件下でどのように協調して機能するかを理解する手助けとなった。
強化学習のロボット運動への応用
ボストン・ダイナミクスによるAtlasロボットの車輪改造は、そのモジュラー設計の柔軟性を示すだけでなく、高強度テストの機会も提供した。車輪を通じて、ロボットの極端な条件下でのパフォーマンスが詳細に分析され、これは強化学習技術の発展にとって重要である。正確なモーターシミュレーションと強化学習の組み合わせは、ロボットの運動能力を向上させ、将来的にはヒューマノイドロボットの応用シーンをエンターテイメントから実際の任務の実行へと変える可能性がある。