
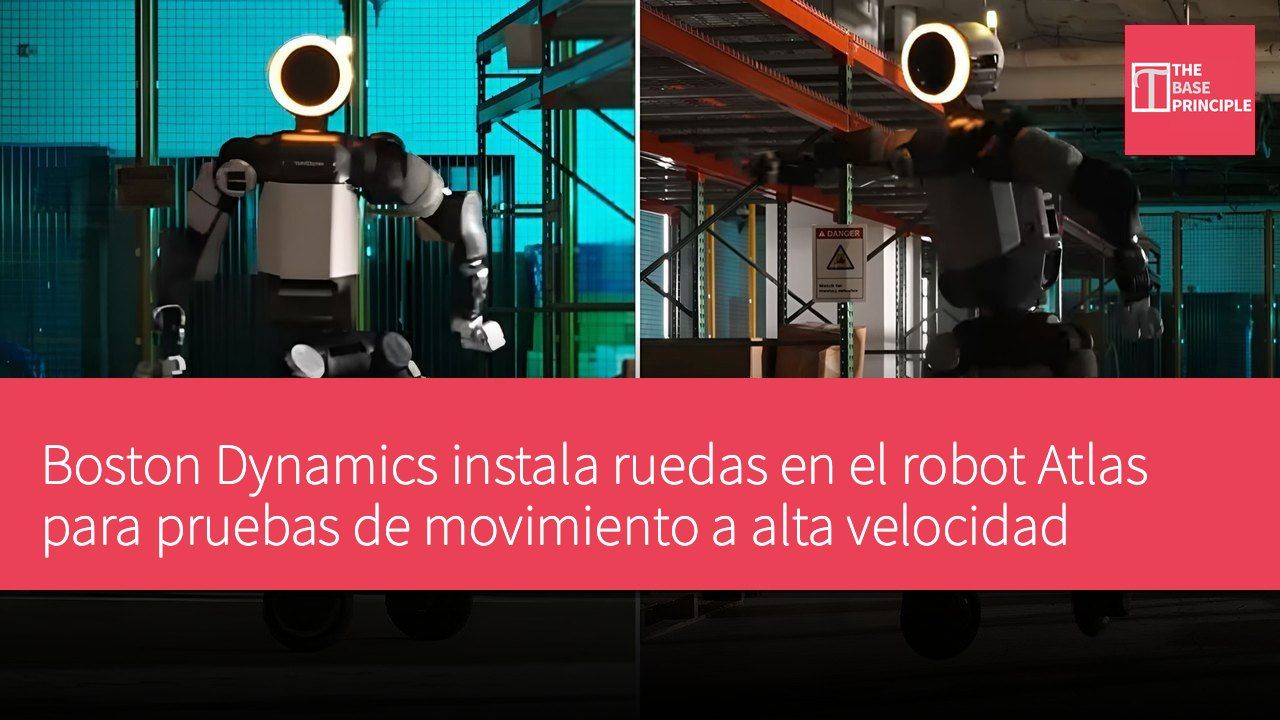
- Boston Dynamics ha reemplazado las piernas del robot Atlas por ruedas para experimentación.
- El proceso de modificación es sencillo, utilizando ruedas de un patinete eléctrico estándar y un adaptador personalizado.
- Las ruedas en las pruebas obligan a los motores a proporcionar un alto torque, facilitando la aplicación del aprendizaje reforzado.
- Estos hallazgos influirán en el desarrollo de la configuración estándar de Atlas, mejorando las capacidades del robot.
Boston Dynamics ha realizado una inusual actualización a su robot humanoide Atlas: ha reemplazado sus piernas por un par de ruedas. Esta configuración experimental permite a los ingenieros evaluar el rendimiento del robot humanoide en movimiento continuo a alta velocidad y bajo cargas pesadas. La configuración también proporciona un entorno exigente para probar los motores del robot y su sistema de control basado en aprendizaje automático. Es importante destacar que este Atlas con ruedas no es un producto comercial planeado, sino una plataforma de investigación desarrollada por Boston Dynamics para investigar cómo los controladores de entrenamiento simulado pueden operar con precisión el hardware real.
El proyecto también explora lo que sucede cuando los ingenieros llevan los actuadores del robot a sus límites físicos.
Sencillez del proceso de modificación
La técnica de ingeniería detrás de esta modificación es sorprendentemente simple. Boston Dynamics instaló las ruedas de un patinete eléctrico estándar en el Atlas a través de un adaptador personalizado. Este adaptador se conecta directamente a los actuadores del tobillo existentes del robot y no requiere otros cambios importantes en el hardware. Los ingenieros también evitaron reconstruir desde cero el modelo de software del robot, simplemente reemplazando las piernas simuladas por ruedas que pueden girar continuamente. Esta simplicidad refleja el diseño modular del hardware de Atlas, que Boston Dynamics consideró al diseñar el robot humanoide para facilitar la escalabilidad y el mantenimiento.
Los mismos principios de diseño hicieron que esta conversión experimental fuera relativamente sencilla.
Ventajas de las pruebas con ruedas
Durante el proceso de prueba, las ruedas también ofrecen otra ventaja. Obligan a los motores a proporcionar un torque considerable mientras mantienen altas velocidades de rotación. Cada aceleración, giro y detención impone una demanda constante sobre los actuadores. Este experimento también brinda a los ingenieros la oportunidad de explorar el aprendizaje reforzado (RL). Esta técnica permite que el sistema de control del robot descubra movimientos efectivos a través de entrenamiento simulado repetido. Sin embargo, transferir estos comportamientos aprendidos al hardware real es un gran desafío de ingeniería. Los motores simulados pueden comportarse de manera diferente a sus contrapartes en el mundo real, y esta discrepancia puede llevar a movimientos que son efectivos en simulación pero fallan en el robot real.
Boston Dynamics aborda este problema mejorando su modelo de motor simulado. Los ingenieros realizaron experimentos físicos para medir el comportamiento de los actuadores y luego ajustaron los parámetros de simulación para reflejar el rendimiento real del hardware. El equipo también modificó el marco existente de aprendizaje reforzado, y los cambios en los comandos de entrenamiento, la función de recompensa y el control de postura ayudaron a Atlas a desarrollar movimientos de rodado suaves. Los resultados demostraron por qué una simulación precisa del motor es crucial. Los controladores entrenados con el comportamiento del hardware real son más propensos a ejecutar de manera confiable más allá de la simulación.
Algunas de las acciones de Atlas están inspiradas en grabaciones de captura de movimiento humano. Los ingenieros seleccionaron una variedad de ejemplos de deslizamiento de pies para investigar cómo las ruedas podrían reproducir movimientos similares. Un ejemplo interesante es el sprint lateral. Atlas aprendió a controlar sus ruedas y rodar lateralmente en lugar de arrastrar los pies por el suelo. El robot también realizó un salto de 360 grados utilizando un controlador de seguimiento de trayectoria. Este sistema siguió los datos de movimiento humano grabados y completó la acción en el primer intento. Su enfoque es diferente al de la configuración de Atlas basada en pies. Antes de saltar, el robot rodó su parte inferior del cuerpo a la posición adecuada para prepararse para el despegue.
Este comportamiento demuestra cómo el aprendizaje reforzado puede descubrir nuevas formas de aprovechar la tracción disponible.
Boston Dynamics afirma que estos hallazgos influirán en el desarrollo de la configuración estándar de Atlas. Los ingenieros esperan combinar un modelo de actuador preciso con el aprendizaje de cuerpo completo para mejorar la fiabilidad y ampliar las capacidades del robot humanoide. Este experimento con ruedas finalmente proporciona algo más allá de una demostración de entretenimiento. Ofrece a los ingenieros un entorno de prueba riguroso para comprender el rendimiento colaborativo de los motores y los controladores de aprendizaje en condiciones extremas.
Aplicaciones del aprendizaje reforzado en el movimiento robótico
La modificación de las ruedas en el robot Atlas por parte de Boston Dynamics no solo demuestra la flexibilidad de su diseño modular, sino que también ofrece una oportunidad para pruebas de alta intensidad. A través de las ruedas, el rendimiento del robot en condiciones extremas puede ser analizado en profundidad, lo que es crucial para el desarrollo de técnicas de aprendizaje reforzado. La combinación de simulaciones precisas de motores y aprendizaje reforzado ayuda a mejorar las capacidades de movimiento del robot, lo que podría cambiar en el futuro los escenarios de aplicación de los robots humanoides, desde el entretenimiento hasta la ejecución de tareas reales.