
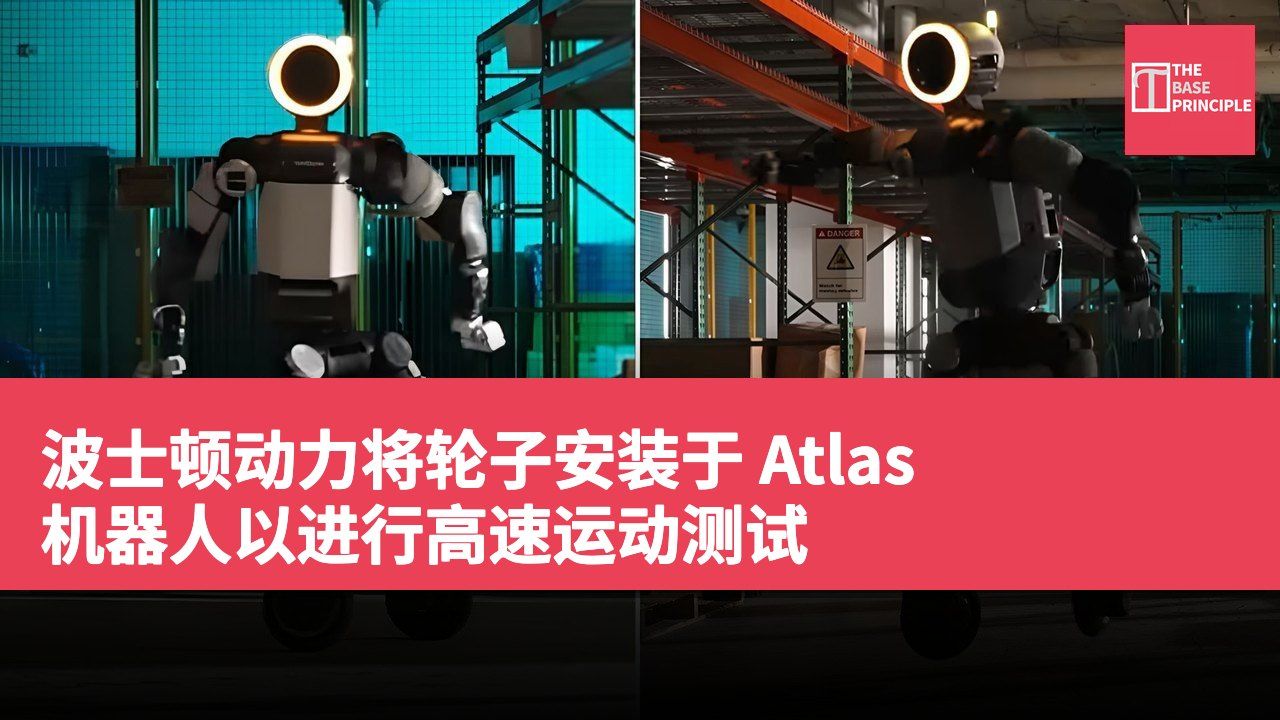
- 波士顿动力将 Atlas 机器人的双脚更换为轮子进行实验。
- 改装过程简单,利用标准电动滑板车的轮子和定制适配器。
- 轮子在测试中迫使马达提供高扭矩,促进强化学习的应用。
- 这些发现将影响 Atlas 的标准配置发展,提高机器人能力。
波士顿动力公司对其 Atlas 人形机器人进行了一项不寻常的升级:将其双脚更换为一对轮子。这一实验性设置使工程师可以测试这款人形机器人在持续高速运动和重负载下的表现。该设置还为测试机器人的马达和基于机器学习的控制系统提供了一个严苛的环境。值得注意的是,这款装有轮子的 Atlas 并不是一个计划中的商业产品,而是波士顿动力公司开发的研究平台,旨在调查模拟训练的控制器如何准确地操作实际硬件。
该项目还探讨了当工程师将机器人的执行器推向其物理极限时所发生的情况。
改装过程的简单性
这项改装的工程技术出乎意料地简单。波士顿动力公司将标准电动滑板车的轮子通过定制适配器安装到 Atlas 上。该适配器直接连接到机器人现有的脚踝执行器,并且不需要其他主要硬件改变。工程师们还避免了从头开始重建机器人的软件模型,他们仅仅用能够持续旋转的轮子替换了模拟的双脚。这种简单性反映了 Atlas 的模块化硬件设计,波士顿动力公司在设计人形机器人时考虑了制造可扩展性和维护的便利性。
相同的设计原则使这一实验转换相对简单。
轮子的测试优势
在测试过程中,轮子还提供了另一项优势。它们迫使马达在保持高转速的同时提供相当大的扭矩。每一次加速、转弯和停下都对执行器施加了持续的需求。这个实验也给了工程师们一个探索强化学习(RL)的机会。该技术通过重复的模拟训练机器人,使其控制系统发现有效的运动。然而,将这些学到的行为转移到实际硬件上是一个重大的工程挑战。模拟马达可能与其真实世界的对应物表现不同,这种不匹配会导致在模拟中有效但在实际机器人上失败的运动。
波士顿动力公司通过改进其模拟马达模型来解决这个问题。工程师们进行了物理实验以测量执行器的行为,然后调整模拟参数以反映硬件的实际性能。团队还修改了现有的强化学习框架,对训练命令、奖励函数和姿势控制的变更帮助 Atlas 发展出平滑的滚动动作。结果显示了为何准确的马达模拟至关重要。与现实硬件行为进行训练的控制器在模拟之外更有可能可靠地执行。
Atlas 的某些动作受到人类动作捕捉录像的启发。工程师选择了大量脚部滑动的例子,以探讨轮子如何重现类似的动作。侧身冲刺是一个有趣的例子。Atlas 学会了控制其轮子并侧身滚动,而不是将脚拖过地面。机器人还使用一个轨迹跟踪控制器进行了 360 度跳跃。该系统遵循录制的人类运动数据,并在第一次尝试时完成了这一动作。其方法与基于脚的 Atlas 配置不同。在跳跃前,机器人将下半身滚动到位,以准备起飞。
这一行为展示了强化学习如何发现利用可用牵引力的新方法。
波士顿动力公司表示,这些发现将影响 Atlas 标准配置的发展。工程师希望将准确的执行器模型与全身学习相结合,以提高可靠性并扩展人形机器人的能力。这次装有轮子的实验最终提供了一些超越娱乐演示的东西。它为工程师提供了一个严苛的测试环境,以了解马达和学习控制器在极端条件下的协同工作表现。
强化学习在机器人运动中的应用
波士顿动力公司此次对 Atlas 机器人的轮子改装,不仅展示了其模块化设计的灵活性,还提供了高强度测试的机会。通过轮子,机器人在极端条件下的表现能够被深入分析,这对于强化学习技术的发展至关重要。准确的马达模拟和强化学习的结合,有助于提升机器人的运动能力,未来可能改变人形机器人的应用场景,从娱乐到实际任务的执行。