
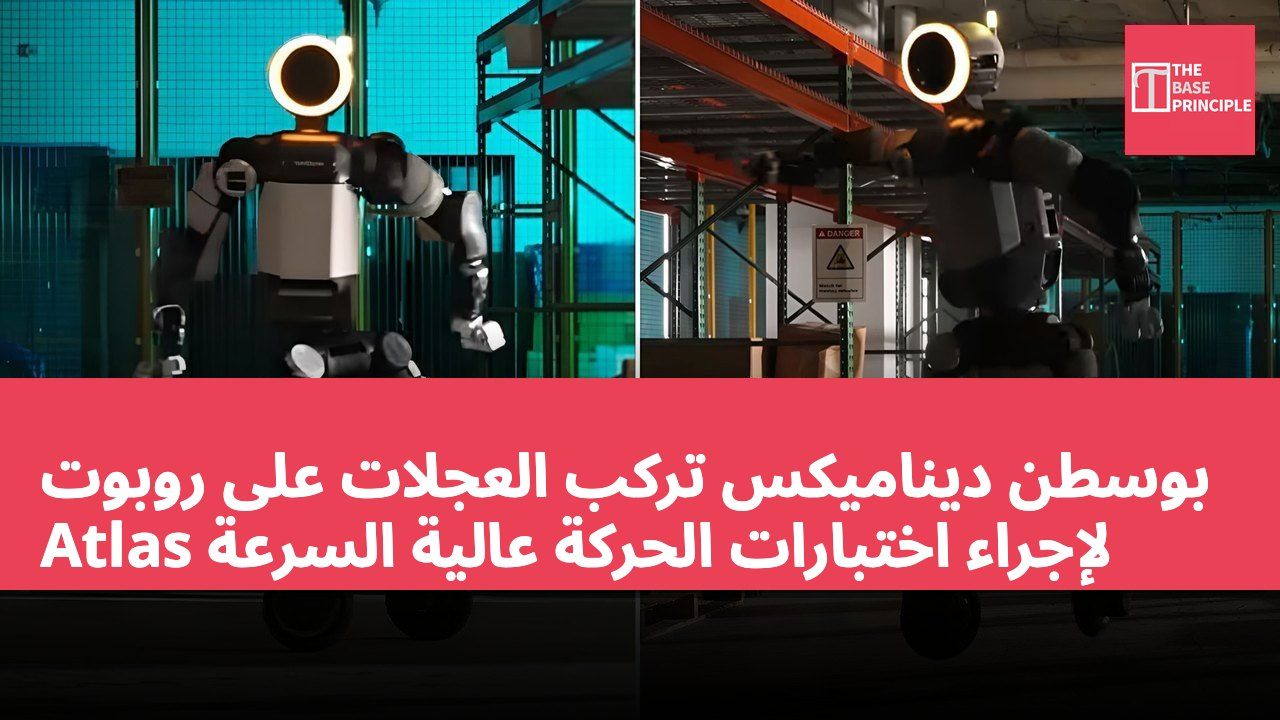
- بوسطن ديناميكس استبدلت قدمي روبوت Atlas بالعجلات للتجربة.
- عملية التعديل بسيطة، باستخدام عجلات سكوتر كهربائي قياسية ومهايئات مخصصة.
- العجلات في الاختبارات أجبرت المحركات على توفير عزم دوران عالي، مما يعزز تطبيق التعلم المعزز.
- هذه الاكتشافات ستؤثر على تطوير التكوين القياسي لـ Atlas، مما يزيد من قدرات الروبوت.
أجرت شركة بوسطن ديناميكس ترقية غير عادية لروبوتها البشري Atlas: استبدلت قدميه بعجلات. هذه الإعداد التجريبي يسمح للمهندسين باختبار أداء الروبوت البشري أثناء الحركة المستمرة بسرعة عالية وحمولات ثقيلة. كما يوفر هذا الإعداد بيئة صارمة لاختبار محركات الروبوت ونظام التحكم القائم على التعلم الآلي. من الجدير بالذكر أن Atlas المزود بالعجلات ليس منتجًا تجاريًا مخططًا له، بل هو منصة بحثية تم تطويرها بواسطة بوسطن ديناميكس للتحقيق في كيفية تشغيل المتحكمات المدربة بشكل محاكي للأجهزة الفعلية بدقة.
يستكشف المشروع أيضًا ما يحدث عندما يدفع المهندسون محركات الروبوت إلى حدودها الفيزيائية.
بساطة عملية التعديل
تكنولوجيا الهندسة وراء هذا التعديل كانت بسيطة بشكل غير متوقع. قامت بوسطن ديناميكس بتركيب عجلات سكوتر كهربائي قياسية على Atlas من خلال مهايئات مخصصة. هذا المهايئ يتصل مباشرة بمحركات الكاحل الموجودة في الروبوت، ولا يتطلب أي تغييرات رئيسية أخرى في الأجهزة. كما تجنب المهندسون إعادة بناء نموذج البرمجيات للروبوت من الصفر، حيث استبدلوا ببساطة القدمين المحاكيين بعجلات قادرة على الدوران المستمر. تعكس هذه البساطة التصميم المعياري للأجهزة في Atlas، حيث أخذت بوسطن ديناميكس في الاعتبار قابلية التصنيع وسهولة الصيانة عند تصميم الروبوتات البشرية.
المبادئ التصميمية نفسها تجعل هذا التحويل التجريبي بسيطًا نسبيًا.
مزايا اختبار العجلات
خلال عملية الاختبار، قدمت العجلات ميزة أخرى. لقد أجبرت المحركات على توفير عزم دوران كبير مع الحفاظ على سرعة دوران عالية. كل تسارع، وانعطاف، وتوقف فرضت طلبًا مستمرًا على المحركات. كما أعطت هذه التجربة للمهندسين فرصة لاستكشاف التعلم المعزز (RL). هذه التقنية تدرب الروبوت من خلال محاكاة متكررة، مما يسمح لنظام التحكم باكتشاف حركات فعالة. ومع ذلك، فإن نقل هذه السلوكيات المكتسبة إلى الأجهزة الفعلية يمثل تحديًا هندسيًا كبيرًا. قد تختلف أداء المحركات المحاكية عن نظيراتها في العالم الحقيقي، مما يؤدي إلى حركات فعالة في المحاكاة ولكنها تفشل في الروبوت الفعلي.
تعمل بوسطن ديناميكس على حل هذه المشكلة من خلال تحسين نموذج المحركات المحاكية. قام المهندسون بإجراء تجارب فيزيائية لقياس سلوك المحركات، ثم ضبطوا المعلمات المحاكية لتعكس الأداء الفعلي للأجهزة. كما قام الفريق بتعديل إطار التعلم المعزز الحالي، حيث ساعدت التغييرات في أوامر التدريب، ودوال المكافأة، والتحكم في الوضعية Atlas على تطوير حركات انزلاق سلسة. أظهرت النتائج لماذا يعتبر المحاكاة الدقيقة للمحركات أمرًا حيويًا. حيث أن المتحكمات المدربة على سلوك الأجهزة الحقيقية تكون أكثر احتمالاً لتنفيذ المهام بشكل موثوق خارج المحاكاة.
بعض حركات Atlas مستوحاة من مقاطع الفيديو لالتقاط حركة الإنسان. اختار المهندسون مجموعة كبيرة من الأمثلة لحركة القدم المنزلق لاستكشاف كيفية إعادة إنتاج العجلات لحركات مشابهة. يعد الانزلاق الجانبي مثالًا مثيرًا للاهتمام. تعلم Atlas كيفية التحكم في عجلاته والانزلاق جانبيًا، بدلاً من سحب قدميه على الأرض. كما استخدم الروبوت جهاز تحكم تتبع المسار لأداء قفزة بزاوية 360 درجة. يتبع هذا النظام بيانات الحركة البشرية المسجلة، وأكمل هذه الحركة من المحاولة الأولى. تختلف طريقتها عن تكوين Atlas القائم على القدمين. قبل القفز، يقوم الروبوت بتدوير الجزء السفلي من جسمه في المكان استعدادًا للإقلاع.
تظهر هذه السلوكيات كيف يمكن أن يكتشف التعلم المعزز طرقًا جديدة للاستفادة من الجر المتاح.
أفادت شركة بوسطن ديناميكس أن هذه الاكتشافات ستؤثر على تطوير التكوين القياسي لـ Atlas. يأمل المهندسون في دمج نموذج المحركات الدقيقة مع التعلم الشامل لزيادة الاعتمادية وتوسيع قدرات الروبوتات البشرية. تقدم هذه التجربة المزودة بالعجلات في النهاية شيئًا يتجاوز العروض الترفيهية. حيث توفر للمهندسين بيئة اختبار صارمة لفهم كيفية عمل المحركات ومتعلم التحكم معًا في ظروف قاسية.
تطبيق التعلم المعزز في حركة الروبوتات
تظهر بوسطن ديناميكس من خلال تعديل عجلات روبوت Atlas، ليس فقط مرونة تصميمها المعياري، ولكن أيضًا توفر فرصة للاختبار عالي الشدة. من خلال العجلات، يمكن تحليل أداء الروبوت في ظروف قاسية بشكل عميق، مما يعد أمرًا حيويًا لتطوير تقنيات التعلم المعزز. إن الجمع بين المحاكاة الدقيقة للمحركات والتعلم المعزز يساعد في تعزيز قدرات حركة الروبوت، وقد يغير في المستقبل مشاهد تطبيق الروبوتات البشرية، من الترفيه إلى تنفيذ المهام الفعلية.