
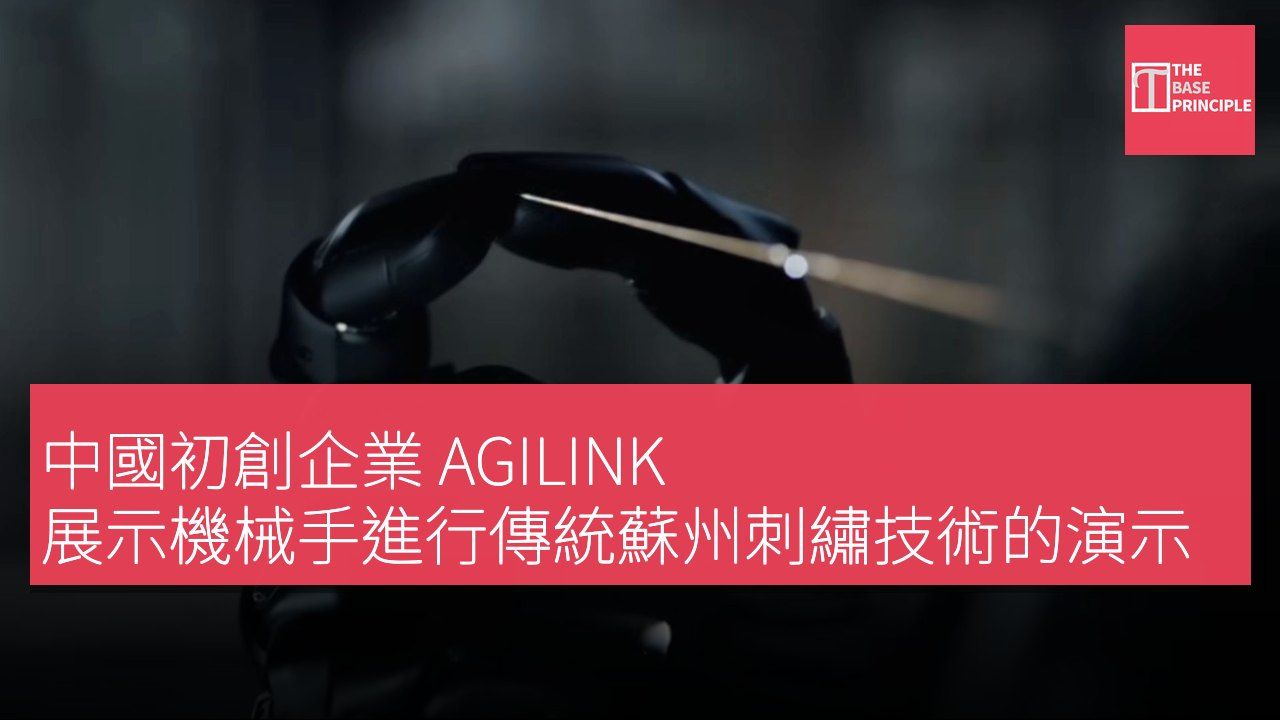
- AGILINK 展示機器人手進行傳統蘇州刺繡技術的示範。
- OmniHand 3 Ultra 機器人手具備精確操控絲線的能力。
- 訓練過程結合遙控操作數據和強化學習。
- 機器人手能夠應對難以用剛性機器人操控的材料。
中國機器人初創公司 AGILINK 展示其機器人手運用絲線進行基本刺繡技術。示範過程包括將絲線分成 16 根更細的線,穿針、將布料拉緊放入框架中,以及進行初步縫合。該公司的 OmniHand 3 Ultra 機器人手利用協調的手指動作來維持分離和操作這些細緻線材時的張力。這次示範突顯了使用機器人手精確操控薄而柔韌材料所面臨的挑戰。
AGILINK 是中國機器人公司 AgiBot 的子品牌,已展示其 OmniHand 3 Ultra 靈活機器人手執行傳統蘇州刺繡所需的技術。示範中,機器人手接受了將絲線分開、穿針、將布料拉伸至刺繡框架、扭轉線材及進行縫合的訓練。蘇州刺繡要求對絲線的精確操作,因其在施加力的微小變化下會彎曲、滑動及改變形狀。在示範中,刺繡大師傅向機器人教授如何處理材料,其中一個關鍵步驟是將主絲線分開為 16 根更細的線。
機器人手的操作技術
機器人利用一根手指分開這些線材,而其餘的手指則維持張力。
在扭轉時,手指必須保持與絲線接觸,並允許線材在扭轉過程中旋轉。穿針和縫合需要對位置、力量和手指協調進行額外控制。「絲線沒有固定形狀,手指施加的力量決定其形狀。因此,刺繡是一個對硬體和控制的考驗:一個擁有 21 個主動自由度的全直接驅動手,以及每個手指尖都有視覺觸覺感測器,可讀取表面變形的接觸情況。」該公司在影片描述中表示。AGILINK 指出,訓練過程結合了遙控操作數據和強化學習。
在最終任務中,機器人執行了一個連續動作,涉及扭轉然後拾起線材。由於每次線材落在不同位置,該任務要求機器人調整其動作,而非遵循固定的順序。
OmniHand 3 Ultra 的大小約與人手相當,重量為 1.9 磅(630 克)。它使用直接驅動架構,馬達直接連接到關節,而不是使用腱或中介傳輸機構。據報導,該手可以穩定地握住 6.6 磅(約 3 公斤),並能提起至 17.6 磅(約 8 公斤)。其開合速度約為 0.3 秒,位置重複性約為 0.008 英寸(約 0.2 毫米)。觸感感測是系統的另一部分,每根手指尖使用基於視覺的感測器,檢測接觸面變形的變化。
根據 AGILINK 的說法,這些感測器可以三維測量力量並檢測小至 0.08 毫米的變形。手掌亦配備有 300 點接觸感測器。
靈活手的設計優勢
機械設計、觸覺感測及軟件控制的結合,使得該手能夠應對那些難以用剛性機器人夾具操控的材料。絲線是一個特別具有挑戰性的案例,因為其形狀和位置在接觸過程中可能改變。AGILINK 利用這次刺繡示範展示其靈活手如何執行需要不斷調整力量和手指位置的任務。這種方法不同於主要為重複工業操作設計的機器人系統,後者的物體和動作相對可預測。其他公司也在開發具有不同設計優先考慮的靈活機器人手。
LinkerBot 的 Linker Hand L30 Pro 使用五根腱驅動的手指,設計重點在於速度和可重複動作。而 Boston Dynamics 則採取了不同的方法,其最新的 Atlas 手使用四個數字,旨在應用於工業,例如處理鑽頭和焊接工具。
項目 規格 重量 1.9 磅 (約 630 克) 握持能力 6.6 磅 (約 3 公斤) 最大提起能力 17.6 磅 (約 8 公斤) 開合速度 約 0.3 秒 位置重複性 約 0.008 英寸 (約 0.2 毫米) 變形檢測能力 可檢測至 0.08 毫米
AGILINK 機器人手的創新挑戰
AGILINK 的 OmniHand 3 Ultra 機器人手在傳統刺繡技術中的應用,展示了機器人技術在精細操作上的潛力。刺繡過程中對絲線的精確控制,要求機器人具備靈活性和敏感度,這對於機器人的設計和控制系統提出了高要求。透過結合觸覺感測和強化學習,AGILINK 的機器人手能夠在不斷變化的環境中調整動作,這種能力對於未來的工業和藝術應用都有重要意義。