
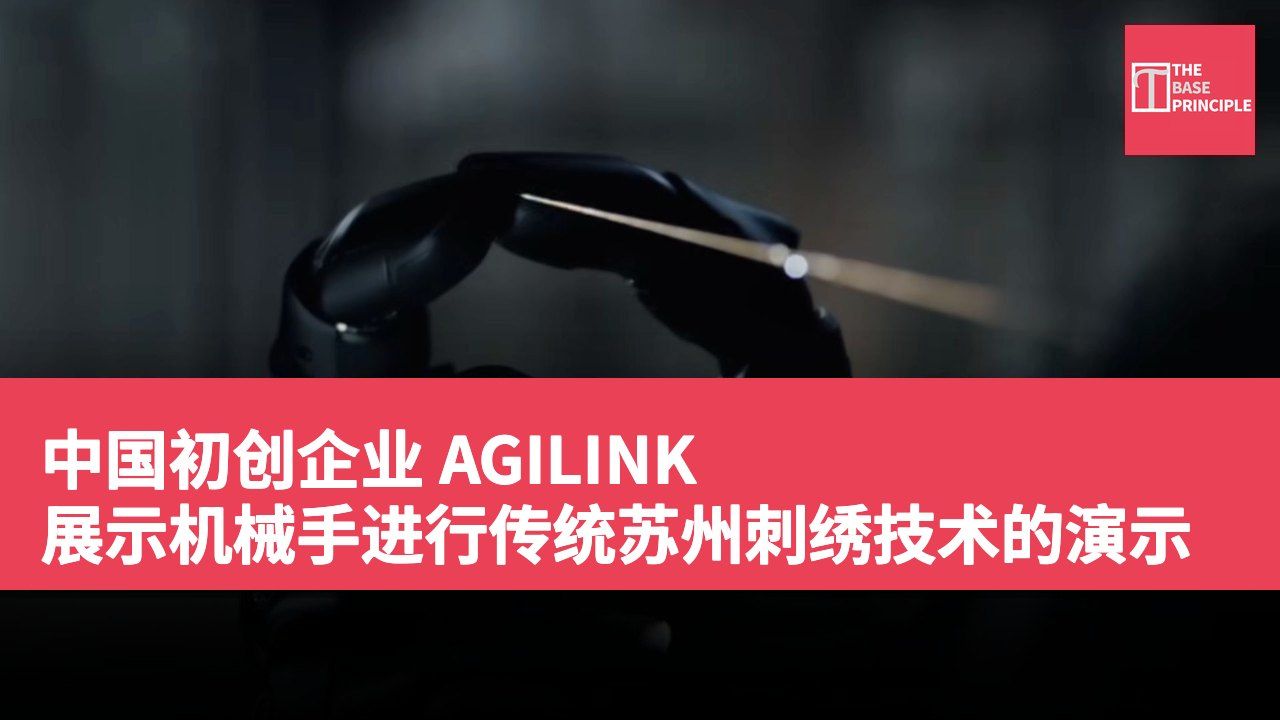
- AGILINK 展示机器人手进行传统苏州刺绣技术的演示。
- OmniHand 3 Ultra 机器人手具备精确操控丝线的能力。
- 训练过程结合遥控操作数据和强化学习。
- 机器人手能够应对难以用刚性机器人操控的材料。
中国机器人初创公司 AGILINK 展示其机器人手运用丝线进行基本刺绣技术。演示过程包括将丝线分成 16 根更细的线、穿针、将布料拉紧放入框架中,以及进行初步缝合。该公司的 OmniHand 3 Ultra 机器人手利用协调的手指动作来维持分离和操作这些细致线材时的张力。这次演示凸显了使用机器人手精确操控薄而柔韧材料所面临的挑战。
AGILINK 是中国机器人公司 AgiBot 的子品牌,已展示其 OmniHand 3 Ultra 灵活机器人手执行传统苏州刺绣所需的技术。演示中,机器人手接受了将丝线分开、穿针、将布料拉伸至刺绣框架、扭转线材及进行缝合的训练。苏州刺绣要求对丝线的精确操作,因其在施加力的微小变化下会弯曲、滑动及改变形状。在演示中,刺绣大师傅向机器人教授如何处理材料,其中一个关键步骤是将主丝线分开为 16 根更细的线。
机器人手的操作技术
机器人利用一根手指分开这些线材,而其余的手指则维持张力。
在扭转时,手指必须保持与丝线接触,并允许线材在扭转过程中旋转。穿针和缝合需要对位置、力量和手指协调进行额外控制。“丝线没有固定形状,手指施加的力量决定其形状。因此,刺绣是一个对硬件和控制的考验:一个拥有 21 个主动自由度的全直接驱动手,以及每个手指尖都有视觉触觉传感器,可读取表面变形的接触情况。”该公司在视频描述中表示。AGILINK 指出,训练过程结合了遥控操作数据和强化学习。
在最终任务中,机器人执行了一个连续动作,涉及扭转然后拾起线材。由于每次线材落在不同位置,该任务要求机器人调整其动作,而非遵循固定的顺序。
OmniHand 3 Ultra 的大小约与人手相称,重量为 1.9 磅(630 克)。它使用直接驱动架构,马达直接连接到关节,而不是使用腱或中介传动机构。据报道,该手可以稳定地握住 6.6 磅(约 3 公斤),并能提起至 17.6 磅(约 8 公斤)。其开合速度约为 0.3 秒,位置重复性约为 0.008 英寸(约 0.2 毫米)。触觉感知是系统的另一部分,每根手指尖使用基于视觉的传感器,检测接触面变形的变化。
根据 AGILINK 的说法,这些传感器可以三维测量力量并检测小至 0.08 毫米的变形。手掌亦配备有 300 点接触传感器。
灵活手的设计优势
机械设计、触觉感知及软件控制的结合,使得该手能够应对那些难以用刚性机器人夹具操控的材料。丝线是一个特别具有挑战性的案例,因为其形状和位置在接触过程中可能改变。AGILINK 利用这次刺绣演示展示其灵活手如何执行需要不断调整力量和手指位置的任务。这种方法不同于主要为重复工业操作设计的机器人系统,后者的物体和动作相对可预测。其他公司也在开发具有不同设计优先考量的灵活机器人手。
LinkerBot 的 Linker Hand L30 Pro 使用五根腱驱动的手指,设计重点在于速度和可重复动作。而 Boston Dynamics 则采取了不同的方法,其最新的 Atlas 手使用四个指头,旨在应用于工业,例如处理钻头和焊接工具。
项目 规格 重量 1.9 磅 (约 630 克) 握持能力 6.6 磅 (约 3 公斤) 最大提起能力 17.6 磅 (约 8 公斤) 开合速度 约 0.3 秒 位置重复性 约 0.008 英寸 (约 0.2 毫米) 变形检测能力 可检测至 0.08 毫米
AGILINK 机器人手的创新挑战
AGILINK 的 OmniHand 3 Ultra 机器人手在传统刺绣技术中的应用,展示了机器人技术在精细操作上的潜力。刺绣过程中对丝线的精确控制,要求机器人具备灵活性和敏感度,这对于机器人的设计和控制系统提出了高要求。通过结合触觉感知和强化学习,AGILINK 的机器人手能够在不断变化的环境中调整动作,这种能力对于未来的工业和艺术应用都有重要意义。