
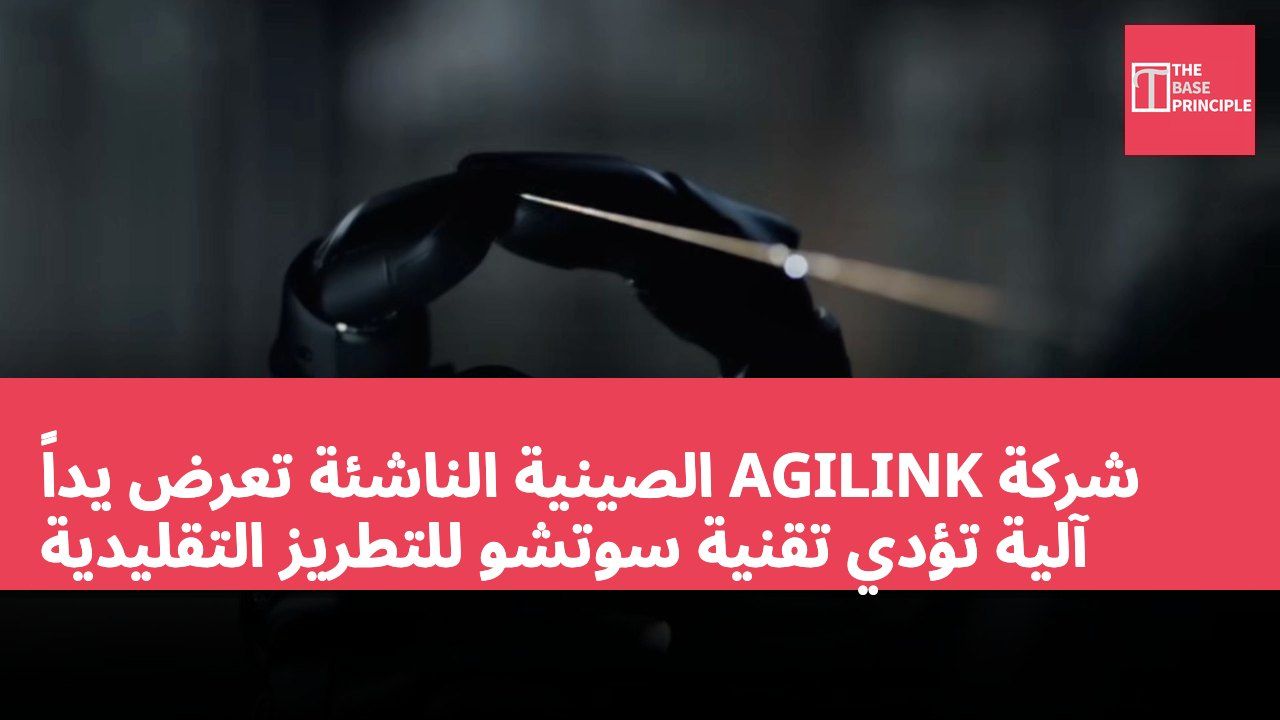
- عرضت AGILINK يداً آلية تؤدي تقنية سوتشو للتطريز التقليدية.
- تمتلك يد OmniHand 3 Ultra الآلية قدرة على المناورة الدقيقة بخيوط الحرير.
- تجمع عملية التدريب بين بيانات التشغيل عن بعد والتعلم المعزز.
- يمكن لليد الآلية التعامل مع مواد يصعب على الروبوتات الصلبة مناورتها.
عرضت شركة AGILINK الصينية الناشئة في مجال الروبوتات يداً آلية تستخدم خيوط الحرير لأداء تقنيات تطريز أساسية. شمل العرض فصل خيط الحرير إلى 16 خيطاً أدق، وإدخال الخيط في الإبرة، وشد القماش ووضعه في الإطار، وإجراء غرز أولية. وتستخدم يد OmniHand 3 Ultra الآلية التابعة للشركة حركات أصابع منسقة للحفاظ على الفصل والتوتر عند المناورة بهذه الخيوط الدقيقة. ويسلط هذا العرض الضوء على التحديات التي تواجه استخدام الأيدي الآلية في المناورة الدقيقة بمواد رقيقة ومرنة.
AGILINK هي علامة تجارية فرعية لشركة الروبوتات الصينية AgiBot، وقد عرضت يد OmniHand 3 Ultra الآلية المرنة وهي تؤدي التقنيات المطلوبة للتطريز التقليدي في سوتشو. خضعت اليد الآلية في العرض لتدريب على فصل خيوط الحرير، وإدخال الخيط في الإبرة، وشد القماش على إطار التطريز، ولف الخيوط، وإجراء الغرز. يتطلب تطريز سوتشو مناورة دقيقة بخيوط الحرير، لأنها تنحني وتنزلق وتغير شكلها مع أدنى تغير في القوة المطبقة. وفي العرض، علم أستاذ التطريز الروبوت كيفية التعامل مع المواد، وكانت إحدى الخطوات الأساسية هي فصل الخيط الرئيسي إلى 16 خيطاً أدق.
تقنية تشغيل اليد الآلية
تستخدم الروبوت إصبعاً واحداً لفصل هذه الخيوط، بينما تحافظ الأصابع المتبقية على التوتر.
أثناء اللف، يجب أن تحافظ الأصابع على اتصالها بخيوط الحرير، وتسمح للخيوط بالدوران أثناء عملية اللف. وتتطلب إدخال الخيط في الإبرة والغرز سيطرة إضافية على الموضع والقوة وتنسيق الأصابع. "لا تملك خيوط الحرير شكلاً ثابتاً، بل تحدد القوة التي تمارسها الأصابع شكلها. لذلك، فإن التطريز يمثل اختباراً للعتاد والتحكم: يد ذات قيادة مباشرة بالكامل مع 21 درجة حرية نشطة، ومستشعرات بصرية لمسية في كل طرف إصبع، يمكنها قراءة ملامسة تشوه السطح." حسبما ذكرت الشركة في وصف الفيديو. وأشارت AGILINK إلى أن عملية التدريب تجمع بين بيانات التشغيل عن بعد والتعلم المعزز.
في المهمة النهائية، نفذ الروبوت حركة مستمرة تتضمن اللف ثم التقاط الخيط. ونظراً لأن الخيط يسقط في موضع مختلف في كل مرة، تطلبت المهمة من الروبوت تعديل حركاته، بدلاً من اتباع تسلسل ثابت.
يبلغ حجم OmniHand 3 Ultra تقريباً حجم يد الإنسان، ووزنها 1.9 رطل (630 جرام). وتستخدم بنية قيادة مباشرة، حيث تتصل المحركات مباشرة بالمفاصل، بدلاً من استخدام الأوتار أو آليات نقل وسيطة. وبحسب التقارير، يمكن لليد الإمساك بثبات بـ 6.6 رطل (نحو 3 كجم)، ورفع ما يصل إلى 17.6 رطل (نحو 8 كجم). وتبلغ سرعة الفتح والإغلاق نحو 0.3 ثانية، وتكرار الموضع نحو 0.008 بوصة (نحو 0.2 مم). ويشكل الاستشعار اللمسي جزءاً آخر من النظام، حيث يستخدم كل طرف إصبع مستشعرات قائمة على الرؤية، للكشف عن التغيرات في تشوه سطح التماس.
وفقاً لـ AGILINK، يمكن لهذه المستشعرات قياس القوة في ثلاثة أبعاد، واكتشاف تشوهات صغيرة تصل إلى 0.08 مم. كما تم تزويد راحة اليد بـ 300 نقطة استشعار ملامسة.
مزايا تصميم اليد المرنة
يمكن لليد، بفضل الجمع بين التصميم الميكانيكي والاستشعار اللمسي والتحكم البرمجي، التعامل مع المواد التي يصعب على كماشات الروبوتات الصلبة مناورتها. وتمثل خيوط الحرير حالة صعبة بشكل خاص، لأن شكلها وموضعها قد يتغيران أثناء التماس. وتستغل AGILINK عرض التطريز هذا لإظهار كيف تؤدي يدها المرنة مهاماً تتطلب تعديلاً مستمراً للقوة وموضع الأصابع. ويختلف هذا النهج عن أنظمة الروبوتات المصممة أساساً للعمليات الصناعية المتكررة، حيث تكون الأشياء والحركات قابلة للتنبؤ نسبياً. وتطور شركات أخرى أيضاً أيدي روبوتية مرنة بأولويات تصميم مختلفة.
تستخدم Linker Hand L30 Pro من شركة LinkerBot خمسة أصابع مدفوعة بأوتار، مع تركيز التصميم على السرعة والحركات القابلة للتكرار. أما شركة Boston Dynamics فتتبع نهجاً مختلفاً، حيث تستخدم يد Atlas الأحدث أربعة أصابع، وتهدف إلى التطبيقات الصناعية، مثل التعامل مع المثاقب وأدوات اللحام.
العنصر المواصفات الوزن 1.9 رطل (نحو 630 جرام) قدرة الإمساك 6.6 رطل (نحو 3 كجم) أقصى قدرة رفع 17.6 رطل (نحو 8 كجم) سرعة الفتح والإغلاق نحو 0.3 ثانية تكرار الموضع نحو 0.008 بوصة (نحو 0.2 مم) قدرة كشف التشوه يمكن الكشف حتى 0.08 مم
تحديات الابتكار في يد AGILINK الآلية
يُظهر تطبيق يد OmniHand 3 Ultra الآلية من AGILINK في تقنية التطريز التقليدية، إمكانات تكنولوجيا الروبوتات في المناورة الدقيقة. إن التحكم الدقيق بخيوط الحرير أثناء عملية التطريز، يتطلب من الروبوت المرونة والحساسية، مما يفرض متطلبات عالية على تصميم الروبوت ونظام التحكم فيه. ومن خلال الجمع بين الاستشعار اللمسي والتعلم المعزز، تستطيع يد AGILINK الآلية تعديل حركاتها في بيئة متغيرة باستمرار، وهذه القدرة ذات أهمية كبيرة للتطبيقات الصناعية والفنية المستقبلية.