
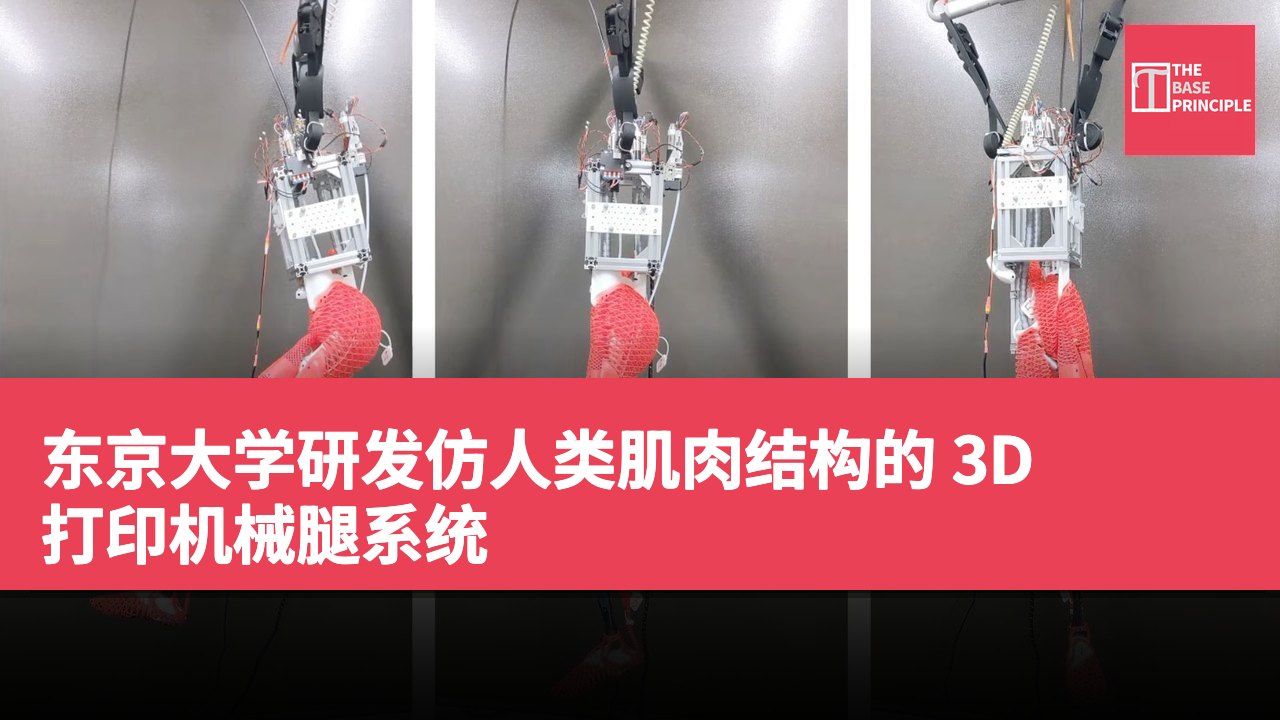
- 东京大学开发的机械腿系统模仿人类肌肉结构,使用 3D 打印技术。
- 该系统利用热塑性聚氨酯材料创建不同机械特性的组件。
- 机械腿的运动由电动机和电线驱动,并需外部支持以展示步伐。
- 制造和控制过程中存在挑战,需克服材料反应及摩擦问题。
东京大学的研究人员开发了一种真实尺寸的机械腿系统,采用 3D 打印的结构,灵感来自人类的肌肉、肌腱和韧带。该设计使用一种可弯曲的塑料材料,通过不同的打印几何形状使每个组件具有独特的机械性能。这些结构提供类似肌肉的弹性、肌腱的刚性、韧带的支撑及脚部的缓冲,并由电动机和电线驱动腿部运动。尽管原型机能在外部支持下展示步伐,但实现独立行走仍然是未来发展的挑战。
机械腿系统的灵活性
灵活的机器人解剖学这种真实尺寸的机械腿系统使用 3D 打印的灵活结构,复制人类肌肉、肌腱和韧带的一些机械特性。该系统使用一种热塑性聚氨酯(TPU)材料,通过不同的打印几何形状使不同的结构具有不同的灵活性、刚性和机械支撑。研究人员并非使用不同材料制造每个组件,而是利用可调的打印模式创建类似肌肉的弹性结构、更坚硬的肌腱、限制关节的韧带及具有缓冲功能的脚底。这种方法可以通过将不同的机械特性整合到单一材料系统中,简化肌肉骨骼机器人的设计和制造。
根据该团队的说法,该项目探索了机器人体部件的机械行为如何通过其几何形状来控制。研究人员调整如格子密度和支柱厚度等参数,以控制单个 TPU 结构对机械力的反应。这些调整使得同一材料能够产生具有不同机械特性的组件。较柔软的打印区域表现出像弹性肌肉,而较密集或较厚的结构则提供与肌腱相关的更大刚性。团队还使用图案化结构创建类似韧带的组件,限制髋部、膝部和踝部关节的运动,这些结构提供机械限制,而无需依赖传统的轴承。
脚底则融入缓冲特性,为同一材料制造方法添加了另一个功能。
通过调整几何形状,研究人员可以在打印结构内部转换较柔软和较坚硬的区域,这样可以减少为每个机器人骨骼结构的组件开发和制造独立材料系统的需求。然而,TPU 结构并不会像生物肌肉那样主动收缩。相反,当施加外力时,它们会变形,提供被动的弹性和机械顺应性。
电缆驱动的运动系统
电缆驱动的机械腿这些机械腿使用由安装在骨盆框架上的电动执行系统组成,该系统包括电动机和滑轮。这些电动机通过 Bowden 电缆将电线拉至打印的肌肉结构,产生操作腿部所需的运动。将电动机安装在身体的较高位置,有助于减少下肢承载的重量。这与腿部机器人的设计相关,因为腿部的额外质量会增加运动的机械要求。电动驱动的电缆与灵活的打印结构的组合将系统的主动和被动功能分开。电动机产生所需的运动力量,而 TPU 组件则提供弹性、刚性和结构约束。
这种安排让研究人员可以研究不同的顺应性结构在协调腿部运动过程中的相互作用。在展示的步伐实验中,机械系统使用外部悬挂,支持其部分体重并限制躯干的旋转。腿部按照预设的电线长度命令运动,让研究人员可以检查协调步伐运动,而无需首先解决保持平衡的更复杂的问题。因此,演示并未证明该机器人可以独立行走或在没有外部帮助的情况下保持平衡。
制造与控制的挑战
制造和控制也存在挑战。单个打印的肌肉结构需要大约 20 至 40 小时来生产。电缆摩擦及在重复负载下材料的机械反应变化进一步复杂了控制过程。研究人员的方法提供了一种共享的制造方法,用于生产不同的顺应性组件,但将这些组件整合成一个可靠的、能独立行走的机器人系统仍然是一项重大的工程挑战。这一直接贡献是一种参数化的设计和制造方法,能够从一种灵活的材料中生产多种肌肉骨骼结构,为在机器人的身体中建立不同的机械特性提供了一种方法,而不必完全依赖传统的刚性组件和独立材料。
机械腿技术的未来挑战
这项技术的发展展示了如何利用 3D 打印技术创造出模仿人类肌肉的机械结构,这对于未来机器人技术的进步至关重要。尽管目前的系统能够展示基本的运动,但实现独立行走仍面临许多工程挑战,包括材料的机械反应及控制的复杂性。这些挑战不仅影响机器人的性能,也对未来的应用潜力造成限制。成功克服这些问题将为机器人技术的实用化奠定基础,并可能在各个领域中开创新的应用可能性。