
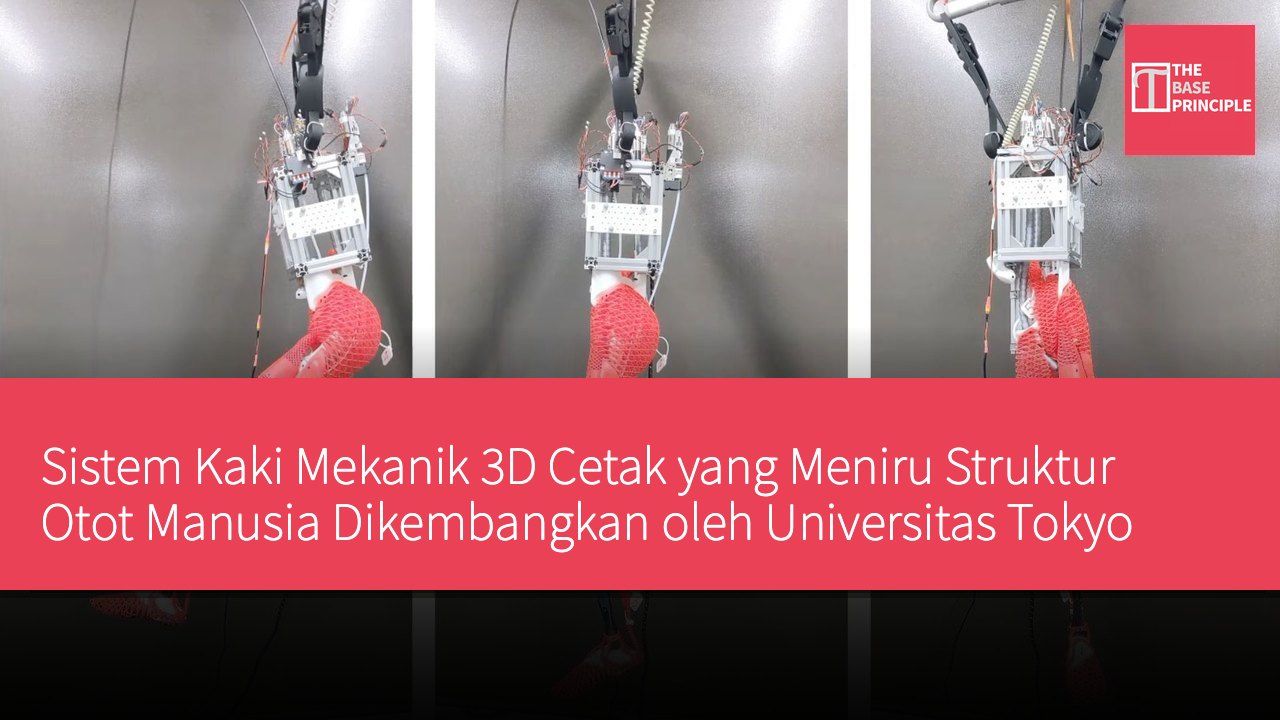
- Sistem kaki mekanik yang dikembangkan oleh Universitas Tokyo meniru struktur otot manusia, menggunakan teknologi cetak 3D.
- Sistem ini memanfaatkan bahan termoplastik poliuretan untuk menciptakan komponen dengan karakteristik mekanis yang berbeda.
- Gerakan kaki mekanik didorong oleh motor listrik dan kabel, dan memerlukan dukungan eksternal untuk menunjukkan langkah.
- Ada tantangan dalam proses pembuatan dan pengendalian, termasuk mengatasi reaksi bahan dan masalah gesekan.
Para peneliti di Universitas Tokyo telah mengembangkan sistem kaki mekanik berukuran asli yang menggunakan struktur cetak 3D, terinspirasi oleh otot, tendon, dan ligamen manusia. Desain ini menggunakan bahan plastik yang fleksibel, dengan berbagai bentuk cetakan yang memberikan setiap komponen karakteristik mekanis yang unik. Struktur ini menawarkan elastisitas yang mirip dengan otot, kekakuan seperti tendon, dukungan dari ligamen, serta bantalan di bagian kaki, dan gerakan kaki didorong oleh motor listrik dan kabel. Meskipun prototipe dapat menunjukkan langkah dengan dukungan eksternal, mencapai kemampuan berjalan mandiri tetap menjadi tantangan untuk pengembangan di masa depan.
Fleksibilitas Sistem Kaki Mekanik
Sistem kaki mekanik berukuran asli ini menggunakan struktur fleksibel yang dicetak 3D untuk meniru beberapa karakteristik mekanis dari otot, tendon, dan ligamen manusia. Sistem ini menggunakan bahan termoplastik poliuretan (TPU), dengan berbagai bentuk cetakan yang memberikan fleksibilitas, kekakuan, dan dukungan mekanis yang berbeda. Para peneliti tidak menggunakan bahan yang berbeda untuk setiap komponen, melainkan memanfaatkan pola cetak yang dapat disesuaikan untuk menciptakan struktur elastis yang mirip dengan otot, tendon yang lebih keras, ligamen yang membatasi sendi, serta bagian bawah kaki yang memiliki fungsi bantalan. Metode ini memungkinkan integrasi berbagai karakteristik mekanis ke dalam satu sistem bahan, menyederhanakan desain dan pembuatan robot berbasis otot.
Menurut tim, proyek ini mengeksplorasi bagaimana perilaku mekanis bagian tubuh robot dapat dikendalikan melalui bentuk geometrisnya. Para peneliti menyesuaikan parameter seperti kepadatan kisi dan ketebalan penyangga untuk mengontrol respons struktur TPU terhadap gaya mekanis. Penyesuaian ini memungkinkan bahan yang sama untuk menghasilkan komponen dengan karakteristik mekanis yang berbeda. Area cetakan yang lebih lembut menunjukkan sifat elastis seperti otot, sementara struktur yang lebih padat atau lebih tebal memberikan kekakuan yang lebih besar yang terkait dengan tendon. Tim juga menggunakan struktur berpola untuk menciptakan komponen yang mirip dengan ligamen, membatasi gerakan sendi pinggul, lutut, dan pergelangan kaki, yang memberikan batasan mekanis tanpa bergantung pada bantalan tradisional.
Bagian bawah kaki juga mengintegrasikan karakteristik bantalan, menambahkan fungsi lain pada metode pembuatan dengan bahan yang sama.
Dengan menyesuaikan bentuk geometris, para peneliti dapat mengubah area yang lebih lembut dan lebih keras di dalam struktur cetakan, sehingga mengurangi kebutuhan untuk mengembangkan dan memproduksi sistem bahan yang terpisah untuk setiap komponen struktur kerangka robot. Namun, struktur TPU tidak berkontraksi secara aktif seperti otot biologis. Sebaliknya, ketika diberi gaya eksternal, mereka akan terdeformasi, memberikan elastisitas pasif dan kepatuhan mekanis.
Sistem Gerakan yang Didorong Kabel
Kaki mekanik yang didorong kabel ini terdiri dari sistem aktuator listrik yang dipasang pada rangka panggul, termasuk motor dan pulley. Motor ini menarik kabel Bowden ke struktur otot yang dicetak, menghasilkan gerakan yang diperlukan untuk mengoperasikan kaki. Memasang motor di posisi yang lebih tinggi pada tubuh membantu mengurangi berat yang ditanggung oleh anggota bawah. Ini terkait dengan desain robot kaki, karena massa tambahan pada kaki akan meningkatkan tuntutan mekanis untuk gerakan. Kombinasi kabel yang didorong motor listrik dengan struktur cetakan yang fleksibel memisahkan fungsi aktif dan pasif dari sistem. Motor menghasilkan gaya gerakan yang diperlukan, sementara komponen TPU memberikan elastisitas, kekakuan, dan batasan struktural.
Pengaturan ini memungkinkan para peneliti untuk mempelajari interaksi antara berbagai struktur kepatuhan dalam proses koordinasi gerakan kaki. Dalam eksperimen langkah yang ditampilkan, sistem mekanik menggunakan suspensi eksternal untuk mendukung sebagian beratnya dan membatasi rotasi tubuh. Kaki bergerak sesuai dengan panjang kabel yang ditentukan, memungkinkan para peneliti untuk memeriksa koordinasi gerakan langkah tanpa harus terlebih dahulu menyelesaikan masalah yang lebih kompleks terkait dengan menjaga keseimbangan. Oleh karena itu, demonstrasi ini tidak membuktikan bahwa robot ini dapat berjalan mandiri atau mempertahankan keseimbangan tanpa bantuan eksternal.
Tantangan dalam Pembuatan dan Pengendalian
Pembuatan dan pengendalian juga menghadapi tantangan. Struktur otot yang dicetak secara individual membutuhkan waktu sekitar 20 hingga 40 jam untuk diproduksi. Gesekan kabel dan perubahan respons mekanis bahan di bawah beban berulang semakin memperumit proses pengendalian. Pendekatan para peneliti menawarkan metode pembuatan yang terintegrasi untuk memproduksi berbagai komponen kepatuhan, tetapi mengintegrasikan komponen-komponen ini menjadi sistem robot yang dapat berjalan mandiri yang andal tetap menjadi tantangan rekayasa yang signifikan. Kontribusi langsung dari penelitian ini adalah metode desain dan pembuatan parametrik yang mampu memproduksi berbagai struktur kerangka otot dari satu bahan fleksibel, memberikan cara untuk membangun karakteristik mekanis yang berbeda dalam tubuh robot tanpa sepenuhnya bergantung pada komponen kaku tradisional dan sistem bahan terpisah.
Tantangan Masa Depan Teknologi Kaki Mekanik
Perkembangan teknologi ini menunjukkan bagaimana teknologi cetak 3D dapat digunakan untuk menciptakan struktur mekanis yang meniru otot manusia, yang sangat penting untuk kemajuan teknologi robot di masa depan. Meskipun sistem saat ini dapat menunjukkan gerakan dasar, mencapai kemampuan berjalan mandiri masih menghadapi banyak tantangan rekayasa, termasuk respons mekanis bahan dan kompleksitas pengendalian. Tantangan ini tidak hanya mempengaruhi kinerja robot, tetapi juga membatasi potensi aplikasi di masa depan. Keberhasilan dalam mengatasi masalah ini akan meletakkan dasar untuk penerapan teknologi robot dan dapat membuka kemungkinan aplikasi baru di berbagai bidang.