
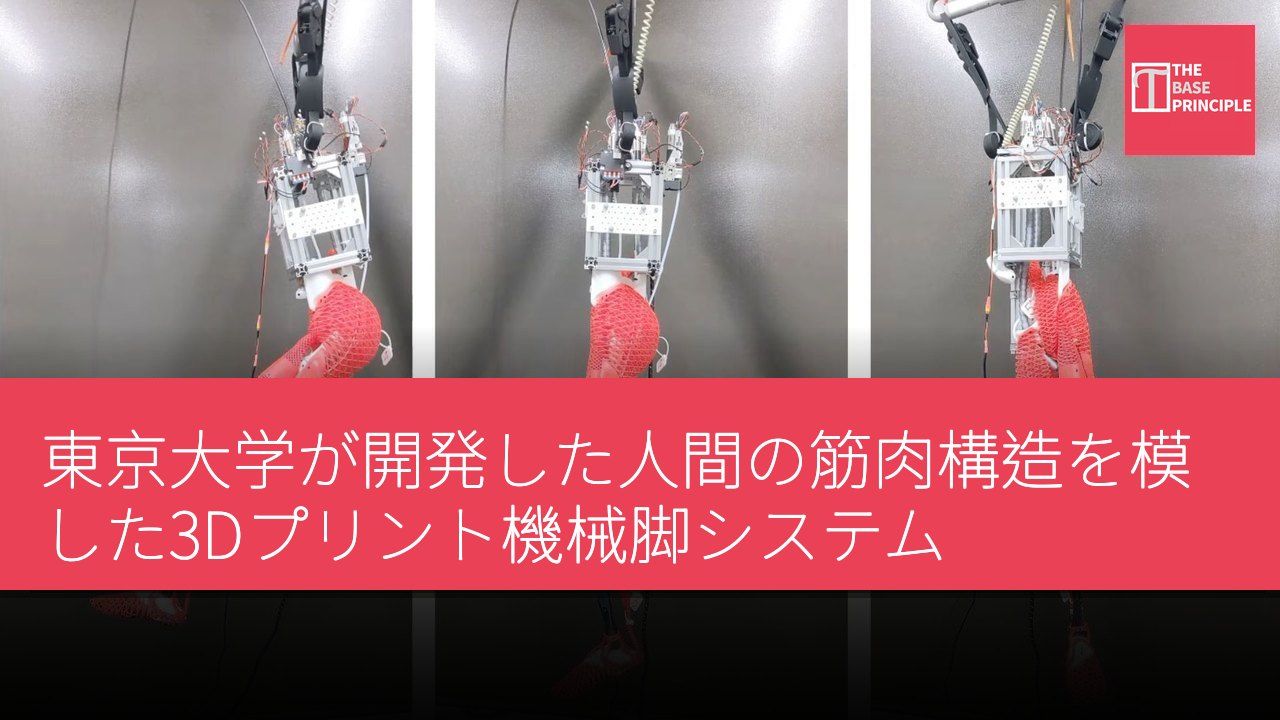
- 東京大学が開発した機械脚システムは、人間の筋肉構造を模倣し、3Dプリント技術を使用している。
- このシステムは、熱可塑性ポリウレタン材料を利用して、異なる機械特性を持つコンポーネントを作成している。
- 機械脚の動きは、電動機と電線によって駆動され、歩行を示すためには外部の支援が必要である。
- 製造と制御の過程には課題があり、材料の反応や摩擦の問題を克服する必要がある。
東京大学の研究者が開発した実寸大の機械脚システムは、3Dプリントの構造を採用し、人間の筋肉、腱、靭帯からインスピレーションを得ている。この設計は、可撓性のあるプラスチック材料を使用し、異なる印刷ジオメトリによって各コンポーネントに独自の機械特性を持たせている。これらの構造は、筋肉のような弾力性、腱の剛性、靭帯の支持、足部の緩衝を提供し、電動機と電線によって脚部の動きを駆動する。原型機は外部の支援を受けて歩行を示すことができるが、独立して歩行することを実現することは今後の課題である。
機械脚システムの柔軟性
この実寸大の機械脚システムは、3Dプリントの柔軟な構造を使用し、人間の筋肉、腱、靭帯のいくつかの機械特性を複製している。このシステムは、熱可塑性ポリウレタン(TPU)材料を使用し、異なる印刷ジオメトリによって異なる構造に異なる柔軟性、剛性、機械的支持を持たせている。研究者は、各コンポーネントを異なる材料で製造するのではなく、調整可能な印刷モードを利用して、筋肉のような弾力性の構造、より硬い腱、関節を制限する靭帯、および緩衝機能を持つ足底を作成している。このアプローチにより、異なる機械特性を単一の材料システムに統合することで、筋肉骨格ロボットの設計と製造を簡素化できる。
このチームによれば、このプロジェクトは、ロボットの部位の機械的挙動がそのジオメトリによってどのように制御されるかを探求している。研究者は、格子密度や支柱の厚さなどのパラメータを調整し、単一のTPU構造が機械的力に対してどのように反応するかを制御している。これらの調整により、同じ材料で異なる機械特性を持つコンポーネントを生成することが可能となる。より柔らかい印刷領域は弾性のある筋肉のように振る舞い、より密集したり厚い構造は腱に関連するより大きな剛性を提供する。チームはまた、パターン化された構造を使用して靭帯のようなコンポーネントを作成し、股関節、膝関節、足首関節の動きを制限している。これらの構造は、従来のベアリングに依存することなく機械的制限を提供する。
足底は緩衝特性を組み込み、同じ材料製造方法に別の機能を追加している。
ジオメトリを調整することで、研究者は印刷構造内で柔らかい領域と硬い領域を変換でき、各ロボット骨格構造のコンポーネントに対して独立した材料システムを開発・製造する必要性を減少させることができる。しかし、TPU構造は生物の筋肉のように能動的に収縮するわけではない。むしろ、外力が加わると変形し、受動的な弾性と機械的順応性を提供する。
ケーブル駆動の運動システム
ケーブル駆動の機械脚は、骨盤フレームに取り付けられた電動アクチュエータシステムで構成されており、このシステムには電動機とプーリーが含まれている。これらの電動機は、Bowdenケーブルを介して印刷された筋肉構造に電線を引っ張り、脚部を操作するために必要な運動を生成する。電動機を体の高い位置に取り付けることで、下肢にかかる重量を軽減する助けとなる。これは、脚部ロボットの設計に関連しており、脚部の追加質量が運動の機械的要求を増加させるためである。電動駆動のケーブルと柔軟な印刷構造の組み合わせにより、システムの能動的および受動的機能が分離される。電動機は必要な運動力を生成し、TPUコンポーネントは弾性、剛性、構造的制約を提供する。
この配置により、研究者は異なる順応性構造が脚部運動の調整過程でどのように相互作用するかを研究することができる。展示された歩行実験では、機械システムは外部のサスペンションを使用して部分的な体重を支え、胴体の回転を制限している。脚部は設定された電線の長さに従って運動し、研究者はバランスを保つというより複雑な問題を解決することなく、歩行運動の調整を検査することができる。したがって、デモはこのロボットが独立して歩行できるか、外部の助けなしにバランスを保てることを証明していない。
製造と制御の課題
製造と制御にも課題がある。単一の印刷された筋肉構造の製造には約20から40時間を要する。ケーブルの摩擦や繰り返しの負荷下での材料の機械的反応の変化が、制御プロセスをさらに複雑にしている。研究者のアプローチは、異なる順応性コンポーネントを生産するための共有製造方法を提供するが、これらのコンポーネントを信頼性のある独立して歩行可能なロボットシステムに統合することは依然として重大な工学的課題である。この直接的な貢献は、柔軟な材料から多様な筋肉骨格構造を生産できるパラメータ化された設計と製造方法であり、従来の剛性コンポーネントや独立した材料に完全に依存することなく、ロボットの体内に異なる機械特性を構築する方法を提供する。
機械脚技術の未来の課題
この技術の発展は、3Dプリント技術を利用して人間の筋肉を模倣した機械構造を創造する方法を示しており、これは将来のロボット技術の進歩にとって重要である。現在のシステムは基本的な運動を示すことができるが、独立して歩行することを実現するには多くの工学的課題が残されており、材料の機械的反応や制御の複雑さが含まれる。これらの課題は、ロボットの性能に影響を与えるだけでなく、将来の応用の可能性にも制限を与える。これらの問題を克服することに成功すれば、ロボット技術の実用化の基盤が築かれ、さまざまな分野で新しい応用の可能性が開かれるかもしれない。