
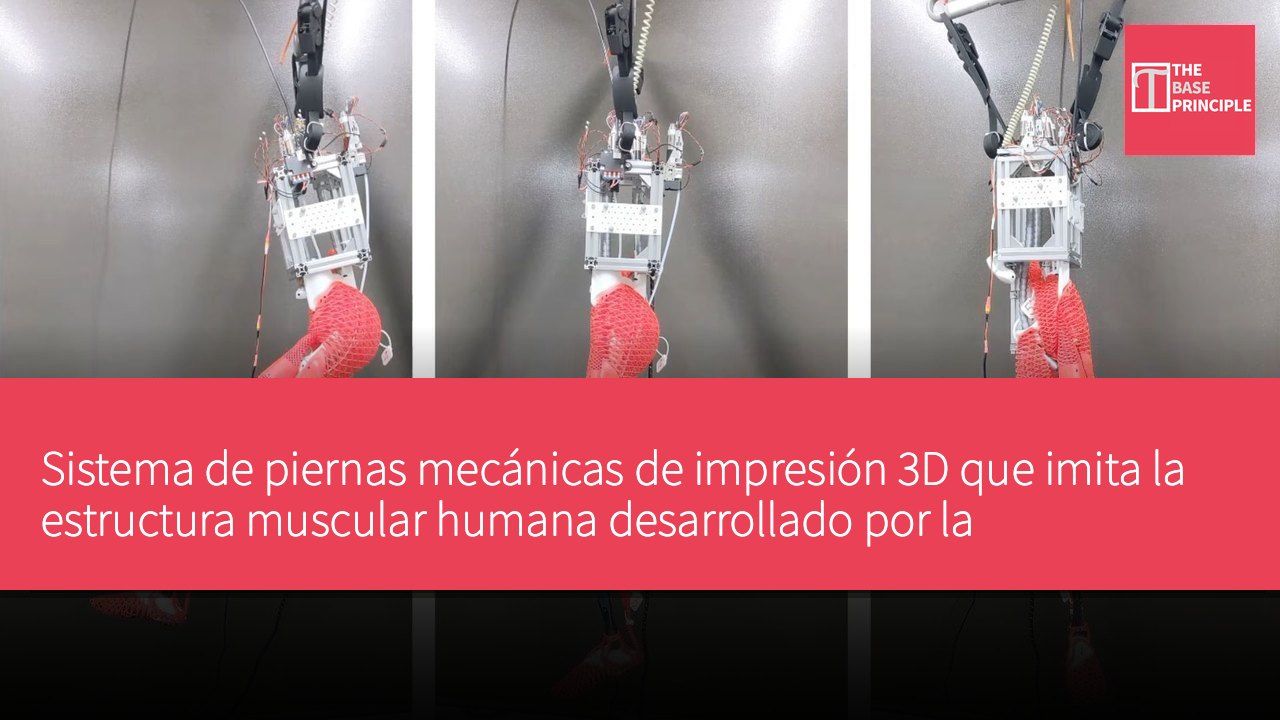
- El sistema de piernas mecánicas desarrollado por la Universidad de Tokio imita la estructura muscular humana utilizando tecnología de impresión 3D.
- El sistema utiliza un material de poliuretano termoplástico para crear componentes con diferentes características mecánicas.
- El movimiento de las piernas mecánicas es impulsado por motores eléctricos y cables, y requiere soporte externo para demostrar la marcha.
- Existen desafíos en el proceso de fabricación y control, que deben superar problemas de reacción del material y fricción.
Investigadores de la Universidad de Tokio han desarrollado un sistema de piernas mecánicas a tamaño real, utilizando una estructura impresa en 3D inspirada en los músculos, tendones y ligamentos humanos. Este diseño emplea un material plástico flexible que otorga a cada componente propiedades mecánicas únicas a través de diferentes geometrías de impresión. Estas estructuras proporcionan elasticidad similar a la de los músculos, rigidez como la de los tendones, soporte como el de los ligamentos y amortiguación en los pies, y el movimiento de las piernas es impulsado por motores eléctricos y cables. Aunque el prototipo puede demostrar la marcha con soporte externo, lograr caminar de forma independiente sigue siendo un desafío para el desarrollo futuro.
Flexibilidad del sistema de piernas mecánicas
Este sistema de piernas mecánicas a tamaño real utiliza una estructura flexible impresa en 3D que replica algunas características mecánicas de los músculos, tendones y ligamentos humanos. El sistema utiliza un material de poliuretano termoplástico (TPU) que, a través de diferentes geometrías de impresión, permite que diferentes estructuras tengan distintas flexibilidad, rigidez y soporte mecánico. Los investigadores no fabrican cada componente con diferentes materiales, sino que utilizan patrones de impresión ajustables para crear estructuras elásticas similares a los músculos, tendones más duros, ligamentos que limitan las articulaciones y suelas con función de amortiguación. Este enfoque simplifica el diseño y fabricación de robots de tipo músculo-esquelético al integrar diferentes características mecánicas en un único sistema de material.
Según el equipo, el proyecto explora cómo el comportamiento mecánico de las partes del cuerpo de un robot puede ser controlado a través de su geometría. Los investigadores ajustan parámetros como la densidad del entramado y el grosor de los soportes para controlar la respuesta de una estructura de TPU a fuerzas mecánicas. Estos ajustes permiten que el mismo material produzca componentes con diferentes características mecánicas. Las áreas impresas más suaves muestran propiedades similares a las de los músculos elásticos, mientras que las estructuras más densas o gruesas ofrecen una mayor rigidez asociada a los tendones. El equipo también utiliza estructuras en patrones para crear componentes similares a los ligamentos, limitando el movimiento de las articulaciones de la cadera, la rodilla y el tobillo, proporcionando restricciones mecánicas sin depender de rodamientos tradicionales.
La suela, por su parte, incorpora características de amortiguación, añadiendo otra función al mismo método de fabricación del material.
Al ajustar la geometría, los investigadores pueden alternar entre áreas más suaves y más duras dentro de la estructura impresa, lo que reduce la necesidad de desarrollar y fabricar sistemas de materiales independientes para cada componente de la estructura esquelética del robot. Sin embargo, las estructuras de TPU no se contraen activamente como los músculos biológicos. En cambio, cuando se aplica una fuerza externa, se deforman, proporcionando elasticidad pasiva y conformidad mecánica.
Sistema de movimiento impulsado por cables
Las piernas mecánicas impulsadas por cables utilizan un sistema de actuadores eléctricos montados en un marco pélvico, que incluye motores y poleas. Estos motores tiran de los cables Bowden hacia la estructura muscular impresa, generando el movimiento necesario para operar las piernas. Colocar los motores en una posición más alta en el cuerpo ayuda a reducir el peso soportado por las extremidades inferiores. Esto está relacionado con el diseño de robots de piernas, ya que una mayor masa en las piernas aumenta las exigencias mecánicas del movimiento. La combinación de cables eléctricos impulsados por motores con la estructura impresa flexible separa las funciones activas y pasivas del sistema. Los motores generan la fuerza de movimiento requerida, mientras que los componentes de TPU proporcionan elasticidad, rigidez y restricciones estructurales.
Este arreglo permite a los investigadores estudiar la interacción de diferentes estructuras conformables en la coordinación del movimiento de las piernas. En los experimentos de marcha demostrados, el sistema mecánico utiliza un soporte externo que sostiene parte de su peso y limita la rotación del tronco. Las piernas se mueven según la longitud de cable preestablecida, lo que permite a los investigadores examinar la coordinación del movimiento de marcha sin tener que resolver primero el más complejo problema de mantener el equilibrio. Por lo tanto, la demostración no prueba que el robot pueda caminar de forma independiente o mantener el equilibrio sin ayuda externa.
Desafíos en la fabricación y control
También existen desafíos en la fabricación y el control. La estructura muscular impresa individual requiere aproximadamente de 20 a 40 horas para ser producida. La fricción de los cables y los cambios en la respuesta mecánica del material bajo carga repetida complican aún más el proceso de control. El enfoque de los investigadores proporciona un método de fabricación compartido para producir diferentes componentes conformables, pero integrar estos componentes en un sistema robótico confiable y capaz de caminar de forma independiente sigue siendo un importante desafío de ingeniería. Esta contribución directa es un método de diseño y fabricación parametrizado que permite producir múltiples estructuras músculo-esqueléticas a partir de un material flexible, ofreciendo un enfoque para establecer diferentes características mecánicas en el cuerpo del robot sin depender completamente de componentes rígidos tradicionales y materiales independientes.
Desafíos futuros de la tecnología de piernas mecánicas
El desarrollo de esta tecnología demuestra cómo se puede utilizar la impresión 3D para crear estructuras mecánicas que imitan los músculos humanos, lo cual es crucial para el avance de la tecnología robótica en el futuro. Aunque el sistema actual puede demostrar movimientos básicos, lograr caminar de forma independiente aún enfrenta numerosos desafíos de ingeniería, incluyendo la respuesta mecánica de los materiales y la complejidad del control. Estos desafíos no solo afectan el rendimiento del robot, sino que también limitan el potencial de aplicaciones futuras. Superar con éxito estos problemas sentará las bases para la viabilidad de la tecnología robótica y podría abrir nuevas posibilidades de aplicación en diversos campos.