
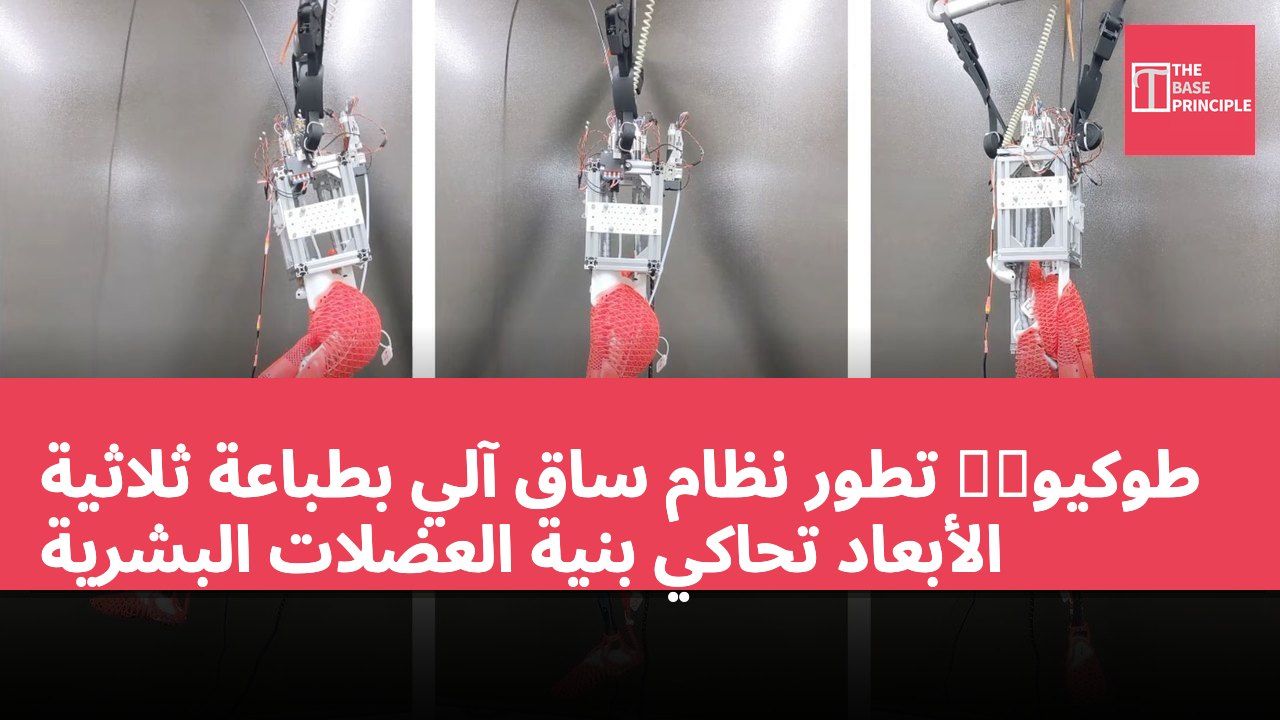
- نظام الساق الآلي الذي طورته طوكيو大学 يحاكي بنية العضلات البشرية باستخدام تقنية الطباعة ثلاثية الأبعاد.
- يستخدم النظام مادة البولي يوريثان الحراري لإنشاء مكونات ذات خصائص ميكانيكية مختلفة.
- يتم تحريك الساق الآلية بواسطة محركات وكابلات، وتحتاج إلى دعم خارجي لعرض خطواتها.
- توجد تحديات في عملية التصنيع والتحكم، حيث يجب التغلب على ردود فعل المواد ومشاكل الاحتكاك.
طور الباحثون في طوكيو大学 نظام ساق آلي بحجم حقيقي، يعتمد على بنية مطبوعة ثلاثية الأبعاد، مستلهمًا من العضلات والأوتار والأربطة البشرية. يستخدم التصميم مادة بلاستيكية مرنة، مما يمنح كل مكون خصائص ميكانيكية فريدة من خلال أشكال الطباعة المختلفة. توفر هذه الهياكل مرونة مشابهة للعضلات، وصلابة للأوتار، ودعماً للأربطة، وامتصاص للصدمات في القدم، ويتم تحريك الساق بواسطة محركات وكابلات. على الرغم من أن النموذج الأولي يمكنه عرض خطواته بدعم خارجي، إلا أن تحقيق المشي المستقل لا يزال يمثل تحديًا في التطوير المستقبلي.
مرونة نظام الساق الآلي
تستخدم هذه الساق الآلية بحجم حقيقي بنية مرنة مطبوعة ثلاثية الأبعاد، تقلد بعض الخصائص الميكانيكية للعضلات والأوتار والأربطة البشرية. يعتمد النظام على مادة البولي يوريثان الحراري (TPU)، مما يسمح بتنوع المرونة والصلابة والدعم الميكانيكي من خلال أشكال الطباعة المختلفة. لم يقم الباحثون باستخدام مواد مختلفة لكل مكون، بل استخدموا أنماط طباعة قابلة للتعديل لإنشاء هياكل مرنة مشابهة للعضلات، وأوتار أكثر صلابة، وأربطة تحد من حركة المفاصل، وأقدام ذات خصائص امتصاص للصدمات. هذه الطريقة تبسط تصميم وتصنيع الروبوتات الهيكلية من خلال دمج خصائص ميكانيكية مختلفة في نظام مادة واحد.
وفقًا للفريق، يستكشف المشروع كيف يمكن التحكم في السلوك الميكانيكي لأجزاء الروبوت من خلال أشكالها الهندسية. يقوم الباحثون بتعديل معايير مثل كثافة الشبكة وسمك الأعمدة للتحكم في استجابة هيكل TPU الفردي للقوى الميكانيكية. تسمح هذه التعديلات لنفس المادة بإنتاج مكونات ذات خصائص ميكانيكية مختلفة. تظهر المناطق المطبوعة الأكثر ليونة سلوكًا مشابهًا للعضلات المرنة، بينما توفر الهياكل الأكثر كثافة أو سمكًا صلابة أكبر مرتبطة بالأوتار. كما استخدم الفريق هياكل مزخرفة لإنشاء مكونات مشابهة للأربطة، تحد من حركة مفاصل الورك والركبة والكاحل، مما يوفر قيودًا ميكانيكية دون الاعتماد على المحامل التقليدية.
تدمج القدم خصائص امتصاص الصدمات، مما يضيف وظيفة أخرى لطريقة التصنيع باستخدام نفس المادة.
من خلال تعديل الأشكال الهندسية، يمكن للباحثين تحويل المناطق الأكثر ليونة والأكثر صلابة داخل الهيكل المطبوعة، مما يقلل من الحاجة إلى تطوير وتصنيع أنظمة مواد مستقلة لكل مكون من مكونات الهيكل العظمي للروبوت. ومع ذلك، فإن هياكل TPU لا تتقلص بشكل نشط كما تفعل العضلات البيولوجية. بدلاً من ذلك، عندما يتم تطبيق قوة خارجية، فإنها تتشوه، مما يوفر مرونة سلبية واستجابة ميكانيكية.
نظام الحركة المدفوع بالكابلات
تستخدم الساق الآلية المدفوعة بالكابلات نظامًا يتكون من محركات كهربائية مثبتة في إطار الحوض، بما في ذلك محركات وبكرات. تسحب هذه المحركات الكابلات عبر كابلات Bowden إلى الهيكل العضلي المطبوعة، مما ينتج الحركة المطلوبة لتحريك الساق. يساعد تثبيت المحركات في موقع أعلى من الجسم على تقليل الوزن الذي تتحمله الأطراف السفلية. يرتبط ذلك بتصميم الروبوتات الساقية، حيث أن الوزن الإضافي في الساق يزيد من المتطلبات الميكانيكية للحركة. تفصل مجموعة الكابلات المدفوعة كهربائيًا بين الوظائف النشطة والسلبية للنظام. تنتج المحركات القوة اللازمة للحركة، بينما توفر مكونات TPU المرونة والصلابة والقيود الهيكلية.
تتيح هذه الترتيبات للباحثين دراسة التفاعلات بين الهياكل ذات الاستجابة المختلفة أثناء تنسيق حركة الساق. في تجارب عرض الخطوات، استخدم النظام الآلي دعمًا خارجيًا، مما يدعم جزءًا من وزنه ويحد من دوران الجذع. تتحرك الساق وفقًا لأوامر طول الكابلات المحددة مسبقًا، مما يسمح للباحثين بفحص تنسيق حركة الخطوات دون الحاجة أولاً إلى معالجة مشكلة التوازن الأكثر تعقيدًا. وبالتالي، لم تثبت العروض أن الروبوت يمكنه المشي بشكل مستقل أو الحفاظ على توازنه دون مساعدة خارجية.
تحديات التصنيع والتحكم
توجد أيضًا تحديات في التصنيع والتحكم. يتطلب الهيكل العضلي المطبوعة فرديًا حوالي 20 إلى 40 ساعة للإنتاج. تزيد احتكاك الكابلات والتغيرات في ردود الفعل الميكانيكية للمواد تحت الحمل المتكرر من تعقيد عملية التحكم. توفر منهجية الباحثين طريقة تصنيع مشتركة لإنتاج مكونات ذات استجابة مختلفة، لكن دمج هذه المكونات في نظام روبوت موثوق قادر على المشي بشكل مستقل لا يزال يمثل تحديًا هندسيًا كبيرًا. تساهم هذه الجهود بشكل مباشر في تطوير طريقة تصميم وتصنيع بارامترية، قادرة على إنتاج هياكل هيكلية متعددة من مادة مرنة، مما يوفر وسيلة لإنشاء خصائص ميكانيكية مختلفة داخل جسم الروبوت دون الاعتماد بالكامل على مكونات صلبة تقليدية ومواد مستقلة.
التحديات المستقبلية لتقنية الساق الآلي
تظهر تطورات هذه التقنية كيفية استخدام تقنية الطباعة ثلاثية الأبعاد لإنشاء هياكل آلية تحاكي العضلات البشرية، وهو أمر بالغ الأهمية لتقدم تقنيات الروبوتات في المستقبل. على الرغم من أن النظام الحالي قادر على عرض حركات أساسية، إلا أن تحقيق المشي المستقل لا يزال يواجه العديد من التحديات الهندسية، بما في ذلك ردود الفعل الميكانيكية للمواد وتعقيدات التحكم. تؤثر هذه التحديات ليس فقط على أداء الروبوت، بل تحد أيضًا من إمكانيات التطبيقات المستقبلية. سيساهم النجاح في التغلب على هذه المشكلات في تمهيد الطريق لتطبيقات عملية لتقنية الروبوتات، وقد يفتح آفاقًا جديدة في مجالات متعددة.