
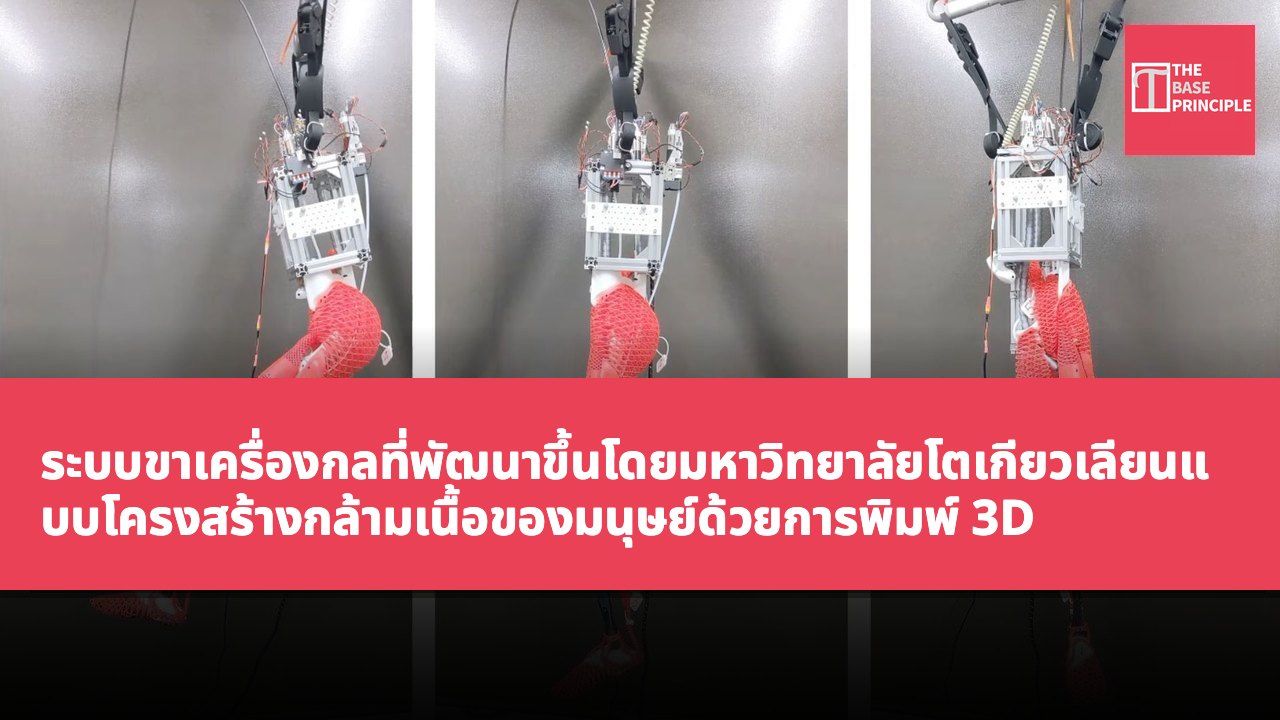
- ระบบขาเครื่องกลที่พัฒนาขึ้นโดยมหาวิทยาลัยโตเกียวเลียนแบบโครงสร้างกล้ามเนื้อของมนุษย์ โดยใช้เทคโนโลยีการพิมพ์ 3D
- ระบบนี้ใช้วัสดุโพลียูรีเทนเทอร์โมพลาสติกในการสร้างส่วนประกอบที่มีคุณสมบัติทางกลที่แตกต่างกัน
- การเคลื่อนไหวของขาเครื่องกลขับเคลื่อนโดยมอเตอร์และสายไฟ และต้องการการสนับสนุนจากภายนอกเพื่อแสดงการก้าวเดิน
- มีความท้าทายในการผลิตและควบคุม ต้องเอาชนะปัญหาการตอบสนองของวัสดุและแรงเสียดทาน
นักวิจัยจากมหาวิทยาลัยโตเกียวได้พัฒนาระบบขาเครื่องกลขนาดจริงที่ใช้โครงสร้างการพิมพ์ 3D โดยได้รับแรงบันดาลใจจากกล้ามเนื้อ เส้นเอ็น และเส้นใยของมนุษย์ การออกแบบนี้ใช้วัสดุพลาสติกที่สามารถงอได้ โดยทำให้แต่ละส่วนประกอบมีคุณสมบัติทางกลที่เป็นเอกลักษณ์ โครงสร้างเหล่านี้ให้ความยืดหยุ่นคล้ายกล้ามเนื้อ ความแข็งของเส้นเอ็น การสนับสนุนของเส้นใย และการรองรับที่เท้า โดยการเคลื่อนไหวของขาได้รับการขับเคลื่อนโดยมอเตอร์และสายไฟ แม้ว่าโครงสร้างต้นแบบจะสามารถแสดงการก้าวเดินได้ภายใต้การสนับสนุนจากภายนอก แต่การทำให้สามารถเดินได้อย่างอิสระยังคงเป็นความท้าทายในอนาคต
ความยืดหยุ่นของระบบขาเครื่องกล
ระบบขาเครื่องกลขนาดจริงนี้ใช้โครงสร้างที่พิมพ์ 3D ที่มีความยืดหยุ่น ซึ่งเลียนแบบคุณสมบัติทางกลบางประการของกล้ามเนื้อ เส้นเอ็น และเส้นใยของมนุษย์ ระบบนี้ใช้วัสดุโพลียูรีเทนเทอร์โมพลาสติก (TPU) โดยทำให้โครงสร้างที่แตกต่างกันมีความยืดหยุ่น ความแข็ง และการสนับสนุนทางกลที่แตกต่างกัน นักวิจัยไม่ได้ใช้วัสดุที่แตกต่างกันในการผลิตแต่ละส่วนประกอบ แต่ใช้รูปแบบการพิมพ์ที่ปรับได้ในการสร้างโครงสร้างที่มีความยืดหยุ่นคล้ายกล้ามเนื้อ เส้นเอ็นที่แข็งกว่า เส้นใยที่จำกัดการเคลื่อนไหวของข้อต่อ และพื้นรองเท้าที่มีฟังก์ชันการรองรับ วิธีการนี้ช่วยให้สามารถรวมคุณสมบัติทางกลที่แตกต่างกันเข้าไว้ในระบบวัสดุเดียว ทำให้การออกแบบและการผลิตหุ่นยนต์ที่มีโครงกระดูกกล้ามเนื้อเป็นเรื่องง่ายขึ้น
ตามที่ทีมงานกล่าว โครงการนี้สำรวจว่าพฤติกรรมทางกลของส่วนประกอบของหุ่นยนต์สามารถควบคุมได้อย่างไรผ่านรูปทรงทางเรขาคณิต นักวิจัยปรับพารามิเตอร์ต่างๆ เช่น ความหนาแน่นของตาข่ายและความหนาของเสา เพื่อควบคุมการตอบสนองของโครงสร้าง TPU ต่อแรงทางกล การปรับเหล่านี้ทำให้วัสดุเดียวกันสามารถสร้างส่วนประกอบที่มีคุณสมบัติทางกลที่แตกต่างกันได้ พื้นที่พิมพ์ที่นุ่มนวลแสดงความยืดหยุ่นคล้ายกล้ามเนื้อ ในขณะที่โครงสร้างที่หนาแน่นหรือหนากว่าให้ความแข็งที่เกี่ยวข้องกับเส้นเอ็น ทีมงานยังใช้โครงสร้างที่มีลวดลายในการสร้างส่วนประกอบที่คล้ายเส้นใย ซึ่งจำกัดการเคลื่อนไหวของข้อต่อสะโพก เข่า และข้อเท้า โดยโครงสร้างเหล่านี้ให้การจำกัดทางกล โดยไม่ต้องพึ่งพาแบริ่งแบบดั้งเดิม
พื้นรองเท้ายังรวมคุณสมบัติการรองรับ ซึ่งเพิ่มฟังก์ชันอีกอย่างให้กับวิธีการผลิตวัสดุเดียวกัน
โดยการปรับรูปทรงทางเรขาคณิต นักวิจัยสามารถเปลี่ยนพื้นที่ที่นุ่มนวลและแข็งในโครงสร้างที่พิมพ์ได้ ซึ่งช่วยลดความจำเป็นในการพัฒนาและผลิตระบบวัสดุที่เป็นอิสระสำหรับแต่ละส่วนประกอบของโครงกระดูกหุ่นยนต์ อย่างไรก็ตาม โครงสร้าง TPU จะไม่หดตัวอย่างกระตือรือร้นเหมือนกล้ามเนื้อชีวภาพ แต่จะเปลี่ยนรูปเมื่อมีแรงภายนอก ทำให้มีความยืดหยุ่นและความสามารถทางกลแบบพาสซีฟ
ระบบการเคลื่อนไหวที่ขับเคลื่อนด้วยสายไฟ
ขาเครื่องกลที่ขับเคลื่อนด้วยสายไฟ ขาเครื่องกลเหล่านี้ใช้ระบบการดำเนินการไฟฟ้าที่ติดตั้งอยู่บนโครงกระดูกเชิงกราน ซึ่งประกอบด้วยมอเตอร์และ pulleys มอเตอร์เหล่านี้ดึงสายไฟไปยังโครงสร้างกล้ามเนื้อที่พิมพ์ เพื่อสร้างการเคลื่อนไหวที่จำเป็นในการทำงานของขา การติดตั้งมอเตอร์ในตำแหน่งที่สูงกว่าของร่างกายช่วยลดน้ำหนักที่ต้องรับผิดชอบโดยขา นี่เป็นสิ่งสำคัญในด้านการออกแบบหุ่นยนต์ขา เนื่องจากน้ำหนักเพิ่มเติมที่ขาจะเพิ่มความต้องการทางกลในการเคลื่อนไหว การรวมกันของสายไฟที่ขับเคลื่อนด้วยไฟฟ้าและโครงสร้างที่พิมพ์ได้อย่างยืดหยุ่นจะแยกฟังก์ชันที่ใช้งานและพาสซีฟของระบบออกจากกัน มอเตอร์สร้างแรงเคลื่อนไหวที่จำเป็น ในขณะที่ส่วนประกอบ TPU จะให้ความยืดหยุ่น ความแข็ง และการจำกัดโครงสร้าง
การจัดเรียงนี้ทำให้นักวิจัยสามารถศึกษาอิทธิพลของโครงสร้างที่มีความยืดหยุ่นต่างๆ ในกระบวนการประสานการเคลื่อนไหวของขา ในการทดลองการก้าวเดินที่แสดง ขาเครื่องกลใช้การแขวนจากภายนอกเพื่อสนับสนุนน้ำหนักบางส่วนและจำกัดการหมุนของลำตัว ขาจะเคลื่อนไหวตามคำสั่งความยาวสายไฟที่ตั้งไว้ ทำให้นักวิจัยสามารถตรวจสอบการประสานการเคลื่อนไหวของการก้าวเดินได้ โดยไม่ต้องแก้ไขปัญหาที่ซับซ้อนกว่าในการรักษาสมดุลก่อน ดังนั้น การสาธิตจึงไม่ได้พิสูจน์ว่าหุ่นยนต์สามารถเดินได้อย่างอิสระหรือรักษาสมดุลโดยไม่มีความช่วยเหลือจากภายนอก
ความท้าทายในการผลิตและควบคุม
การผลิตและการควบคุมยังมีความท้าทาย โครงสร้างกล้ามเนื้อที่พิมพ์แต่ละชิ้นต้องใช้เวลาประมาณ 20 ถึง 40 ชั่วโมงในการผลิต การเสียดสีของสายไฟและการเปลี่ยนแปลงของการตอบสนองทางกลของวัสดุภายใต้การโหลดซ้ำยังทำให้กระบวนการควบคุมซับซ้อนยิ่งขึ้น วิธีการของนักวิจัยเสนอวิธีการผลิตที่ใช้ร่วมกันสำหรับการผลิตส่วนประกอบที่มีความยืดหยุ่นต่างๆ แต่การรวมส่วนประกอบเหล่านี้เข้าด้วยกันเป็นระบบหุ่นยนต์ที่เชื่อถือได้และสามารถเดินได้อย่างอิสระยังคงเป็นความท้าทายทางวิศวกรรมที่สำคัญ ผลลัพธ์ที่ได้คือวิธีการออกแบบและผลิตที่มีพารามิเตอร์ ซึ่งสามารถผลิตโครงสร้างกล้ามเนื้อกระดูกจากวัสดุที่มีความยืดหยุ่นได้หลายประเภท ซึ่งให้วิธีการในการสร้างคุณสมบัติทางกลที่แตกต่างกันในร่างกายของหุ่นยนต์ โดยไม่ต้องพึ่งพาส่วนประกอบที่แข็งและวัสดุที่เป็นอิสระแบบดั้งเดิม
ความท้าทายในอนาคตของเทคโนโลยีขาเครื่องกล
การพัฒนาของเทคโนโลยีนี้แสดงให้เห็นถึงวิธีการใช้เทคโนโลยีการพิมพ์ 3D เพื่อสร้างโครงสร้างเครื่องกลที่เลียนแบบกล้ามเนื้อของมนุษย์ ซึ่งมีความสำคัญต่อความก้าวหน้าของเทคโนโลยีหุ่นยนต์ในอนาคต แม้ว่าระบบปัจจุบันจะสามารถแสดงการเคลื่อนไหวพื้นฐานได้ แต่การทำให้สามารถเดินได้อย่างอิสระยังคงเผชิญกับความท้าทายทางวิศวกรรมมากมาย รวมถึงการตอบสนองทางกลของวัสดุและความซับซ้อนของการควบคุม ความท้าทายเหล่านี้ไม่เพียงแต่ส่งผลต่อประสิทธิภาพของหุ่นยนต์เท่านั้น แต่ยังจำกัดศักยภาพการใช้งานในอนาคต การเอาชนะปัญหาเหล่านี้อย่างสำเร็จจะวางรากฐานสำหรับการใช้งานจริงของเทคโนโลยีหุ่นยนต์ และอาจเปิดโอกาสการใช้งานใหม่ในหลากหลายสาขา