
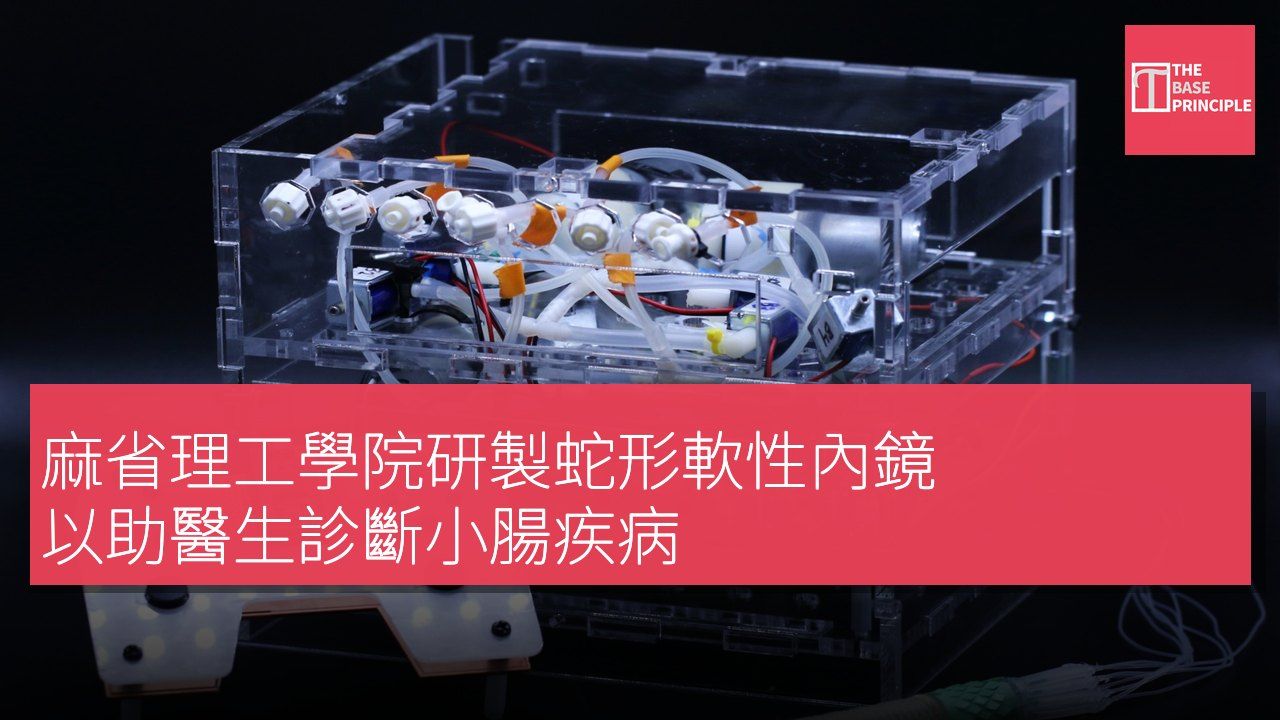
- 麻省理工學院開發柔性機器人腸鏡,幫助診斷小腸疾病。
- 新腸鏡模仿蛇的運動,能在腸道中快速移動。
- 機器人配備成像及藥物輸送工具,能進行活檢或移除息肉。
- 研究人員正在改進導航系統,探索其他應用可能性。
麻省理工學院的工程師們開發了一款柔性機器人腸鏡,旨在在小腸內爬行,幫助醫生診斷和治療相關疾病。這款管狀機器人模仿蛇的運動方式,攜帶成像、藥物輸送及組織移除工具。
小腸長度超過 20 英尺(約 6 米),直徑約 1 英寸(約 2.5 釐米),深藏於人體內,檢查難度較高於胃或結腸。醫生通常需要評估該處的出血、病變和堵塞等問題。目前,診斷這些問題的唯一方法是雙氣球腸鏡檢查,醫護人員需要交替充氣和放氣兩個氣球,以推動腸鏡前進。此過程緩慢且繁瑣。
新腸鏡的設計與功能
麻省理工學院的團隊希望研發出一款更易控制且在腸道中能更快移動的腸鏡。Traverso 表示,目標是以更自動化的方式評估 20 到 25 英尺(約 6 到 7.6 米)的腸段。
蛇的移動是通過收縮身體一側的肌肉來進行方向控制,接著再收縮另一側。為了模仿這一點,研究人員設計了多功能驅動器來控制機器人的運動。每個驅動器有四個腔室,可以進行不同組合的充氣,從而使管子向任意方向伸展或彎曲。調整進入腔室的空氣可以讓操作員“調整機器人移動的方向”,Traverso 說。
機器人的頭部和尾部有額外的固定氣球,交替充氣和放氣,以幫助機器人緩慢前進。這些部分覆蓋著受 kirigami 啟發的圖案套筒,這是一種在摺紙上增加切割的變體。當氣球膨脹並拉伸它們時,塗層會平坦地躺下,使三維 kirigami 刺針彈出。像蛇的鱗片一樣,這些針為機器人提供了在滑腸道內壁上更好的牽引力。
Traverso 的實驗室曾使用相同的方法來開發更具抓地力的鞋底和可以暫時嵌入食道並釋放藥物的支架。研究生 Ahmad Mujtaba Jebran,作為主要作者表示,這些套筒讓機器人在特定位置獲得牽引力,而不會過度拉伸細嫩的組織。
臨床應用與未來展望
這款機器人通過一條電纜連接到外部控制器,操作員可以在狹窄通道和急轉彎處操控它。設計上,它可以通過口腔或直腸進入身體。其工具包括用於成像的相機、藥物輸送噴霧器和可以進行組織活檢或移除息肉的夾子。Traverso 表示,如果找到小息肉,機器人可以讓醫生“進行活檢或移除”。在動物研究中,該機器人在小腸中行進了約 6.5 英尺(約 2 米)。團隊也展示了藥物噴霧器、組織夾和相機的使用。
研究人員現在正在改進導航系統,並測試該方法在其他小腸應用中的效果。Traverso 是麻省理工學院的機械工程教授,布倫姆與婦女醫院的腸胃病學家,並且是麻省理工學院和哈佛大學布羅德研究所的副成員。該論文的主要作者包括曾任麻省理工學院博士後研究員、現任德克薩斯大學西南醫學中心的 Binbin Ying、Jebran,以及前麻省理工學院研究科學家 Sahab Babaee。
研究發表於《Science Robotics》,由麻省理工學院的 Giovanni Traverso 擔任資深作者。
柔性腸鏡對醫療診斷的影響
這款柔性機器人腸鏡的開發標誌著內窺鏡技術的一次重要進步,特別是在小腸檢查方面。傳統的雙氣球腸鏡檢查過程繁瑣且耗時,而新腸鏡的自動化設計能提高檢查效率,減少病人不適。這項技術不僅能改善診斷過程,還能在發現問題時即時進行活檢或治療,對於提高小腸疾病的早期檢出率具有重要意義。隨著研究的進一步推進,未來可能會擴展到更多內部器官的檢查,進一步提升醫療質素。