
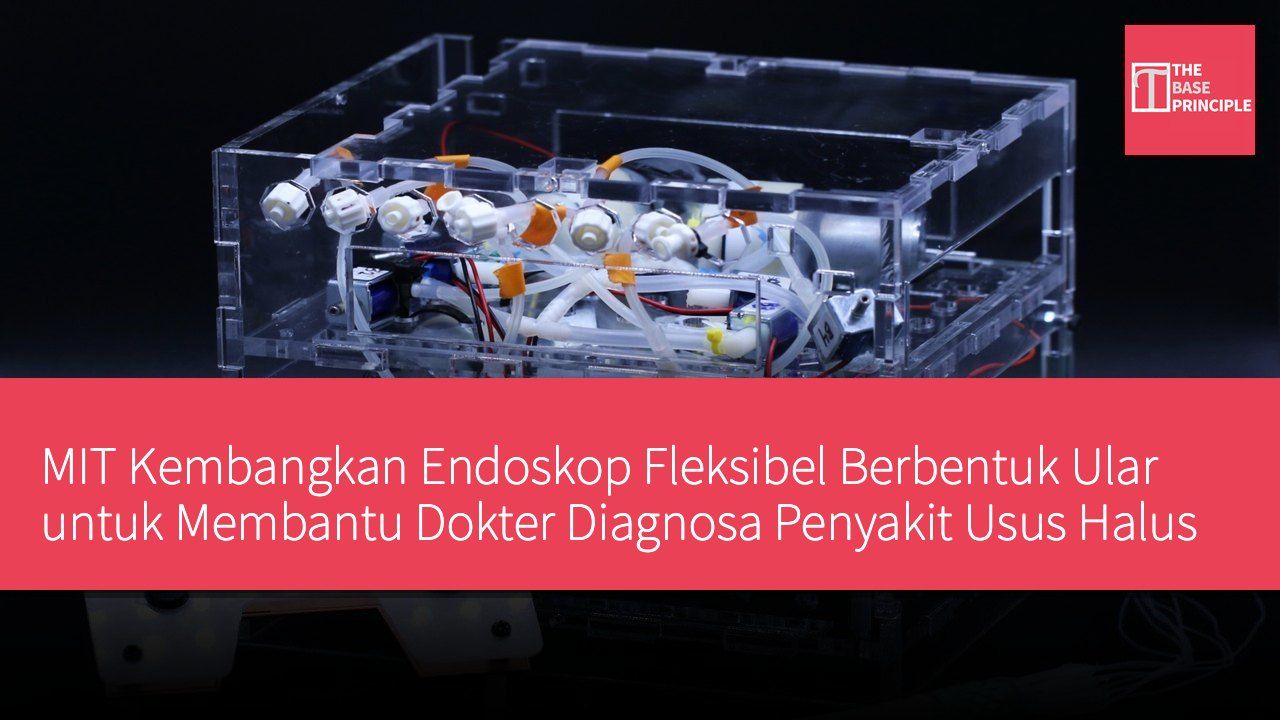
- MIT mengembangkan endoskop robotik fleksibel untuk membantu mendiagnosis penyakit usus halus.
- Endoskop baru meniru gerakan ular, mampu bergerak cepat di dalam saluran pencernaan.
- Robot dilengkapi dengan alat pencitraan dan pengiriman obat, dapat melakukan biopsi atau mengangkat polip.
- Para peneliti sedang meningkatkan sistem navigasi dan mengeksplorasi kemungkinan aplikasi lainnya.
Para insinyur di MIT telah mengembangkan endoskop robotik fleksibel yang dirancang untuk merayap di dalam usus halus, membantu dokter dalam mendiagnosis dan mengobati penyakit terkait. Robot berbentuk tabung ini meniru cara gerak ular, dilengkapi dengan alat pencitraan, pengiriman obat, dan pengangkatan jaringan.
Panjang usus halus melebihi 20 kaki (sekitar 6 meter) dengan diameter sekitar 1 inci (sekitar 2,5 cm), terletak dalam tubuh manusia, sehingga pemeriksaannya lebih sulit dibandingkan dengan lambung atau usus besar. Dokter biasanya perlu mengevaluasi masalah seperti perdarahan, lesi, dan penyumbatan di area tersebut. Saat ini, satu-satunya cara untuk mendiagnosis masalah ini adalah dengan pemeriksaan endoskopi double-balloon, di mana tenaga medis perlu secara bergantian mengisi dan mengosongkan dua balon untuk mendorong endoskop maju. Proses ini lambat dan rumit.
Desain dan Fungsi Endoskop Baru
Tim di MIT berharap dapat mengembangkan endoskop yang lebih mudah dikendalikan dan dapat bergerak lebih cepat di dalam saluran pencernaan. Traverso menyatakan bahwa tujuannya adalah untuk mengevaluasi segmen usus sepanjang 20 hingga 25 kaki (sekitar 6 hingga 7,6 meter) dengan cara yang lebih otomatis.
Gerakan ular dilakukan dengan mengontraksi otot di satu sisi tubuh untuk mengontrol arah, kemudian mengontraksi sisi lainnya. Untuk meniru hal ini, para peneliti merancang penggerak multifungsi untuk mengontrol gerakan robot. Setiap penggerak memiliki empat ruang yang dapat diisi dengan udara dalam kombinasi yang berbeda, sehingga tabung dapat diperpanjang atau dibengkokkan ke arah mana pun. Penyesuaian udara yang masuk ke ruang dapat memungkinkan operator "menyesuaikan arah gerakan robot," kata Traverso.
Bagian kepala dan ekor robot dilengkapi dengan balon tetap tambahan yang diisi dan dikosongkan secara bergantian untuk membantu robot bergerak perlahan. Bagian-bagian ini dilapisi dengan pola selubung yang terinspirasi oleh kirigami, yaitu varian origami yang menambahkan pemotongan. Ketika balon mengembang dan menariknya, lapisan tersebut akan terhampar rata, membuat jarum kirigami tiga dimensi muncul. Seperti sisik ular, jarum ini memberikan robot daya cengkeram yang lebih baik di dinding usus yang licin.
Laboratorium Traverso sebelumnya menggunakan metode yang sama untuk mengembangkan sol sepatu yang lebih grip dan penyangga yang dapat disisipkan sementara di kerongkongan untuk melepaskan obat. Mahasiswa pascasarjana Ahmad Mujtaba Jebran, sebagai penulis utama, menyatakan bahwa selubung ini memungkinkan robot mendapatkan daya cengkeram di lokasi tertentu tanpa merusak jaringan yang lembut.
Aplikasi Klinis dan Prospek Masa Depan
Robot ini terhubung ke pengontrol eksternal melalui kabel, memungkinkan operator untuk mengendalikannya di saluran sempit dan tikungan tajam. Dalam desainnya, robot dapat masuk ke dalam tubuh melalui mulut atau rektum. Alatnya termasuk kamera untuk pencitraan, penyemprot pengiriman obat, dan penjepit yang dapat melakukan biopsi jaringan atau mengangkat polip. Traverso menyatakan bahwa jika ditemukan polip kecil, robot dapat memungkinkan dokter "melakukan biopsi atau mengangkatnya." Dalam penelitian pada hewan, robot ini telah bergerak sekitar 6,5 kaki (sekitar 2 meter) di dalam usus halus. Tim juga menunjukkan penggunaan penyemprot obat, penjepit jaringan, dan kamera.
Para peneliti kini sedang meningkatkan sistem navigasi dan menguji efektivitas metode ini untuk aplikasi lain di usus halus. Traverso adalah profesor teknik mesin di MIT, seorang gastroenterolog di Brigham and Women’s Hospital, dan juga anggota asosiasi di MIT dan Broad Institute di Harvard. Penulis utama makalah ini termasuk Binbin Ying, mantan peneliti pascadoktoral di MIT yang kini berada di University of Texas Southwestern Medical Center, Jebran, dan mantan ilmuwan penelitian di MIT, Sahab Babaee.
Penelitian ini dipublikasikan di Science Robotics, dengan Giovanni Traverso dari MIT sebagai penulis senior.
Dampak Endoskop Fleksibel terhadap Diagnosa Medis
Pengembangan endoskop robotik fleksibel ini menandai kemajuan penting dalam teknologi endoskopi, terutama dalam pemeriksaan usus halus. Proses pemeriksaan endoskopi double-balloon tradisional yang rumit dan memakan waktu, sedangkan desain otomatis dari endoskop baru dapat meningkatkan efisiensi pemeriksaan dan mengurangi ketidaknyamanan pasien. Teknologi ini tidak hanya dapat memperbaiki proses diagnosa, tetapi juga memungkinkan biopsi atau pengobatan segera saat masalah terdeteksi, yang sangat penting untuk meningkatkan tingkat deteksi dini penyakit usus halus. Dengan kemajuan lebih lanjut dalam penelitian, kemungkinan di masa depan dapat diperluas untuk pemeriksaan lebih banyak organ internal, lebih meningkatkan kualitas medis.