
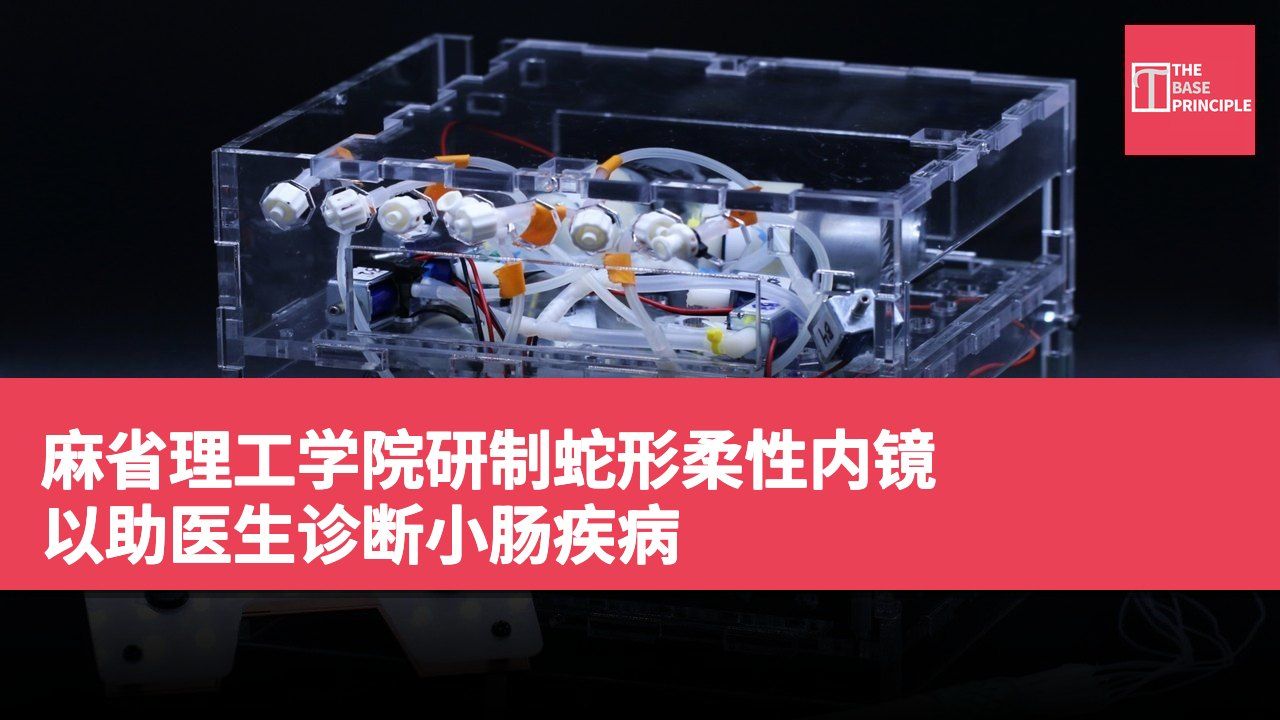
- 麻省理工学院开发柔性机器人肠镜,帮助诊断小肠疾病。
- 新肠镜模仿蛇的运动,能在肠道中快速移动。
- 机器人配备成像及药物输送工具,能进行活检或移除息肉。
- 研究人员正在改进导航系统,探索其他应用可能性。
麻省理工学院的工程师们开发了一款柔性机器人肠镜,旨在在小肠内爬行,帮助医生诊断和治疗相关疾病。这款管状机器人模仿蛇的运动方式,携带成像、药物输送及组织移除工具。
小肠长度超过 20 英尺(约 6 米),直径约 1 英寸(约 2.5 厘米),深藏于人体内,检查难度较高于胃或结肠。医生通常需要评估该处的出血、病变和堵塞等问题。目前,诊断这些问题的唯一方法是双气球肠镜检查,医护人员需要交替充气和放气两个气球,以推动肠镜前进。此过程缓慢且繁琐。
新肠镜的设计与功能
麻省理工学院的团队希望研发出一款更易控制且在肠道中能更快移动的肠镜。Traverso 表示,目标是以更自动化的方式评估 20 到 25 英尺(约 6 到 7.6 米)的肠段。
蛇的移动是通过收缩身体一侧的肌肉来进行方向控制,接着再收缩另一侧。为了模仿这一点,研究人员设计了多功能驱动器来控制机器人的运动。每个驱动器有四个腔室,可以进行不同组合的充气,从而使管子向任意方向伸展或弯曲。调整进入腔室的空气可以让操作员“调整机器人移动的方向”,Traverso 说。
机器人的头部和尾部有额外的固定气球,交替充气和放气,以帮助机器人缓慢前进。这些部分覆盖着受 kirigami 启发的图案套筒,这是一种在折纸上增加切割的变体。当气球膨胀并拉伸它们时,涂层会平坦地躺下,使三维 kirigami 刺针弹出。像蛇的鳞片一样,这些针为机器人提供了在滑腔道内壁上更好的牵引力。
Traverso 的实验室曾使用相同的方法来开发更具抓地力的鞋底和可以暂时嵌入食道并释放药物的支架。研究生 Ahmad Mujtaba Jebran,作为主要作者表示,这些套筒让机器人在特定位置获得牵引力,而不会过度拉伸细嫩的组织。
临床应用与未来展望
这款机器人通过一条电缆连接到外部控制器,操作员可以在狭窄通道和急转弯处操控它。设计上,它可以通过口腔或直肠进入身体。其工具包括用于成像的相机、药物输送喷雾器和可以进行组织活检或移除息肉的夹子。Traverso 表示,如果找到小息肉,机器人可以让医生“进行活检或移除”。在动物研究中,该机器人在小肠中行进了约 6.5 英尺(约 2 米)。团队也展示了药物喷雾器、组织夹和相机的使用。
研究人员现在正在改进导航系统,并测试该方法在其他小肠应用中的效果。Traverso 是麻省理工学院的机械工程教授,布伦姆与妇女医院的胃肠病学家,并且是麻省理工学院和哈佛大学布罗德研究所的副成员。该论文的主要作者包括曾任麻省理工学院博士后研究员、现任德克萨斯大学西南医学中心的 Binbin Ying、Jebran,以及前麻省理工学院研究科学家 Sahab Babaee。
研究发表于《Science Robotics》,由麻省理工学院的 Giovanni Traverso 担任资深作者。
柔性肠镜对医疗诊断的影响
这款柔性机器人肠镜的开发标志着内窥镜技术的一次重要进步,特别是在小肠检查方面。传统的双气球肠镜检查过程繁琐且耗时,而新肠镜的自动化设计能提高检查效率,减少病人不适。这项技术不仅能改善诊断过程,还能在发现问题时即时进行活检或治疗,对于提高小肠疾病的早期检出率具有重要意义。随着研究的进一步推进,未来可能会扩展到更多内部器官的检查,进一步提升医疗质量。