
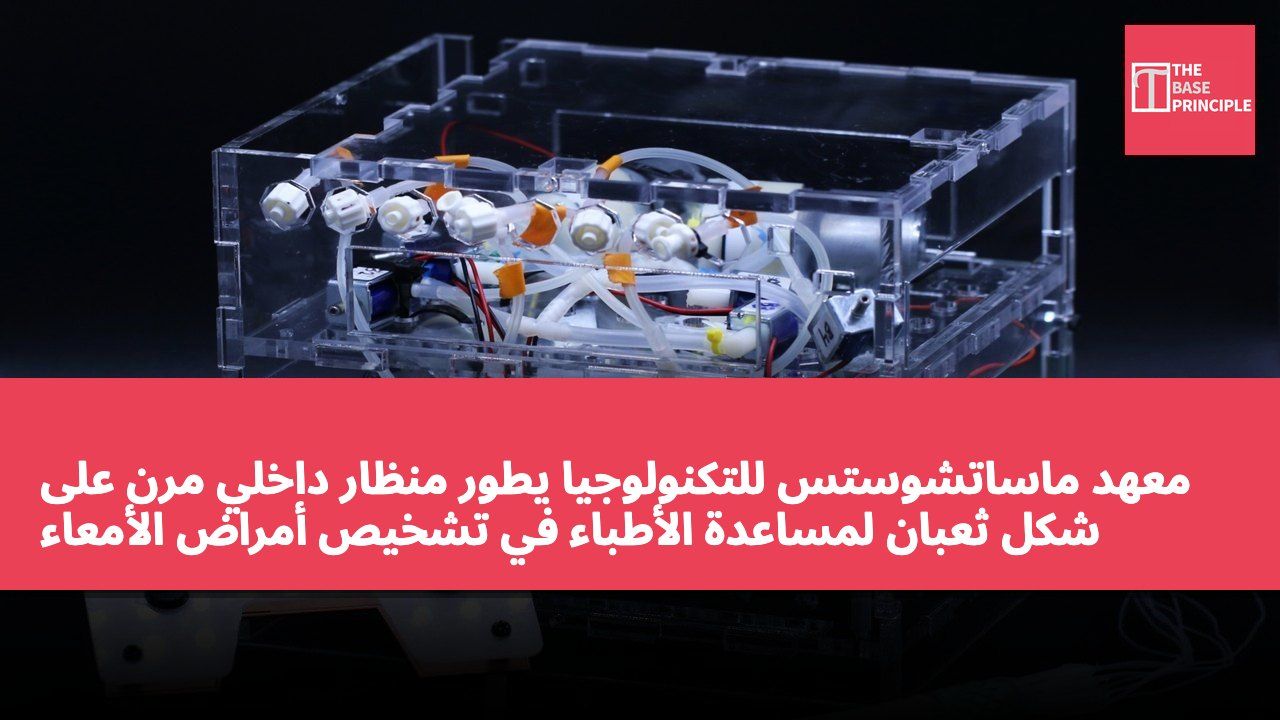
- معهد ماساتشوستس للتكنولوجيا يطور منظارًا داخليًا مرنًا، يساعد في تشخيص أمراض الأمعاء الدقيقة.
- المنظار الجديد يحاكي حركة الثعبان، ويمكنه التحرك بسرعة داخل الأمعاء.
- الروبوت مزود بأدوات تصوير وتوصيل الأدوية، ويمكنه إجراء خزعات أو إزالة الأورام.
- يعمل الباحثون على تحسين نظام الملاحة، واستكشاف إمكانيات تطبيقات أخرى.
طور مهندسو معهد ماساتشوستس للتكنولوجيا منظارًا داخليًا مرنًا، يهدف إلى الزحف داخل الأمعاء الدقيقة لمساعدة الأطباء في تشخيص وعلاج الأمراض ذات الصلة. هذا الروبوت الأنبوبي يحاكي حركة الثعبان، ويحمل أدوات التصوير، وتوصيل الأدوية، وإزالة الأنسجة.
طول الأمعاء الدقيقة يتجاوز 20 قدمًا (حوالي 6 أمتار)، وقطرها حوالي 1 بوصة (حوالي 2.5 سنتيمتر)، وتختبئ في جسم الإنسان، مما يجعل فحصها أكثر صعوبة مقارنة بالمعدة أو القولون. يحتاج الأطباء عادةً إلى تقييم مشكلات النزيف، والتغيرات المرضية، والانسدادات في تلك المنطقة. حاليًا، الطريقة الوحيدة لتشخيص هذه المشكلات هي فحص المنظار الثنائي البالون، حيث يحتاج الطاقم الطبي إلى نفخ وتفريغ بالونين بالتناوب لدفع المنظار للأمام. هذه العملية بطيئة وشاقة.
تصميم ووظائف المنظار الجديد
يأمل فريق معهد ماساتشوستس للتكنولوجيا في تطوير منظار داخلي يمكن التحكم فيه بسهولة، ويستطيع التحرك بسرعة أكبر داخل الأمعاء. قال Traverso، إن الهدف هو تقييم مقاطع الأمعاء التي تتراوح من 20 إلى 25 قدمًا (حوالي 6 إلى 7.6 متر) بطريقة أكثر أتمتة.
تتحرك الثعابين عن طريق انقباض عضلات جانب واحد من الجسم للتحكم في الاتجاه، ثم تنقبض الجانب الآخر. لمحاكاة ذلك، صمم الباحثون محركًا متعدد الوظائف للتحكم في حركة الروبوت. يحتوي كل محرك على أربعة غرف، يمكن نفخها بتركيبات مختلفة، مما يسمح للأنبوب بالتمدد أو الانحناء في أي اتجاه. يمكن أن يسمح تعديل الهواء الداخل إلى الغرف للمشغل "بتوجيه حركة الروبوت"، كما قال Traverso.
تحتوي رأس الروبوت وذيله على بالونات ثابتة إضافية، تتناوب في النفخ والتفريغ، لمساعدة الروبوت على التقدم ببطء. تغطي هذه الأجزاء أنماطًا مستوحاة من kirigami، وهو نوع من فن الطي الذي يتضمن القص. عندما تنتفخ البالونات وتشدها، تستلقي الطبقة بشكل مسطح، مما يجعل إبر kirigami ثلاثية الأبعاد تبرز. مثل قشور الثعبان، توفر هذه الإبر للروبوت قوة سحب أفضل على الجدران الداخلية للأمعاء.
استخدم مختبر Traverso نفس الطريقة لتطوير نعال أكثر قوة، ودعائم يمكن إدخالها مؤقتًا في المريء وإطلاق الأدوية. قال الطالب أحمد مجتبا جبران، كأحد المؤلفين الرئيسيين، إن هذه الأكمام تمنح الروبوت قوة سحب في مواقع معينة دون الإفراط في تمديد الأنسجة الرقيقة.
التطبيقات السريرية وآفاق المستقبل
يتصل هذا الروبوت بجهاز تحكم خارجي عبر كابل، مما يسمح للمشغل بالتحكم فيه في الممرات الضيقة والمنعطفات الحادة. من الناحية التصميمية، يمكن أن يدخل الجسم من الفم أو المستقيم. تشمل أدواته كاميرا للتصوير، ورشاش لتوصيل الأدوية، وملاقط يمكن استخدامها لأخذ خزعات أو إزالة الأورام. قال Traverso، إذا تم العثور على أورام صغيرة، يمكن للروبوت أن يسمح للأطباء "بإجراء خزعة أو إزالة". في الدراسات على الحيوانات، قطع هذا الروبوت حوالي 6.5 قدم (حوالي 2 متر) داخل الأمعاء الدقيقة. كما عرض الفريق استخدام الرشاشات، والملاقط، والكاميرات.
يعمل الباحثون الآن على تحسين نظام الملاحة، واختبار فعالية هذه الطريقة في تطبيقات أخرى للأمعاء الدقيقة. Traverso هو أستاذ الهندسة الميكانيكية في معهد ماساتشوستس للتكنولوجيا، وأخصائي أمراض الجهاز الهضمي في مستشفى Brigham and Women's، وهو أيضًا عضو مساعد في معهد Broad التابع لمعهد ماساتشوستس للتكنولوجيا وجامعة هارفارد. تشمل المؤلفين الرئيسيين للورقة البحثية Binbin Ying، الذي كان باحثًا ما بعد الدكتوراه في معهد ماساتشوستس للتكنولوجيا، ويعمل حاليًا في مركز العلوم الصحية بجامعة تكساس الجنوبية الغربية، وجبران، والعالم السابق في معهد ماساتشوستس للتكنولوجيا سهاب بابايي.
نُشر البحث في مجلة Science Robotics، حيث كان Giovanni Traverso من معهد ماساتشوستس للتكنولوجيا هو المؤلف الرئيسي.
أثر المنظار الداخلي المرن على التشخيص الطبي
يمثل تطوير هذا المنظار الداخلي المرن تقدمًا مهمًا في تقنية المناظير، خاصة في فحص الأمعاء الدقيقة. إن عملية فحص المنظار الثنائي البالون التقليدية معقدة وتستغرق وقتًا طويلاً، بينما يمكن أن تزيد التصميمات الآلية للمنظار الجديد من كفاءة الفحص وتقلل من عدم راحة المرضى. لا تعمل هذه التقنية فقط على تحسين عملية التشخيص، بل تتيح أيضًا إجراء خزعات أو علاج فوري عند اكتشاف المشكلات، مما يعد ذا أهمية كبيرة في زيادة معدل الكشف المبكر عن أمراض الأمعاء الدقيقة. مع تقدم البحث، قد يتم توسيع هذه التقنية لتشمل فحص المزيد من الأعضاء الداخلية، مما يعزز جودة الرعاية الصحية.