
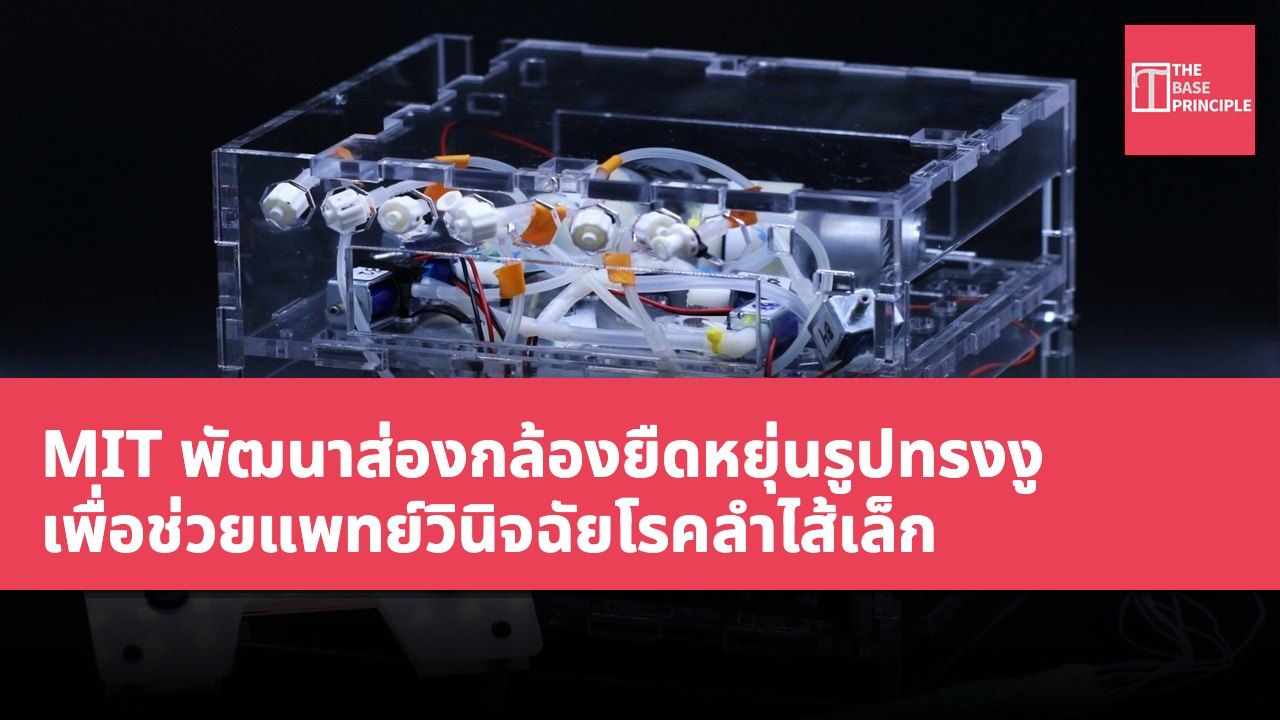
- MIT พัฒนาส่องกล้องหุ่นยนต์ยืดหยุ่น เพื่อช่วยวินิจฉัยโรคลำไส้เล็ก
- ส่องกล้องใหม่เลียนแบบการเคลื่อนไหวของงู สามารถเคลื่อนที่ได้อย่างรวดเร็วในลำไส้
- หุ่นยนต์มีอุปกรณ์ถ่ายภาพและส่งยา สามารถทำการตัดเนื้อเยื่อหรือเอาเนื้องอกออกได้
- นักวิจัยกำลังปรับปรุงระบบนำทาง และสำรวจความเป็นไปได้ในการใช้งานอื่นๆ
วิศวกรจาก MIT ได้พัฒนาส่องกล้องหุ่นยนต์ยืดหยุ่น ที่ออกแบบมาเพื่อเคลื่อนที่ภายในลำไส้เล็ก ช่วยแพทย์ในการวินิจฉัยและรักษาโรคที่เกี่ยวข้อง ส่องกล้องรูปทรงท่อดังกล่าวเลียนแบบการเคลื่อนไหวของงู โดยบรรทุกอุปกรณ์ถ่ายภาพ การส่งยา และเครื่องมือสำหรับการตัดเนื้อเยื่อ
ลำไส้เล็กมีความยาวมากกว่า 20 ฟุต (ประมาณ 6 เมตร) และมีเส้นผ่านศูนย์กลางประมาณ 1 นิ้ว (ประมาณ 2.5 เซนติเมตร) ซึ่งซ่อนอยู่ภายในร่างกาย ทำให้การตรวจสอบยากกว่ากระเพาะหรือไส้ตรง แพทย์มักต้องประเมินปัญหาต่างๆ เช่น การตกเลือด การเปลี่ยนแปลง และการอุดตันในบริเวณดังกล่าว ขณะนี้ วิธีเดียวในการวินิจฉัยปัญหาเหล่านี้คือการตรวจสอบด้วยส่องกล้องแบบบอลลูนคู่ ซึ่งเจ้าหน้าที่การแพทย์ต้องสลับการเติมลมและปล่อยลมในบอลลูนสองลูก เพื่อดันส่องกล้องไปข้างหน้า กระบวนการนี้ช้าและยุ่งยาก
การออกแบบและฟังก์ชันของส่องกล้องใหม่
ทีมงานจาก MIT หวังว่าจะพัฒนาส่องกล้องที่ควบคุมได้ง่ายกว่าและเคลื่อนที่ได้เร็วขึ้นในลำไส้ Traverso กล่าวว่าจุดมุ่งหมายคือการประเมินส่วนลำไส้ที่ยาว 20 ถึง 25 ฟุต (ประมาณ 6 ถึง 7.6 เมตร) ด้วยวิธีที่มีความเป็นอัตโนมัติมากขึ้น
การเคลื่อนไหวของงูเกิดจากการหดตัวของกล้ามเนื้อด้านข้างหนึ่งเพื่อควบคุมทิศทาง จากนั้นจึงหดตัวอีกด้านหนึ่ง เพื่อเลียนแบบสิ่งนี้ นักวิจัยได้ออกแบบตัวขับเคลื่อนหลายฟังก์ชันเพื่อควบคุมการเคลื่อนไหวของหุ่นยนต์ ตัวขับเคลื่อนแต่ละตัวมีห้องสี่ห้อง สามารถเติมลมในรูปแบบต่างๆ ทำให้ท่อสามารถยืดหรือโค้งไปในทิศทางใดก็ได้ การปรับอากาศที่เข้าสู่ห้องสามารถทำให้ผู้ควบคุม “ปรับทิศทางการเคลื่อนไหวของหุ่นยนต์” Traverso กล่าว
ส่วนหัวและท้ายของหุ่นยนต์มีบอลลูนที่ติดตั้งเพิ่มเติม ซึ่งสลับการเติมลมและปล่อยลม เพื่อช่วยให้หุ่นยนต์เคลื่อนที่ไปข้างหน้าอย่างช้าๆ ส่วนเหล่านี้ถูกปกคลุมด้วยลวดลายที่ได้รับแรงบันดาลใจจาก kirigami ซึ่งเป็นรูปแบบที่เพิ่มการตัดในศิลปะการพับกระดาษ เมื่อบอลลูนขยายและยืดออก ลวดลายจะเรียบแบน ทำให้เข็ม kirigami สามมิติปรากฏขึ้น เช่นเดียวกับเกล็ดของงู เข็มเหล่านี้ช่วยให้หุ่นยนต์มีแรงยึดเกาะที่ดีกว่าเมื่อสัมผัสกับผนังลำไส้
ห้องทดลองของ Traverso เคยใช้วิธีการเดียวกันในการพัฒนาพื้นรองเท้าที่มีแรงยึดเกาะมากขึ้น และโครงสร้างที่สามารถฝังชั่วคราวในหลอดอาหารและปล่อยยาได้ นักศึกษาระดับบัณฑิตศึกษา Ahmad Mujtaba Jebran ผู้เป็นผู้เขียนหลักกล่าวว่า โครงสร้างเหล่านี้ช่วยให้หุ่นยนต์สามารถยึดเกาะในตำแหน่งเฉพาะได้ โดยไม่ทำให้เนื้อเยื่อที่บอบบางเกินไป
การใช้งานทางคลินิกและแนวโน้มในอนาคต
หุ่นยนต์นี้เชื่อมต่อกับตัวควบคุมภายนอกผ่านสายเคเบิล ผู้ควบคุมสามารถควบคุมมันในช่องแคบและมุมที่คับแคบ การออกแบบสามารถเข้าไปในร่างกายผ่านทางปากหรือทวารหนัก เครื่องมือของมันรวมถึงกล้องสำหรับการถ่ายภาพ สเปรย์ส่งยา และกรรไกรที่สามารถทำการตัดเนื้อเยื่อหรือเอาเนื้องอกออกได้ Traverso กล่าวว่าหากพบเนื้องอกขนาดเล็ก หุ่นยนต์สามารถช่วยให้แพทย์ “ทำการตัดเนื้อเยื่อหรือเอาออก” ในการศึกษาในสัตว์ หุ่นยนต์นี้สามารถเคลื่อนที่ในลำไส้เล็กได้ประมาณ 6.5 ฟุต (ประมาณ 2 เมตร) ทีมงานยังได้แสดงการใช้งานของสเปรย์ยา กรรไกรตัดเนื้อเยื่อ และกล้อง
นักวิจัยกำลังปรับปรุงระบบนำทาง และทดสอบประสิทธิภาพของวิธีการนี้ในแอปพลิเคชันอื่นๆ ของลำไส้เล็ก Traverso เป็นศาสตราจารย์ด้านวิศวกรรมเครื่องกลที่ MIT และแพทย์ทางเดินอาหารที่ Brigham and Women's Hospital และเป็นสมาชิกรองของ MIT และ Broad Institute ของ Harvard ผู้เขียนหลักของเอกสารนี้รวมถึง Binbin Ying ซึ่งเคยเป็นนักวิจัยหลังปริญญาเอกที่ MIT ปัจจุบันเป็นที่ปรึกษาที่ University of Texas Southwestern Medical Center, Jebran และ Sahab Babaee อดีตนักวิจัยที่ MIT
การวิจัยนี้เผยแพร่ในวารสาร Science Robotics โดย Giovanni Traverso จาก MIT เป็นผู้เขียนหลัก
ผลกระทบของส่องกล้องยืดหยุ่นต่อการวินิจฉัยทางการแพทย์
การพัฒนาส่องกล้องหุ่นยนต์ยืดหยุ่นนี้ถือเป็นความก้าวหน้าอย่างสำคัญในเทคโนโลยีการส่องกล้อง โดยเฉพาะในการตรวจสอบลำไส้เล็ก กระบวนการตรวจสอบด้วยส่องกล้องแบบบอลลูนคู่แบบดั้งเดิมนั้นยุ่งยากและใช้เวลานาน ในขณะที่การออกแบบอัตโนมัติของส่องกล้องใหม่สามารถเพิ่มประสิทธิภาพการตรวจสอบและลดความไม่สบายของผู้ป่วย เทคโนโลยีนี้ไม่เพียงแต่สามารถปรับปรุงกระบวนการวินิจฉัย แต่ยังสามารถทำการตัดเนื้อเยื่อหรือรักษาได้ทันทีเมื่อพบปัญหา ซึ่งมีความสำคัญต่อการเพิ่มอัตราการตรวจพบโรคลำไส้เล็กในระยะเริ่มต้น เมื่อการวิจัยดำเนินไปอย่างต่อเนื่อง อาจมีการขยายไปยังการตรวจสอบอวัยวะภายในอื่นๆ เพิ่มคุณภาพการดูแลสุขภาพต่อไป