
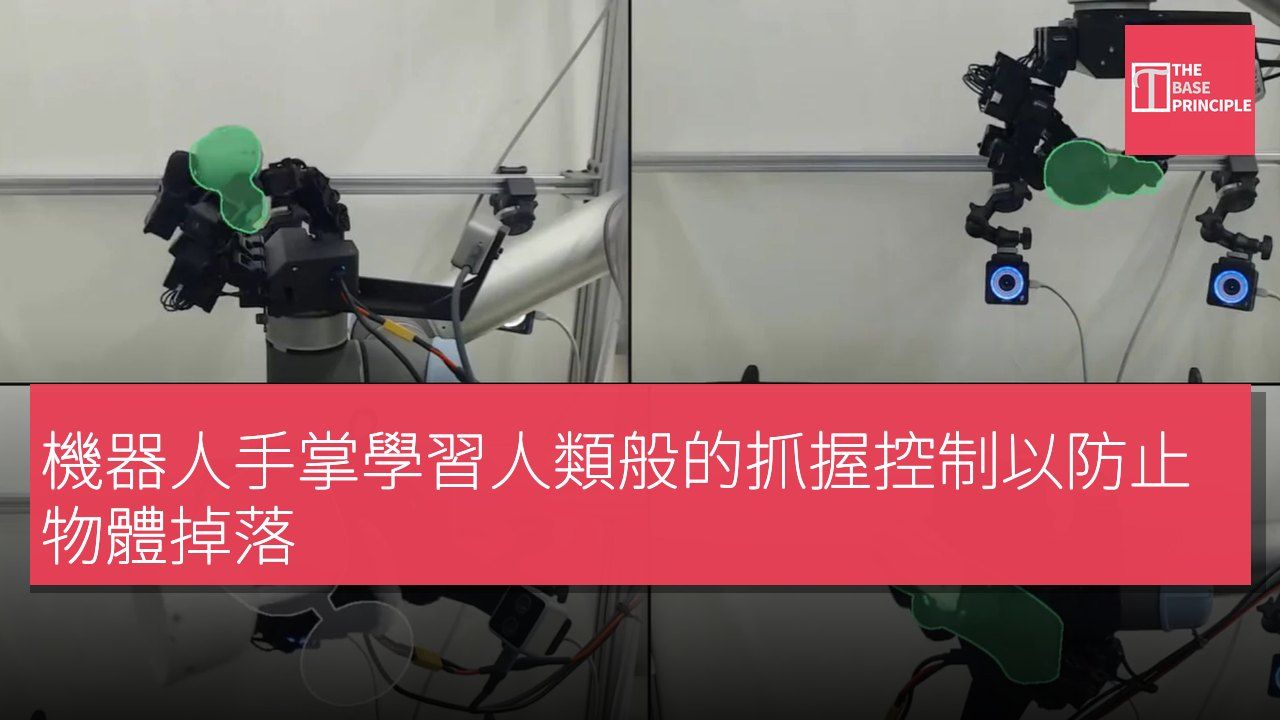
- 機器人學習抓握控制以防止物體掉落是一項技術挑戰。
- 安全機制能減少物體掉落,但影響機器人準確性。
- 研究人員使用模擬模型訓練機器人抓取行為。
- 未來希望提高安全系統效率,創建多物體控制器。
教導機器人抓取物體、旋轉物體並重新放置以防止物體掉落仍然是一項重大技術挑戰。人類能夠本能地調整手指的壓力,但當手心朝下時,物體掉落的風險非常高。科學家們現在在解決這個問題方面取得了顯著進展。除了能夠旋轉物體並將其放置在手中的各種位置外,機械手還配備了一個基於軟件的安全系統,以防止物體從手指中掉落。這項研究由加利福尼亞大學伯克利分校及戴維斯分校的 Ian Chuang 和同事們進行。
機器人抓握訓練方法
該機器人通過電腦模擬進行訓練。儘管安全機制將掉落物體的數量從 16 減少到 4,但在 1,200 項任務中,這也對機器人的某些目標的準確性產生了輕微的負面影響。然而,安全設置可以獨立於任務表現進行調整,因此可以在安全抓握的目標與成功操作物體之間找到平衡。研究人員使用了一個擁有 16 個關節的 LEAP 機械手來完成任務,這一過程僅通過電腦模擬進行,並未進行任何人手示範。
為了開發模擬模型,研究人員分析了現實世界中機器人馬達的行為,並將這種行為納入模擬中。
在訓練的初始階段,計算機生成了數百萬種抓取情況。為了促進抓取,手指與物體之間的摩擦設置高於現實場景。隨著機器人性能的提高,人工摩擦被減少,以創造更真實的情況。然後,機器人在物理世界中使用四個 3D 打印的塑膠物體進行測試:一把刀、一個酒杯、一隻鴨子和一個燈泡。每個物體使用單獨的控制器。安全機制與主控制器分開訓練。它可以調整機器人的動作,以保持對物體的安全抓握,同時對主要任務造成最小的幹擾。
安全機制的測試結果
該安全機制不接收有關最終目標位置的資訊,也不會因達到目標而獲得任何獎勵。為了測試該系統,進行了 4,800 次實驗,涉及 4 個物體和 6 個手腕角度,每個測試序列包含 50 個目標。使用外部運動追蹤鏡頭測量物體在機器人手中的移動。當物體掉落或卡住時,實驗會停止並重新啟動。在沒有安全機制的情況下,成功率為 95.2%,而在有安全機制的情況下,成功率為 91.5%。
成功的標準包括:在目標 2 公分內、在目標 23 度內、在 10 秒內。
研究人員還展示了機器人安裝燈泡的過程,包括首先旋轉燈泡,然後將其移動到插座,最後將其擰緊並開啟燈光。然而,安全機制在每個演示中並不總是有效,因此在達到目標的準確性和保持對物體的安全抓握之間存在權衡。未來,研究人員希望能夠提高安全系統的效率,並為多種物體創建單一控制器,這最終可能導致更加靈巧的機械手,能夠操作精細物品。他們的研究成果已在 arXiv 預印本伺服器上發表。
安全機制與操作準確性的權衡
機器人抓握技術的發展面臨著安全性與操作準確性之間的挑戰。雖然新安全機制能顯著減少物體掉落,但同時也對機器人的任務準確性造成影響。這種權衡在機器人技術中並不少見,特別是在需要精細操作的應用中。研究人員的努力不僅在於提高抓握的安全性,更在於未來能夠設計出能夠靈活應對多種物體的機械手,這將對機器人技術的實用性和應用範圍帶來重要影響。