
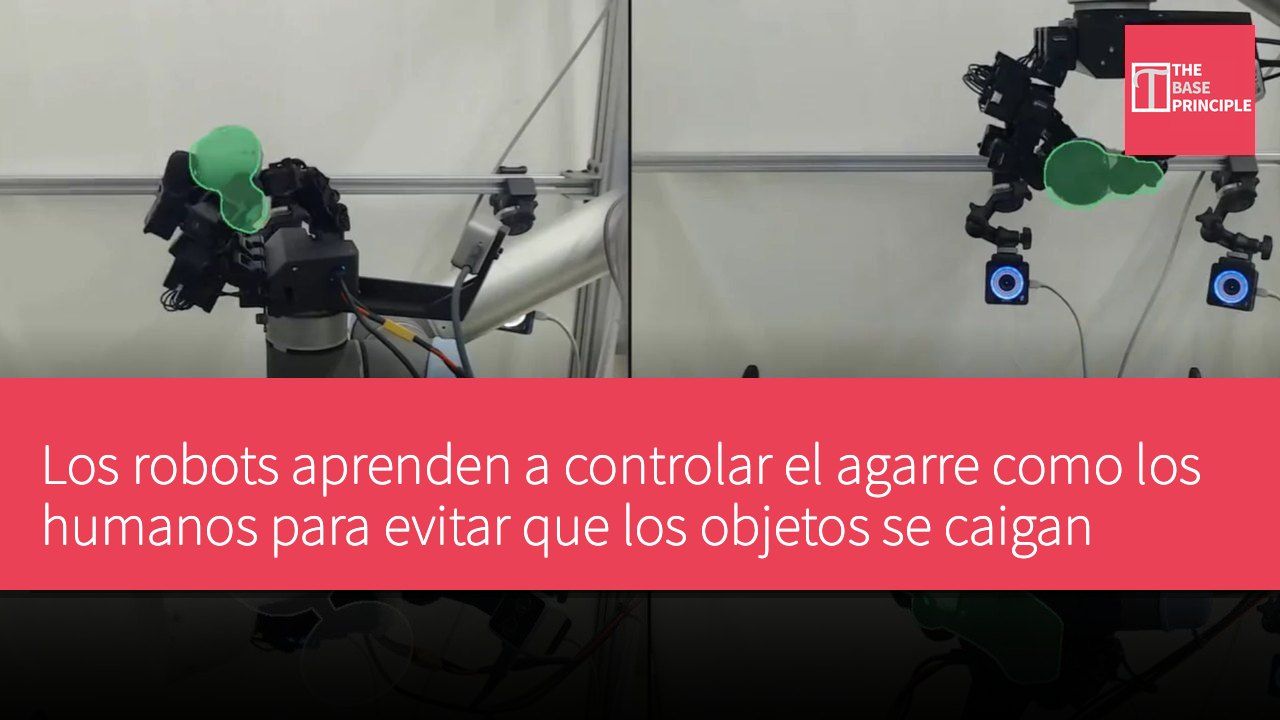
- El aprendizaje del control de agarre por parte de los robots para evitar que los objetos se caigan es un desafío técnico.
- Los mecanismos de seguridad pueden reducir la caída de objetos, pero afectan la precisión del robot.
- Los investigadores utilizan modelos de simulación para entrenar el comportamiento de agarre de los robots.
- En el futuro, se espera mejorar la eficiencia de los sistemas de seguridad y crear controladores para múltiples objetos.
Enseñar a los robots a agarrar, girar y reposicionar objetos para evitar que se caigan sigue siendo un desafío técnico significativo. Los humanos pueden ajustar instintivamente la presión de sus dedos, pero el riesgo de que los objetos se caigan es muy alto cuando la palma está hacia abajo. Los científicos han logrado avances significativos en la resolución de este problema. Además de poder girar objetos y colocarlos en diversas posiciones en la mano, la pinza robótica está equipada con un sistema de seguridad basado en software para evitar que los objetos se caigan de los dedos. Esta investigación fue realizada por Ian Chuang y sus colegas de la Universidad de California, Berkeley y Davis.
Métodos de entrenamiento de agarre robótico
El robot se entrena a través de simulaciones por computadora. Aunque el mecanismo de seguridad redujo la cantidad de objetos caídos de 16 a 4, esto también tuvo un ligero impacto negativo en la precisión de ciertos objetivos del robot en 1,200 tareas. Sin embargo, la configuración de seguridad puede ajustarse independientemente del rendimiento en la tarea, permitiendo encontrar un equilibrio entre el objetivo de agarre seguro y la operación exitosa de los objetos. Los investigadores utilizaron una pinza robótica LEAP con 16 articulaciones para completar las tareas, y todo el proceso se llevó a cabo únicamente a través de simulaciones por computadora, sin demostraciones manuales.
Para desarrollar el modelo de simulación, los investigadores analizaron el comportamiento de los motores robóticos en el mundo real e incorporaron este comportamiento en la simulación.
En las etapas iniciales del entrenamiento, la computadora generó millones de situaciones de agarre. Para facilitar el agarre, la fricción entre los dedos y los objetos se configuró por encima de los escenarios reales. A medida que mejoraba el rendimiento del robot, la fricción artificial se redujo para crear situaciones más realistas. Luego, el robot fue probado en el mundo físico utilizando cuatro objetos impresos en 3D: un cuchillo, una copa, un pato y una bombilla. Cada objeto utilizó un controlador separado. El mecanismo de seguridad se entrenó por separado del controlador principal. Puede ajustar los movimientos del robot para mantener un agarre seguro sobre los objetos, al tiempo que causa la mínima interferencia con la tarea principal.
Resultados de las pruebas del mecanismo de seguridad
El mecanismo de seguridad no recibe información sobre la ubicación final del objetivo, ni obtiene recompensas por alcanzar el objetivo. Para probar el sistema, se realizaron 4,800 experimentos, que involucraron 4 objetos y 6 ángulos de muñeca, cada secuencia de prueba contenía 50 objetivos. Se utilizaron cámaras de seguimiento de movimiento externas para medir el movimiento de los objetos en la mano del robot. Cuando un objeto se caía o se atascaba, el experimento se detenía y se reiniciaba. Sin el mecanismo de seguridad, la tasa de éxito fue del 95.2%, mientras que con el mecanismo de seguridad, la tasa de éxito fue del 91.5%.
Los criterios de éxito incluyen: estar dentro de 2 centímetros del objetivo, dentro de 23 grados del objetivo, y en un tiempo de 10 segundos.
Los investigadores también demostraron el proceso de instalación de una bombilla por parte del robot, que incluye primero girar la bombilla, luego moverla hacia el zócalo y finalmente atornillarla y encender la luz. Sin embargo, el mecanismo de seguridad no siempre fue efectivo en cada demostración, lo que genera un compromiso entre la precisión al alcanzar el objetivo y mantener un agarre seguro sobre los objetos. En el futuro, los investigadores esperan poder mejorar la eficiencia del sistema de seguridad y crear un único controlador para múltiples objetos, lo que podría llevar a pinzas robóticas más hábiles capaces de manipular artículos delicados. Sus hallazgos han sido publicados en el servidor de preprints arXiv.
Compromiso entre el mecanismo de seguridad y la precisión operativa
El desarrollo de la tecnología de agarre robótico enfrenta el desafío de la seguridad frente a la precisión operativa. Aunque el nuevo mecanismo de seguridad puede reducir significativamente la caída de objetos, también afecta la precisión de las tareas del robot. Este compromiso no es raro en la tecnología robótica, especialmente en aplicaciones que requieren manipulaciones delicadas. Los esfuerzos de los investigadores no solo se centran en mejorar la seguridad del agarre, sino también en diseñar en el futuro pinzas robóticas que puedan adaptarse de manera flexible a múltiples objetos, lo que tendrá un impacto significativo en la utilidad y el alcance de la tecnología robótica.