
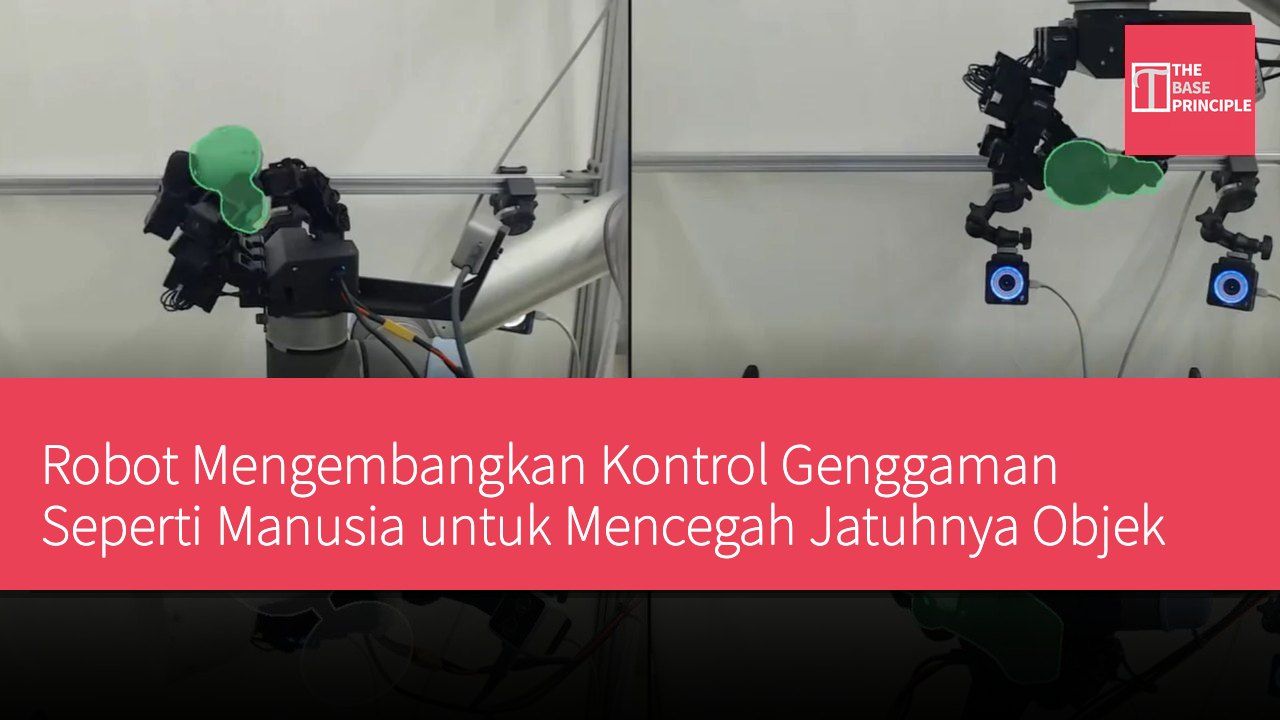
- Robot belajar kontrol genggaman untuk mencegah objek jatuh merupakan tantangan teknis.
- Mekanisme keamanan dapat mengurangi jumlah objek yang jatuh, tetapi mempengaruhi akurasi robot.
- Para peneliti menggunakan model simulasi untuk melatih perilaku pengambilan robot.
- Di masa depan, diharapkan dapat meningkatkan efisiensi sistem keamanan dan menciptakan pengendali untuk banyak objek.
Mengajarkan robot untuk mengambil, memutar, dan meletakkan objek agar tidak jatuh masih merupakan tantangan teknis yang signifikan. Manusia dapat secara naluriah menyesuaikan tekanan jari, tetapi risiko objek jatuh sangat tinggi ketika telapak tangan menghadap ke bawah. Para ilmuwan kini telah mencapai kemajuan signifikan dalam mengatasi masalah ini. Selain mampu memutar objek dan meletakkannya di berbagai posisi di tangan, tangan mekanis juga dilengkapi dengan sistem keamanan berbasis perangkat lunak untuk mencegah objek jatuh dari jari. Penelitian ini dilakukan oleh Ian Chuang dan rekan-rekannya dari University of California, Berkeley dan Davis.
Metode Pelatihan Genggaman Robot
Robot tersebut dilatih melalui simulasi komputer. Meskipun mekanisme keamanan mengurangi jumlah objek yang jatuh dari 16 menjadi 4, dalam 1.200 tugas, hal ini juga memberikan sedikit dampak negatif pada akurasi beberapa target robot. Namun, pengaturan keamanan dapat disesuaikan secara independen dari kinerja tugas, sehingga keseimbangan dapat ditemukan antara tujuan genggaman yang aman dan keberhasilan pengoperasian objek. Para peneliti menggunakan tangan mekanis LEAP yang memiliki 16 sendi untuk menyelesaikan tugas, dan proses ini dilakukan sepenuhnya melalui simulasi komputer tanpa demonstrasi manual.
Untuk mengembangkan model simulasi, para peneliti menganalisis perilaku motor robot di dunia nyata dan memasukkan perilaku tersebut ke dalam simulasi.
Pada tahap awal pelatihan, komputer menghasilkan jutaan situasi pengambilan. Untuk memfasilitasi pengambilan, gesekan antara jari dan objek diatur lebih tinggi daripada dalam skenario nyata. Seiring dengan peningkatan kinerja robot, gesekan buatan dikurangi untuk menciptakan situasi yang lebih realistis. Kemudian, robot diuji di dunia fisik menggunakan empat objek plastik yang dicetak 3D: sebuah pisau, sebuah gelas, seekor bebek, dan sebuah bola lampu. Setiap objek menggunakan pengendali terpisah. Mekanisme keamanan dilatih terpisah dari pengendali utama. Ini dapat menyesuaikan gerakan robot untuk mempertahankan genggaman yang aman pada objek, sambil meminimalkan gangguan pada tugas utama.
Hasil Uji Mekanisme Keamanan
Mekanisme keamanan tidak menerima informasi tentang lokasi tujuan akhir, dan tidak mendapatkan penghargaan karena mencapai tujuan. Untuk menguji sistem ini, dilakukan 4.800 percobaan yang melibatkan 4 objek dan 6 sudut pergelangan tangan, dengan setiap urutan pengujian berisi 50 target. Menggunakan kamera pelacak gerakan eksternal untuk mengukur pergerakan objek di tangan robot. Ketika objek jatuh atau terjebak, percobaan dihentikan dan dimulai kembali. Tanpa mekanisme keamanan, tingkat keberhasilan adalah 95,2%, sedangkan dengan mekanisme keamanan, tingkat keberhasilannya adalah 91,5%.
Standar keberhasilan mencakup: dalam jarak 2 cm dari target, dalam sudut 23 derajat dari target, dalam waktu 10 detik.
Para peneliti juga mendemonstrasikan proses robot memasang bola lampu, termasuk pertama-tama memutar bola lampu, kemudian memindahkannya ke soket, dan akhirnya mengencangkannya serta menyalakan lampu. Namun, mekanisme keamanan tidak selalu efektif dalam setiap demonstrasi, sehingga terdapat trade-off antara akurasi mencapai tujuan dan mempertahankan genggaman yang aman pada objek. Di masa depan, para peneliti berharap dapat meningkatkan efisiensi sistem keamanan dan menciptakan pengendali tunggal untuk berbagai objek, yang pada akhirnya dapat menghasilkan tangan mekanis yang lebih lincah, mampu mengoperasikan barang-barang halus. Hasil penelitian mereka telah dipublikasikan di server preprint arXiv.
Trade-off antara Mekanisme Keamanan dan Akurasi Operasi
Perkembangan teknologi genggaman robot menghadapi tantangan antara keamanan dan akurasi operasi. Meskipun mekanisme keamanan baru dapat secara signifikan mengurangi objek yang jatuh, hal ini juga mempengaruhi akurasi tugas robot. Trade-off ini tidak jarang terjadi dalam teknologi robot, terutama dalam aplikasi yang memerlukan operasi yang presisi. Upaya para peneliti tidak hanya terfokus pada peningkatan keamanan genggaman, tetapi juga pada kemampuan untuk merancang tangan mekanis yang dapat dengan fleksibel menangani berbagai objek di masa depan, yang akan memberikan dampak penting pada kegunaan dan ruang lingkup aplikasi teknologi robot.