
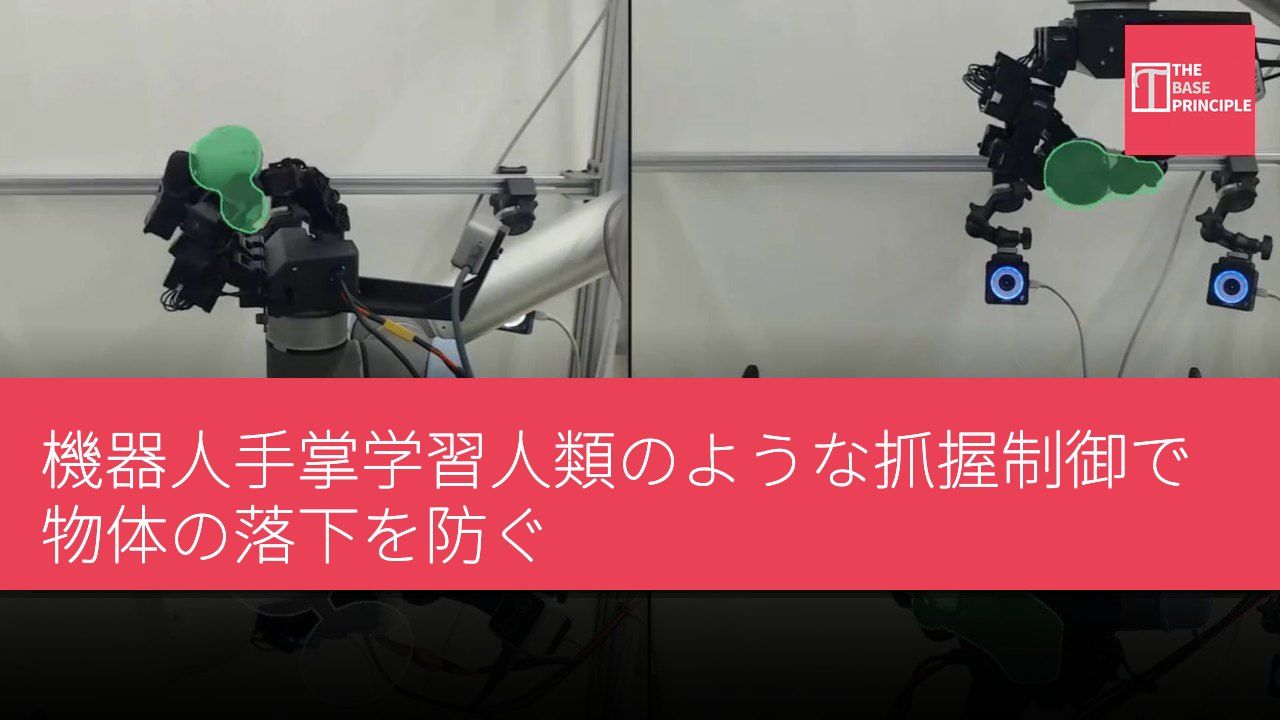
- 機器人が物体の落下を防ぐための抓握制御を学習することは技術的な課題である。
- 安全機構は物体の落下を減少させるが、機器人の精度に影響を与える。
- 研究者はシミュレーションモデルを使用して機器人の抓取行動を訓練している。
- 将来的には安全システムの効率を向上させ、多物体制御器を作成することを目指している。
機器人に物体を抓取し、回転させ、再配置することを教えることは、物体の落下を防ぐための重大な技術的課題である。人間は本能的に指の圧力を調整できるが、手のひらが下向きのときは物体が落下するリスクが非常に高い。科学者たちは現在、この問題の解決に向けて顕著な進展を遂げている。物体を回転させ、手の中のさまざまな位置に置くことができるだけでなく、機械手には物体が指から落下するのを防ぐためのソフトウェアベースの安全システムが装備されている。この研究は、カリフォルニア大学バークレー校とデイビス校のIan Chuangとその同僚によって行われた。
機器人の抓握訓練方法
この機器人はコンピュータシミュレーションを通じて訓練される。安全機構により、物体の落下数は16から4に減少したが、1,200のタスクの中で、これが機器人の特定の目標の精度にわずかな負の影響を与えた。しかし、安全設定はタスクのパフォーマンスとは独立して調整可能であり、安全な抓握の目標と物体の成功操作の間でバランスを見つけることができる。研究者たちは、16の関節を持つLEAP機械手を使用してタスクを完了し、このプロセスはすべてコンピュータシミュレーションを通じて行われ、人手によるデモは行われなかった。
シミュレーションモデルを開発するために、研究者たちは現実世界における機器人のモーターの動作を分析し、その動作をシミュレーションに組み込んだ。
訓練の初期段階では、コンピュータが数百万の抓取シナリオを生成した。抓取を促進するために、指と物体の間の摩擦は現実のシーンよりも高く設定された。機器人の性能が向上するにつれて、人工的な摩擦は減少し、よりリアルな状況を創出した。その後、機器人は物理的な世界で4つの3Dプリントされたプラスチック物体を使用してテストを行った:ナイフ、グラス、アヒル、そして電球である。各物体には別々のコントローラーが使用された。安全機構は主コントローラーとは別に訓練された。これは、物体に対する安全な抓握を維持するために機器人の動作を調整し、主要なタスクに最小限の干渉を与えることができる。
安全機構のテスト結果
この安全機構は最終目標位置に関する情報を受け取らず、目標に到達することで報酬を得ることもない。このシステムをテストするために、4,800回の実験が行われ、4つの物体と6つの手首の角度が含まれ、各テストシーケンスには50の目標が含まれた。外部のモーション追跡カメラを使用して、物体が機器人の手の中で移動する様子を測定した。物体が落下したり、引っかかったりした場合、実験は停止し、再起動された。安全機構がない場合の成功率は95.2%であり、安全機構がある場合の成功率は91.5%であった。
成功の基準には、目標から2センチ以内、目標から23度以内、10秒以内が含まれる。
研究者たちはまた、機器人が電球を取り付けるプロセスを示した。まず電球を回転させ、次にソケットに移動し、最後に締め付けてライトを点灯させる。しかし、安全機構は各デモで常に効果的であるわけではなく、目標の精度と物体に対する安全な抓握の維持の間にはトレードオフが存在する。将来的には、研究者たちは安全システムの効率を向上させ、複数の物体に対応できる単一のコントローラーを作成することを希望しており、これが最終的にはより巧妙な機械手の実現につながり、精密な物品を操作できるようになる可能性がある。彼らの研究成果はarXivのプレプリントサーバーに発表されている。
安全機構と操作精度のトレードオフ
機器人の抓握技術の発展は、安全性と操作精度の間の課題に直面している。新しい安全機構は物体の落下を大幅に減少させるが、同時に機器人のタスク精度にも影響を与える。このようなトレードオフは、特に精密な操作が求められる応用において、機器人技術では珍しくない。研究者たちの努力は、抓握の安全性を高めるだけでなく、将来的にはさまざまな物体に柔軟に対応できる機械手を設計することにあり、これが機器人技術の実用性と応用範囲に重要な影響をもたらすことになる。