
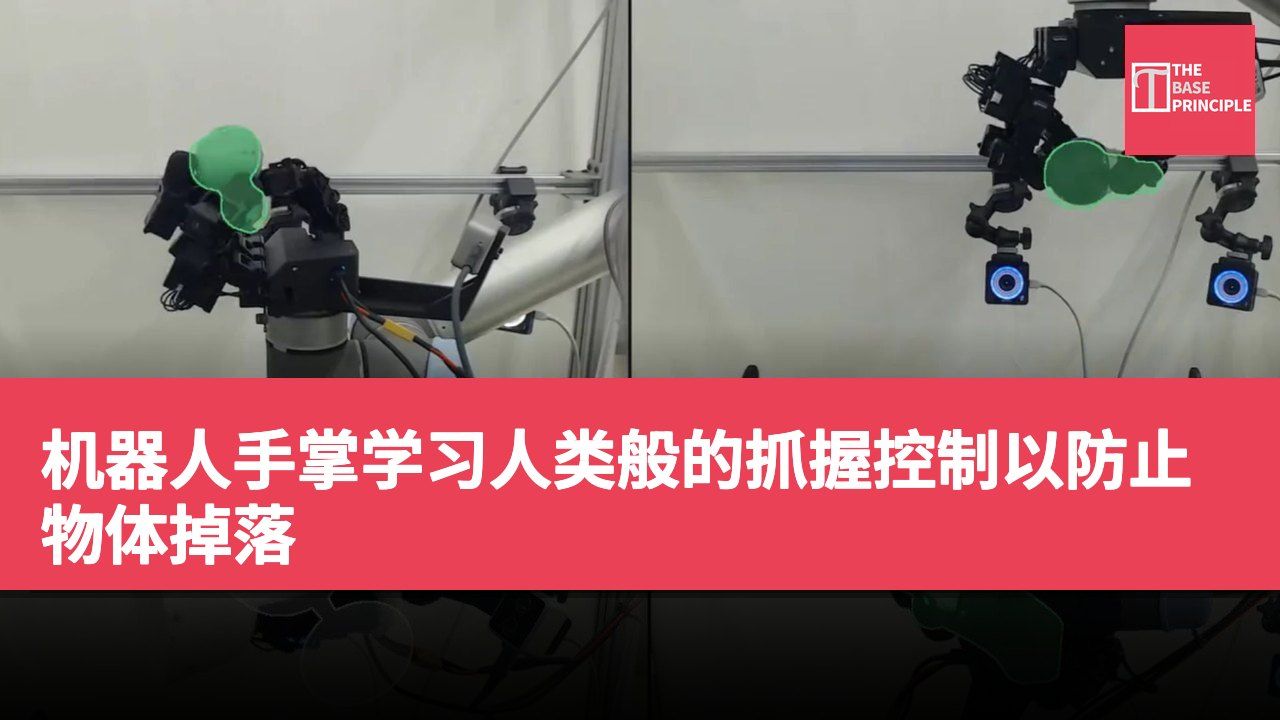
- 机器人学习抓握控制以防止物体掉落是一项技术挑战。
- 安全机制能减少物体掉落,但影响机器人准确性。
- 研究人员使用模拟模型训练机器人抓取行为。
- 未来希望提高安全系统效率,创建多物体控制器。
教导机器人抓取物体、旋转物体并重新放置以防止物体掉落仍然是一项重大技术挑战。人类能够本能地调整手指的压力,但当手心朝下时,物体掉落的风险非常高。科学家们现在在解决这个问题方面取得了显著进展。除了能够旋转物体并将其放置在手中的各种位置外,机械手还配备了一个基于软件的安全系统,以防止物体从手指中掉落。这项研究由加利福尼亚大学伯克利分校及戴维斯分校的 Ian Chuang 和同事们进行。
机器人抓握训练方法
该机器人通过电脑模拟进行训练。尽管安全机制将掉落物体的数量从 16 减少到 4,但在 1,200 项任务中,这也对机器人的某些目标的准确性产生了轻微的负面影响。然而,安全设置可以独立于任务表现进行调整,因此可以在安全抓握的目标与成功操作物体之间找到平衡。研究人员使用了一个拥有 16 个关节的 LEAP 机械手来完成任务,这一过程仅通过电脑模拟进行,并未进行任何人手示范。
为了开发模拟模型,研究人员分析了现实世界中机器人马达的行为,并将这种行为纳入模拟中。
在训练的初始阶段,计算机生成了数百万种抓取情况。为了促进抓取,手指与物体之间的摩擦设置高于现实场景。随着机器人性能的提高,人工摩擦被减少,以创造更真实的情况。然后,机器人在物理世界中使用四个 3D 打印的塑料物体进行测试:一把刀、一个酒杯、一只鸭子和一个灯泡。每个物体使用单独的控制器。安全机制与主控制器分开训练。它可以调整机器人的动作,以保持对物体的安全抓握,同时对主要任务造成最小的干扰。
安全机制的测试结果
该安全机制不接收有关最终目标位置的信息,也不会因达到目标而获得任何奖励。为了测试该系统,进行了 4,800 次实验,涉及 4 个物体和 6 个手腕角度,每个测试序列包含 50 个目标。使用外部运动追踪镜头测量物体在机器人手中的移动。当物体掉落或卡住时,实验会停止并重新启动。在没有安全机制的情况下,成功率为 95.2%,而在有安全机制的情况下,成功率为 91.5%。
成功的标准包括:在目标 2 厘米内、在目标 23 度内、在 10 秒内。
研究人员还展示了机器人安装灯泡的过程,包括首先旋转灯泡,然后将其移动到插座,最后将其拧紧并开启灯光。然而,安全机制在每个演示中并不总是有效,因此在达到目标的准确性和保持对物体的安全抓握之间存在权衡。未来,研究人员希望能够提高安全系统的效率,并为多种物体创建单一控制器,这最终可能导致更加灵巧的机械手,能够操作精细物品。他们的研究成果已在 arXiv 预印本服务器上发表。
安全机制与操作准确性的权衡
机器人抓握技术的发展面临着安全性与操作准确性之间的挑战。虽然新安全机制能显著减少物体掉落,但同时也对机器人的任务准确性造成影响。这种权衡在机器人技术中并不少见,特别是在需要精细操作的应用中。研究人员的努力不仅在于提高抓握的安全性,更在于未来能够设计出能够灵活应对多种物体的机械手,这将对机器人技术的实用性和应用范围带来重要影响。