
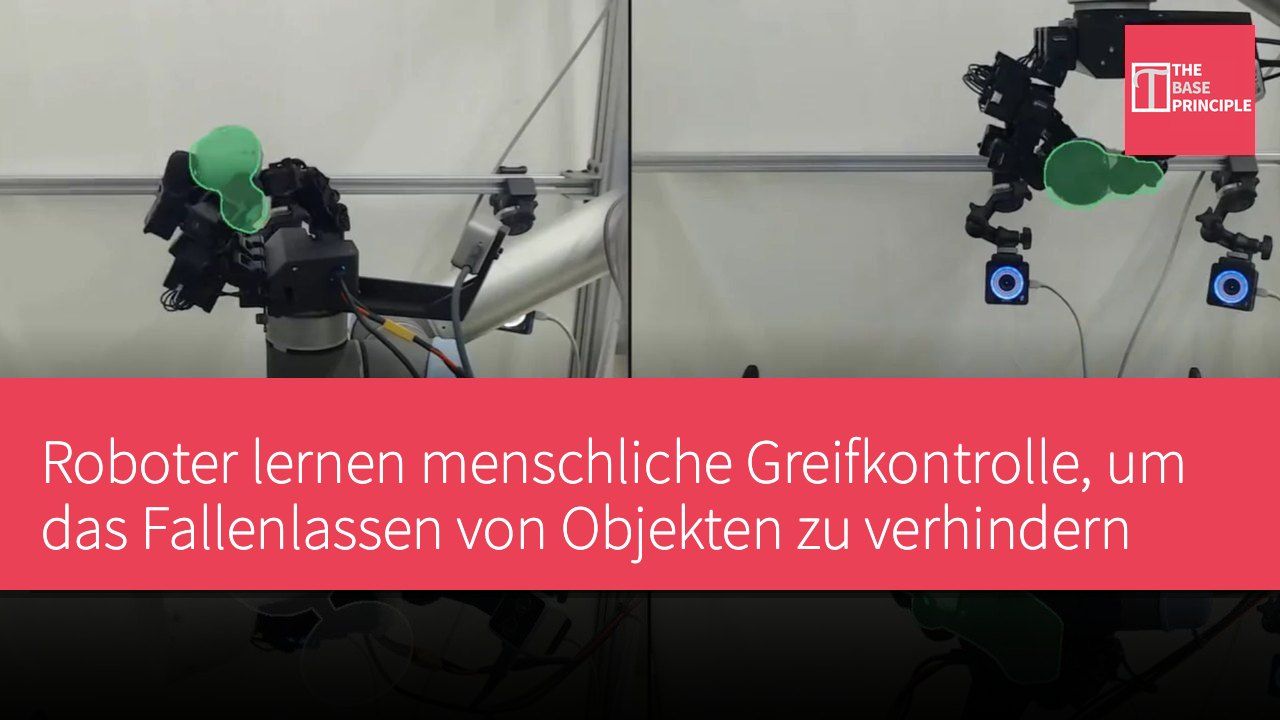
- Das Erlernen der Greifkontrolle durch Roboter, um das Fallenlassen von Objekten zu verhindern, ist eine technische Herausforderung.
- Sicherheitsmechanismen können das Fallenlassen von Objekten reduzieren, beeinträchtigen jedoch die Genauigkeit des Roboters.
- Forscher verwenden Simulationsmodelle, um das Greifverhalten von Robotern zu trainieren.
- In Zukunft wird angestrebt, die Effizienz der Sicherheitssysteme zu erhöhen und einen Mehrobjekt-Controller zu entwickeln.
Roboter das Greifen, Drehen und Umsetzen von Objekten beizubringen, um das Fallenlassen zu verhindern, bleibt eine bedeutende technische Herausforderung. Menschen können den Druck ihrer Finger instinktiv anpassen, jedoch ist das Risiko des Fallenlassens von Objekten bei einer Handfläche nach unten sehr hoch. Wissenschaftler haben nun erhebliche Fortschritte bei der Lösung dieses Problems erzielt. Neben der Fähigkeit, Objekte zu drehen und sie in verschiedenen Positionen in der Hand zu platzieren, ist die mechanische Hand auch mit einem softwarebasierten Sicherheitssystem ausgestattet, um das Fallenlassen von Objekten aus den Fingern zu verhindern. Diese Forschung wurde von Ian Chuang und Kollegen der University of California, Berkeley und Davis, durchgeführt.
Trainingsmethoden für das Roboter-Greifen
Der Roboter wird durch Computersimulationen trainiert. Obwohl Sicherheitsmechanismen die Anzahl der fallen gelassenen Objekte von 16 auf 4 reduzieren, hat dies bei 1.200 Aufgaben auch eine leichte negative Auswirkung auf die Genauigkeit bestimmter Ziele des Roboters. Die Sicherheitseinstellungen können jedoch unabhängig von der Aufgabenleistung angepasst werden, sodass ein Gleichgewicht zwischen den Zielen des sicheren Greifens und dem erfolgreichen Umgang mit Objekten gefunden werden kann. Die Forscher verwendeten eine LEAP-Hand mit 16 Gelenken, um die Aufgaben zu erfüllen, und dieser Prozess wurde ausschließlich durch Computersimulationen durchgeführt, ohne dass menschliche Demonstrationen stattfanden.
Um das Simulationsmodell zu entwickeln, analysierten die Forscher das Verhalten der Roboter-Motoren in der realen Welt und integrierten dieses Verhalten in die Simulation.
In der Anfangsphase des Trainings generierte der Computer Millionen von Greifszenarien. Um das Greifen zu erleichtern, wurde die Reibung zwischen den Fingern und den Objekten höher als in realen Szenarien eingestellt. Mit der Verbesserung der Roboterleistung wurde die künstliche Reibung verringert, um realistischere Bedingungen zu schaffen. Anschließend wurde der Roboter in der physischen Welt mit vier 3D-gedruckten Kunststoffobjekten getestet: einem Messer, einem Weinglas, einer Ente und einer Glühbirne. Jedes Objekt verwendete einen separaten Controller. Das Sicherheitssystem wurde unabhängig vom Hauptcontroller trainiert. Es kann die Bewegungen des Roboters anpassen, um ein sicheres Greifen der Objekte aufrechtzuerhalten, während es die Hauptaufgabe minimal stört.
Testergebnisse des Sicherheitssystems
Das Sicherheitssystem erhält keine Informationen über die endgültige Zielposition und erhält keine Belohnung für das Erreichen des Ziels. Um das System zu testen, wurden 4.800 Experimente durchgeführt, die 4 Objekte und 6 Handgelenkwinkel umfassten, wobei jede Testreihe 50 Ziele enthielt. Die Bewegung der Objekte in der Hand des Roboters wurde mit externen Bewegungserfassungskameras gemessen. Wenn ein Objekt fiel oder stecken blieb, wurde das Experiment gestoppt und neu gestartet. Ohne Sicherheitsmechanismus betrug die Erfolgsquote 95,2 %, während sie mit Sicherheitsmechanismus 91,5 % betrug.
Die Erfolgsstandards umfassen: innerhalb von 2 cm vom Ziel, innerhalb von 23 Grad vom Ziel, innerhalb von 10 Sekunden.
Die Forscher demonstrierten auch den Prozess, wie der Roboter eine Glühbirne installiert, indem er zunächst die Glühbirne dreht, sie dann in die Fassung bewegt und schließlich festschraubt und das Licht einschaltet. Allerdings war das Sicherheitssystem in jeder Demonstration nicht immer effektiv, sodass es einen Kompromiss zwischen der Genauigkeit des Erreichens des Ziels und dem sicheren Greifen der Objekte gibt. In Zukunft hoffen die Forscher, die Effizienz des Sicherheitssystems zu verbessern und einen einzelnen Controller für mehrere Objekte zu entwickeln, was letztendlich zu einer geschickteren mechanischen Hand führen könnte, die in der Lage ist, feine Gegenstände zu handhaben. Ihre Forschungsergebnisse wurden auf dem Preprint-Server arXiv veröffentlicht.
Der Kompromiss zwischen Sicherheitssystem und Betriebsgenaueigkeit
Die Entwicklung der Roboter-Greiftechnik steht vor der Herausforderung, Sicherheit und Betriebsgenaueigkeit in Einklang zu bringen. Obwohl das neue Sicherheitssystem das Fallenlassen von Objekten erheblich reduzieren kann, hat es gleichzeitig Auswirkungen auf die Genauigkeit der Aufgaben des Roboters. Dieser Kompromiss ist in der Robotik nicht ungewöhnlich, insbesondere in Anwendungen, die präzise Handhabung erfordern. Die Bemühungen der Forscher zielen nicht nur darauf ab, die Sicherheit des Greifens zu erhöhen, sondern auch darauf, in Zukunft mechanische Hände zu entwerfen, die flexibel mit verschiedenen Objekten umgehen können, was erhebliche Auswirkungen auf die Praktikabilität und Anwendungsbreite der Robotik haben wird.