- 新技術使微型無人機能在無視覺環境中導航。
- 微型無人機使用人工鬚鬚提供觸覺導航反饋。
- 這項技術可應用於救援和工業檢查等多個領域。
- 鬚鬚無人機能在黑暗中繪製環境地圖,找到出口。
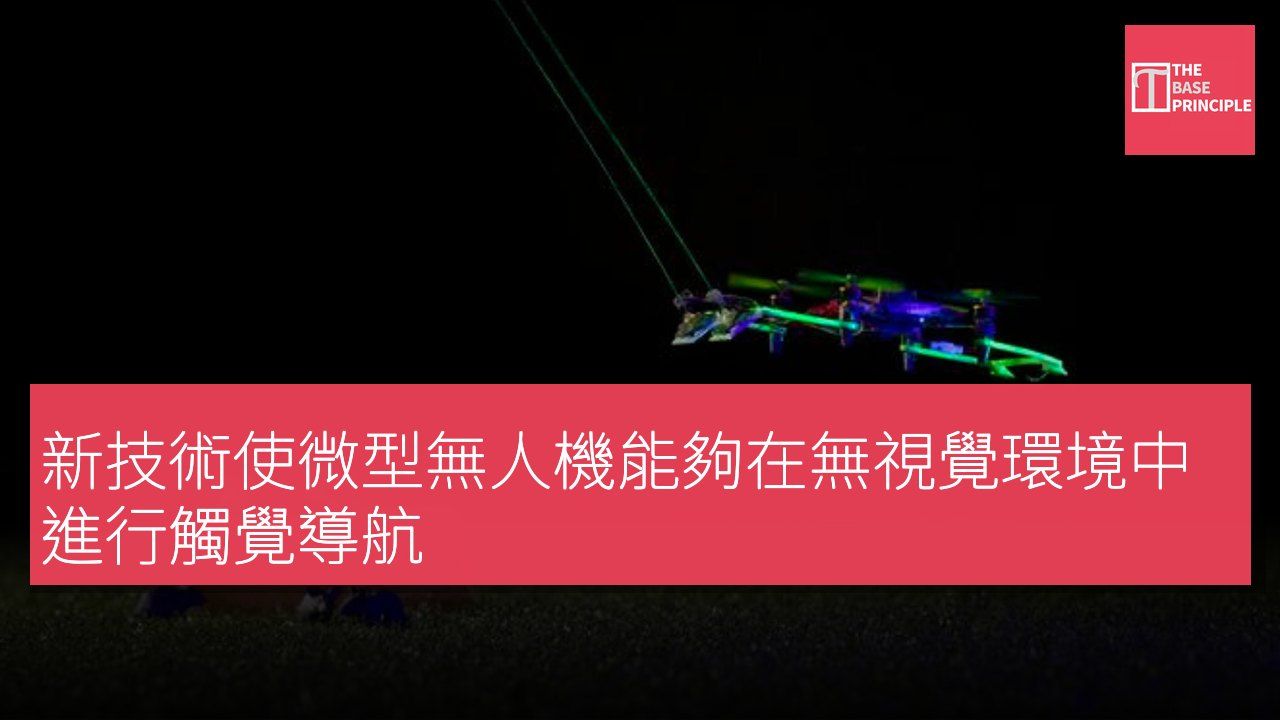
一項新技術解決了機器人學中一個最大的挑戰:如何讓微型超輕型無人機在幾乎失去視覺的情況下導航。研究人員從在黑暗的地下洞穴中穿梭的囓齒動物獲得靈感,開發了一種基於鬚鬚的觸覺框架,使無人機能夠在複雜空間中感知方向。安裝在微型無人機前端的兩根受啟發的人工鬚鬚提供實時反饋,當無人機觸碰到周圍環境時,能夠感知其位置。這種緊湊的設置將觸覺導航直接應用於輕型飛行機器人,取代了先前使用機械手臂或碰撞器的系統。
德爾夫特科技大學的空中物理互動與機器人智慧副教授 Salua Hamaza 解釋道:「我們的目標是為無人機提供豐富的觸覺感知——不是用於空中操作,而是為了一種嶄新的觸覺導航概念:使用觸覺探索和穿越未知。」
鬚鬚導航的靈感來源
鬚鬚無人機的興起,老鼠和老鼠依賴其鬚鬚(或稱振動鬚)作為高精度的觸覺導航系統,在黑暗中替代視覺。每根鬚鬚的根部擁有敏感的神經末梢,能夠在觸碰表面時檢測到微小的偏移、振動和壓力變化。囓齒動物能夠測量狹窄空間,感知附近的牆壁,並通過快速擺動鬚鬚來繪製周圍環境的地圖。這使它們能夠在狹小、漆黑的區域中快速穿梭而不會碰撞到物體。受到這一自然技術的啟發,該項發展針對空中機器人學中的一個基本挑戰。
重於 100 克的飛行機器人無法攜帶沉重的 LiDAR 系統或能量消耗大的處理器。這些微型無人機通常在能見度低的危機區域墜毀,因為灰塵、煙霧或漆黑使鏡頭失去作用。觸覺改變了一切。
輕量化觸覺感知系統
研究人員通過將一對靈活的人工鬚鬚安裝在無人機的前方,創建了一個主動的實時感知系統。特別是,開發出一種快速、輕量的觸覺感知系統,使無人機不依賴視覺進行導航。每根鬚鬚的根部設有三個微型壓力傳感器。當鬚鬚彎曲觸及表面時,這些傳感器能夠測量微小的壓力變化,迅速計算出接觸的深度和位置。最具挑戰性的不僅僅是感知牆壁,還包括過濾掉無人機自身的噪音。螺旋槳的氣流產生了一陣噪音、空氣扭曲和漂移。
為瞭解決這一問題,德爾夫特團隊設計了一個輕量的處理管道,僅需 34KB 的記憶體即可運行。該算法持續剔除無人機自產的湍流,留下清晰的毫米級深度數據。德爾夫特科技大學的 Chaoxiang Ye 表示:「我們希望展示,觸覺不必以大小或計算能力為代價。」
未來應用潛力
在飛行測試中,這款微型無人機在漆黑的環境中導航,繪製未知的房間佈局,沿著表面輪廓行駛,並在沒有任何視覺提示的情況下找到出口。用靈活的鬚鬚取代笨重的鏡頭,使自主搜索與救援機器人變得更小、更輕、更智能。未來,這些配備鬚鬚的微型無人機可能在幾個要求高的領域提供優勢。例如,這些機器可以在地震或火災救援中進入倒塌、煙霧彌漫的建築,因為此時視覺和熱成像鏡頭變得無法使用。
工業操作員可以部署它們檢查狹窄的管道、通風井、下水道和地下礦井中的結構缺陷。這項技術也非常適合太空探索,以便在無法照射到陽光的黑暗月球坑和火星熔岩管中導航。本研究已發表於《自然通訊》期刊。
微型無人機技術的突破與應用前景
這項技術的突破在於將觸覺導航應用於微型無人機,解決了在低能見度環境中的導航問題。傳統上,無人機依賴視覺系統進行導航,但在某些情況下,如煙霧或黑暗中,這些系統無法正常運作。透過模仿囓齒動物的觸覺感知,這些微型無人機能夠在複雜環境中高效運行,並在救援、檢查和太空探索等領域展現出廣泛的應用潛力。