- 新技術により、マイクロ無人機は視覚のない環境でナビゲーションできる。
- マイクロ無人機は人工ヒゲを用いて触覚ナビゲーションのフィードバックを得る。
- この技術は救助活動や産業点検など、複数の分野に応用可能である。
- ヒゲ付き無人機は暗闇でも環境地図を作成し、脱出口を見つけられる。
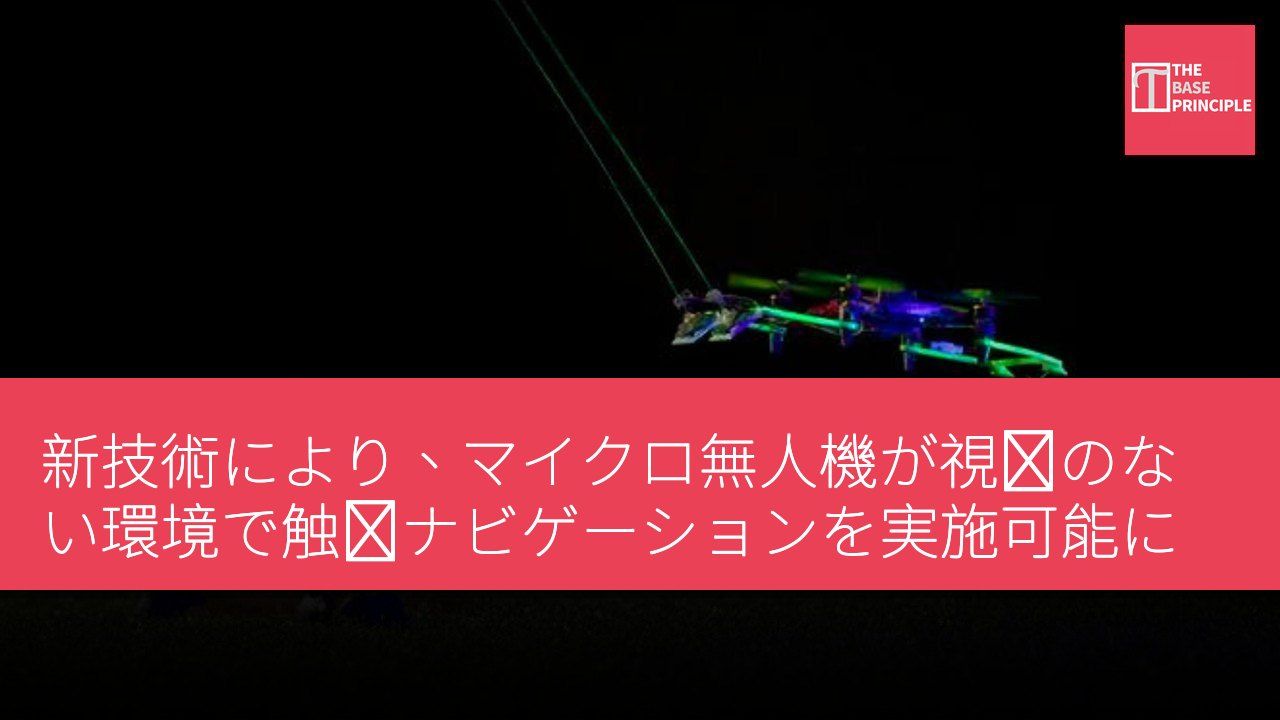
新たな技術が、ロボット工学における最大の課題の一つを解決した。それは、視覚をほぼ失った状態でも、マイクロ超軽量無人機をどのようにナビゲーションさせるかという点である。研究者は、暗闇の地下洞窟を駆け回る齧歯類からインスピレーションを得て、ヒゲベースの触覚フレームワークを開発し、無人機が複雑な空間で方向を感知できるようにした。マイクロ無人機の前方に取り付けられた2本的人工ヒゲがリアルタイムのフィードバックを提供し、無人機が周囲の環境に接触した際、その位置を知覚できる。このコンパクトな構成により、触覚ナビゲーションが軽量な飛行ロボットに直接応用され、これまでに機械式アームやバンパーを使用していたシステムに取って代わる。
デルフト工科大学のAerial Physical Interaction and Robotic Intelligence担当准教授であるSalua Hamaza氏は次のように説明する。「私たちの目標は、無人機に豊富な触覚感知能力を提供することです。空中マニピュレーションのためではなく、触覚による探索と未知空間の移動というまったく新しい触覚ナビゲーションのコンセプトのためにです」
ヒゲナビゲーションのインスピレーション源
ヒゲ付き無人機の台頭により、ネズミやマウスがヒゲ(振動毛としても知られる)を高精度な触覚ナビゲーションシステムとして依存し、暗闇で視覚の代わりとしていることが明らかになった。各ヒゲの根元には敏感な神経終末があり、表面に触れた際に微細な変位、振動、圧力変化を検出する。齧歯類は狭い空間の寸法を測り、近くの壁を感知し、ヒゲを素早く左右に振ることで周囲の環境の地図を作成する。これにより、暗く狭いエリアをぶつかることなく高速で移動できる。この自然の技術に着想を得て、今回の開発は空中ロボット工学における基本的な課題に取り組んだ。
100グラム未満の飛行ロボットは、重いLiDARシステムや消費電力の大きいプロセッサを搭載できない。これらのマイクロ無人機は、しばしば視界の悪い危機的な領域で墜落する。埃、煙、あるいは完全な暗闇がカメラを機能不全に陥れるためである。触覚はその状況を大きく変える。
軽量触覚センシングシステム
研究者らは、柔軟性のある人工ヒゲのペアを無人機の前方に取り付けることで、能動的なリアルタイムセンシングシステムを構築した。特に、高速かつ軽量な触覚センシングシステムが開発され、無人機は視覚に依存せずにナビゲーションできるようになる。各ヒゲの根元には3つの小型圧力センサーが備えられている。ヒゲが曲がって表面に接触すると、これらのセンサーが微細な圧力変化を測定し、接触の深さと位置を迅速に計算する。最も課題なのは、壁を知覚するだけでなく、無人機自身のノイズを除去することである。プロペラからの気流が騒音、空気の乱れ、ドリフトを生み出す。
この問題に対処するため、デルフトの研究チームはわずか34KBのメモリで動作する軽量処理パイプラインを設計した。このアルゴリズムは、無人機が自ら生み出す乱流を継続的に除去し、ミリメートル単位の鮮明な深度データだけを残す。デルフト工科大学のChaoxiang Ye氏は次のように述べる。「私たちは、触覚がサイズや計算能力を犠牲にしなければならないわけではないということを示したいと考えています」
将来の可能性を秘めた応用
飛行テストにおいて、このマイクロ無人機は完全な暗闇の中をナビゲーションし、未知の部屋のレイアウトをマッピングし、壁面に沿って走行し、視覚的な手がかりなしに出口を見つけた。柔軟性のあるヒゲでかさばるカメラを置き換えることで、自律的な捜索救助ロボットをより小型・軽量・スマートにできる。将来的には、これらのヒゲを備えたマイクロ無人機は、過酷な条件下でいくつかの分野において優位性を提供する可能性がある。例えば、地震や火災の救助活動で、視覚および熱画像カメラが使用不能となる中倒壊したや煙が充満した建物に進入できる。
産業オペレーターは、狭い配管、通気口、下水道、地下鉱山の構造的欠陥を点検するためにこれらを展開できる。この技術はまた、太陽光が届かない暗い月のクレーターや火星の溶岩洞窟でのナビゲーションのため、宇宙探査にも非常に適している。本研究は『Nature Communications』誌に掲載された。
マイクロ無人機技術のブレークスルーと応用の展望
この技術のブレークスルーは、触覚ナビゲーションをマイクロ無人機に適用し、低視認性環境でのナビゲーション問題を解決した点にある。従来、無人機はナビゲーションに視覚システムに依存していたが、煙や暗闇など特定の状況下ではこれらのシステムが正常に機能しない。齧歯類の触覚感知を模倣することで、これらのマイクロ無人機は複雑な環境で効率的に動作し、救助、点検、宇宙探査などの分野で幅広い応用の可能性を示す。