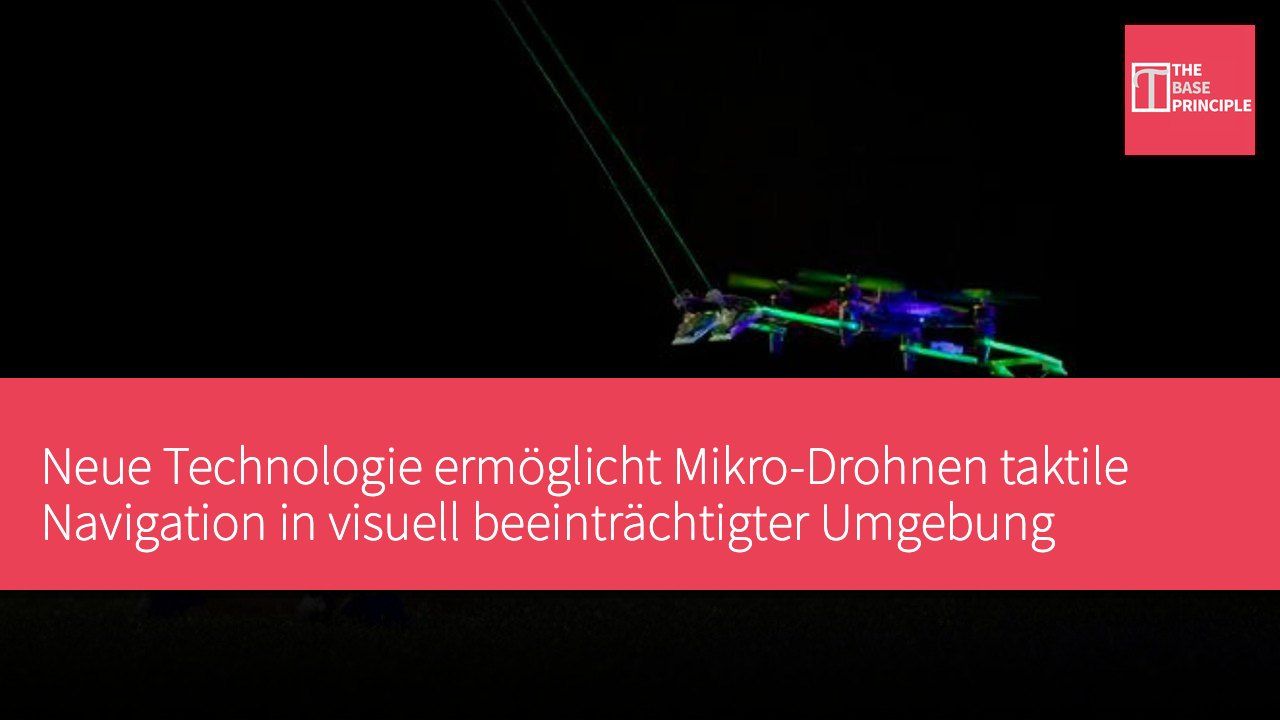
- Eine neue Technologie ermöglicht Mikro-Drohnen die Navigation in visuell beeinträchtigter Umgebung.
- Mikro-Drohnen nutzen künstliche Schnurrhaare für taktile Navigationsrückmeldung.
- Die Technologie lässt sich in zahlreichen Bereichen einsetzen, etwa bei Rettungseinsätzen und industriellen Inspektionen.
- Schnurrhaar-Drohnen können in Dunkelheit Umgebungskarten erstellen und Ausgänge finden.
Eine neue Technologie löst eine der größten Herausforderungen der Robotik: Wie können mikro-leichte Drohnen navigieren, wenn sie kaum über Sicht verfügen? Inspiriert von Nagetieren, die durch dunkle unterirdische Höhlen huschen, haben Forschende ein auf Schnurrhaaren basierendes taktiles Konzept entwickelt, das es Drohnen ermöglicht, die Orientierung in komplexen Räumen zu erfassen. Zwei von der Natur inspirierte künstliche Schnurrhaare an der Vorderseite der Mikro-Drohne liefern Echtzeit-Rückmeldungen und erfassen deren Position, sobald die Drohne ihre Umgebung berührt. Dieser kompakte Aufbau bringt taktile Navigation direkt zu leichten Flugrobotern und ersetzt frühere Systeme, die mit mechanischen Armen oder Stoßkörpern arbeiteten.
Salua Hamaza, außerordentliche Professorin für Airborne Physical Interaction and Robotic Intelligence an der TU Delft, erläutert: „Unser Ziel ist es, Drohnen eine reichhaltige taktile Wahrnehmung zu verleihen – nicht für Luftmanipulation, sondern für ein völlig neues Konzept taktiler Navigation: die Nutzung des Tastsinns, um das Unbekannte zu erkunden und zu durchqueren."
Inspirationsquelle für die Schnurrhaar-Navigation
Der Aufstieg der Schnurrhaar-Drohne ist inspiriert von Mäusen und Ratten, die ihre Schnurrhaare (auch Vibrissen genannt) als hochpräzises taktiles Navigationssystem nutzen und damit in Dunkelheit die Sehkraft ersetzen. An der Basis jedes einzelnen Schnurrhaars sitzen empfindliche Nervenenden, die bei Berührung einer Oberfläche winzige Auslenkungen, Vibrationen und Druckveränderungen registrieren können. Nagetiere können enge Räume ausmessen, nahegelegene Wände wahrnehmen und durch schnelles Hin- und Herbewegen der Schnurrhaare eine Karte ihrer Umgebung zeichnen. So bewegen sie sich rasch durch enge, stockfinstere Bereiche, ohne anzustoßen. Inspiriert von dieser natürlichen Lösung, greift die Entwicklung eine grundlegende Herausforderung der Luftrobotik auf.
Flugroboter mit einem Gewicht von unter 100 Gramm können keine schweren LiDAR-Systeme oder energiehungrigen Prozessoren mitführen. Solche Mikro-Drohnen stürzen in schlecht einsehbaren Krisengebieten häufig ab, weil Staub, Rauch oder völlige Dunkelheit die Kameras unbrauchbar machen. Der Tastsinn ändert alles.
Leichtgewichtiges taktiles Wahrnehmungssystem
Die Forschenden entwickelten ein aktives Echtzeit-Wahrnehmungssystem, indem sie ein Paar flexibler künstlicher Schnurrhaare an der Vorderseite der Drohne anbrachten. Insbesondere entstand ein schnelles, leichtgewichtiges taktiles Wahrnehmungssystem, das es der Drohne ermöglicht, unabhängig von visuellen Informationen zu navigieren. An der Basis jedes Schnurrhaars sitzen drei mikroskopisch kleine Drucksensoren. Wenn sich das Schnurrhaar biegt und eine Oberfläche berührt, können diese Sensoren feinste Druckveränderungen messen und rasch die Tiefe und Position der Berührung berechnen. Die größte Herausforderung besteht nicht nur darin, Wände zu erkennen, sondern auch darin, den Eigenlärm der Drohne herauszufiltern. Der Luftstrom der Propeller erzeugt eine ständige Geräuschkulisse, Luftverzerrungen und Drift.
Um dieses Problem zu lösen, entwickelte das Team aus Delft eine schlanke Verarbeitungs-Pipeline, die mit lediglich 34 KB Speicher auskommt. Der Algorithmus filtert kontinuierlich die von der Drohne selbst erzeugten Turbulenzen heraus und liefert saubere Tiefendaten im Millimeterbereich. Chaoxiang Ye von der TU Delft erklärt: „Wir wollten zeigen, dass taktile Wahrnehmung nicht auf Kosten von Größe oder Rechenleistung gehen muss."
Zukünftiges Anwendungspotenzial
In Flugtests navigierte die Mikro-Drohne durch völlige Dunkelheit, kartierte unbekannte Raumgrundrisse, folgte Oberflächenkonturen und fand ohne jeden visuellen Anhaltspunkt den Ausgang. Der Ersatz sperriger Kameras durch flexible Schnurrhaare macht autonome Such- und Rettungsroboter kleiner, leichter und intelligenter. In Zukunft könnten solche schnurrhaargesteuerten Mikro-Drohnen in mehreren anspruchsvollen Bereichen Vorteile bieten. Beispielsweise könnten sie bei Erdbeben- oder Brandrettungen in eingestürzte, verrauchte Gebäude vordringen, in denen visuelle und thermische Kameras versagen.
Industrielle Betreiber könnten sie einsetzen, um strukturelle Mängel in engen Rohren, Lüftungsschächten, Abwasserkanälen und Untertagebergwerken zu inspizieren. Auch für die Weltraumforschung eignet sich die Technologie hervorragend, um in dauerhaft dunklen Mondkratern und Mars-Lavaröhren zu navigieren. Die Studie wurde im Fachjournal Nature Communications veröffentlicht.
Durchbruch und Anwendungsperspektiven der Mikro-Drohnen-Technologie
Der Durchbruch dieser Technologie liegt darin, taktile Navigation auf Mikro-Drohnen zu übertragen und damit das Navigationsproblem in Umgebungen mit geringer Sicht zu lösen. Herkömmlicherweise verlassen sich Drohnen auf visuelle Systeme zur Navigation, doch in bestimmten Situationen wie bei Rauch oder Dunkelheit funktionieren diese Systeme nicht zuverlässig. Durch die Nachahmung der taktilen Wahrnehmung von Nagetieren können diese Mikro-Drohnen in komplexen Umgebungen effizient agieren und zeigen breites Anwendungspotenzial in Bereichen wie Rettung, Inspektion und Weltraumforschung.