- 新技术使微型无人机能在无视觉环境中导航。
- 微型无人机使用人工胡须提供触觉导航反馈。
- 这项技术可应用于救援和工业检查等多个领域。
- 胡须无人机能在黑暗中绘制环境地图,找到出口。
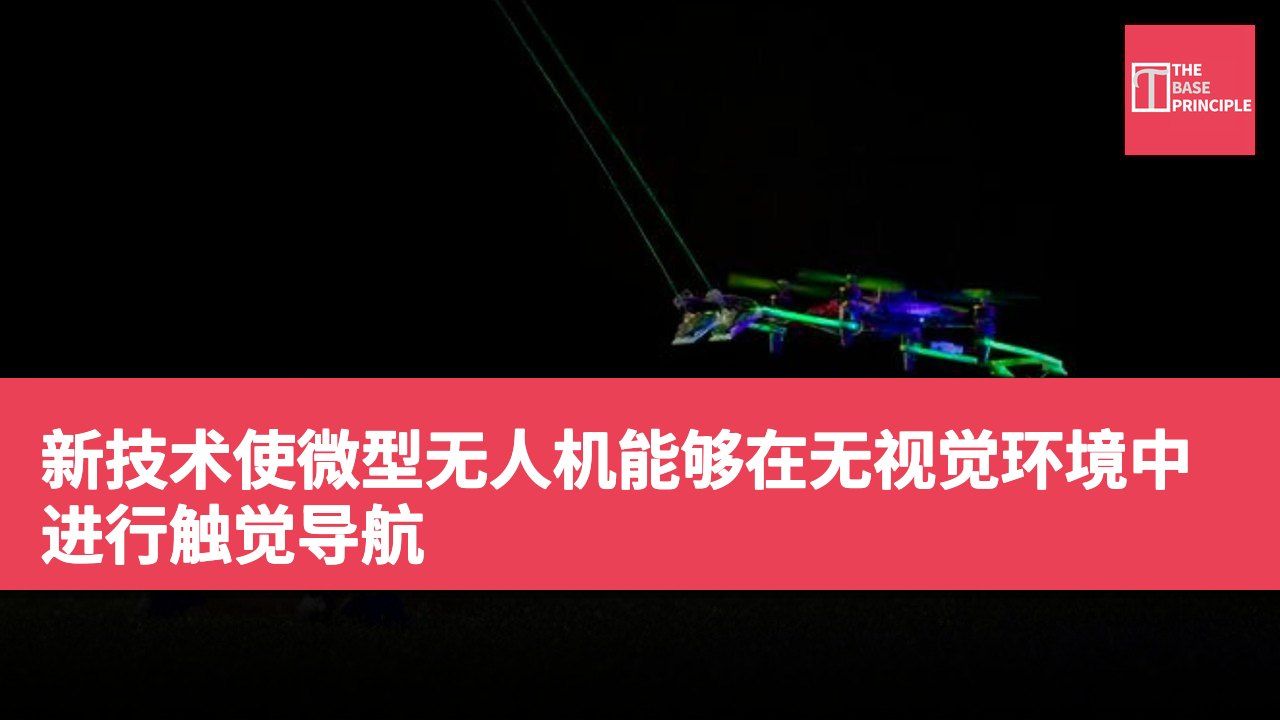
一项新技术解决了机器人学中一个最大的挑战:如何让微型超轻型无人机在几乎失去视觉的情况下导航。研究人员从在黑暗的地下洞穴中穿梭的啮齿动物获得灵感,开发了一种基于胡须的触觉框架,使无人机能够在复杂空间中感知方向。安装在微型无人机前端的两根受启发的人工胡须提供实时反馈,当无人机触碰到周围环境时,能够感知其位置。这种紧凑的设置将触觉导航直接应用于轻型飞行机器人,取代了先前使用机械手臂或碰撞器的系统。
代尔夫特科技大学的空中物理互动与机器人智慧副教授 Salua Hamaza 解释道:“我们的目标是为无人机提供丰富的触觉感知——不是用于空中操作,而是为了一种崭新的触觉导航概念:使用触觉探索和穿越未知。”
胡须导航的灵感来源
胡须无人机的兴起,老鼠和老鼠依赖其胡须(或称振动须)作为高精度的触觉导航系统,在黑暗中替代视觉。每根胡须的根部拥有敏感的神经末梢,能够在触碰表面时检测到微小的偏移、振动和压力变化。啮齿动物能够测量狭窄空间,感知附近的墙壁,并通过快速摆动胡须来绘制周围环境的地图。这使它们能够在狭小、漆黑的区域中快速穿梭而不会碰撞到物体。受到这一自然技术的启发,该项发展针对空中机器人学中的一个基本挑战。
重于 100 克的飞行机器人无法携带沉重的 LiDAR 系统或能量消耗大的处理器。这些微型无人机通常在能见度低的危机区域坠毁,因为灰尘、烟雾或漆黑使镜头失去作用。触觉改变了一切。
轻量化触觉感知系统
研究人员通过将一对灵活的人工胡须安装在无人机的前方,创建了一个主动的实时感知系统。特别是,开发出一种快速、轻量的触觉感知系统,使无人机不依赖视觉进行导航。每根胡须的根部设有三个微型压力传感器。当胡须弯曲触及表面时,这些传感器能够测量微小的压力变化,迅速计算出接触的深度和位置。最具挑战性的不仅仅是感知墙壁,还包括过滤掉无人机自身的噪音。螺旋桨的气流产生了一阵噪音、空气扭曲和漂移。
为了解决这一问题,代尔夫特团队设计了一个轻量的处理管道,仅需 34KB 的内存即可运行。该算法持续剔除无人机自产的湍流,留下清晰的毫米级深度数据。代尔夫特科技大学的 Chaoxiang Ye 表示:“我们希望展示,触觉不必以大小或计算能力为代价。”
未来应用潜力
在飞行测试中,这款微型无人机在漆黑的环境中导航,绘制未知的房间布局,沿着表面轮廓行驶,并在没有任何视觉提示的情况下找到出口。用灵活的胡须取代笨重的镜头,使自主搜索与救援机器人变得更小、更轻、更智能。未来,这些配备胡须的微型无人机可能在几个要求高的领域提供优势。例如,这些机器可以在地震或火灾救援中进入倒塌、烟雾弥漫的建筑,因为此时视觉和热成像镜头变得无法使用。
工业操作员可以部署它们检查狭窄的管道、通风井、下水道和地下矿井中的结构缺陷。这项技术也非常适合太空探索,以便在无法照射到阳光的黑暗月球坑和火星熔岩管中导航。本研究已发表于《自然通讯》期刊。
微型无人机技术的突破与应用前景
这项技术的突破在于将触觉导航应用于微型无人机,解决了在低能见度环境中的导航问题。传统上,无人机依赖视觉系统进行导航,但在某些情况下,如烟雾或黑暗中,这些系统无法正常运作。通过模仿啮齿动物的触觉感知,这些微型无人机能够在复杂环境中高效运行,并在救援、检查和太空探索等领域展现出广泛的应用潜力。