
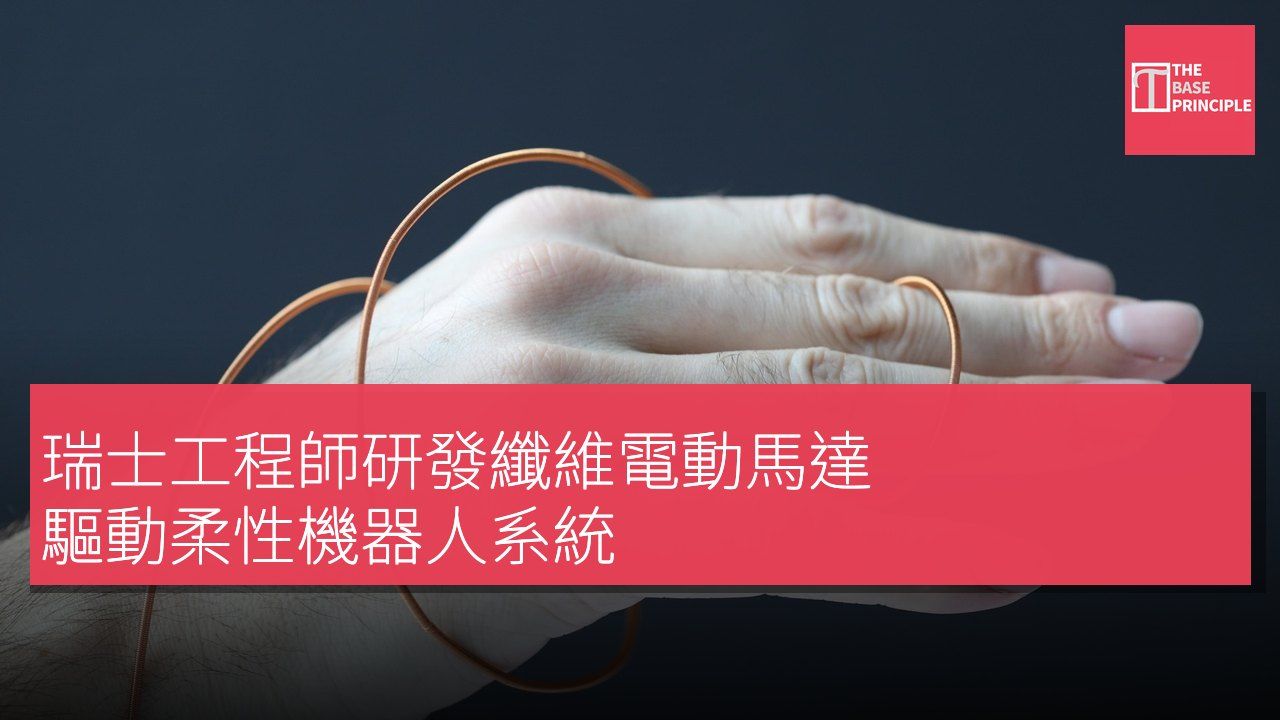
- FiberMotor 是首個纖維格式的滑動馬達,能驅動柔性機器人。
- 該裝置無需齒輪或傳動裝置,具有反向驅動能力。
- 研究人員計劃將 FiberMotor 應用於可穿戴輔助裝置。
- 初創公司 Elecsyor 將專注於商業化這項技術。
瑞士洛桑聯邦理工學院(EPFL)的工程師們成功研發出一款名為 FiberMotor 的柔性馬達,其外觀類似於細線,能夠產生足以驅動柔性機器人系統的力量,並且運行時保持靜音及雙向運動。該裝置直徑介於 1 至 3 毫米(0.04 至 0.12 吋)之間,能夠將電能直接轉換為運動。相關研究《纖維格式柔性線性靜電馬達》已發表於《先進材料》期刊上。
FiberMotor 的構造由兩根同心的中空纖維組成。每根纖維周圍緊密纏繞著僅比人類頭髮稍厚的絕緣銅線電極。當施加電壓時,靜電力會反覆將纖維拉至對齊位置,使內部纖維在外部纖維內滑動,類似於望遠鏡的原理。EPFL 軟性傳感器實驗室負責人赫伯特·謝(Herbert Shea)表示:「我們的 FiberMotor 是首個纖維格式的滑動馬達,能夠產生足夠的力量來驅動柔性機器人應用裝置,同時保持靜音、柔性及雙向運動。」
FiberMotor 的創新設計
日常活動如舉起、推動和拉動都依賴於線性運動,而非旋轉運動。研究人員表示,重現線性運動一直是可穿戴機器人領域的一項長期挑戰,因為能夠驅動線性運動的馬達通常需要剛性齒輪、傳動裝置及其他笨重部件。雖然所謂的人工肌肉存在,但其運動範圍受限於材料的拉伸、收縮或彎曲能力。相比之下,FiberMotor 的運動範圍僅受其纖維長度的限制。由於無需齒輪或傳動裝置,該裝置具有反向驅動的能力,意味著反向力量可以安全地驅動它。
如果穿戴者意外移動或逆著驅動方向運動,纖維會彼此滑動,而非鎖定,這使其相較於傳統馬達能更自然地與人體運動協作。
在實驗室演示中,單個 FiberMotor 支持的靜態負載約為 75 克(2.6 盎司)。四個馬達結合在一起產生的力量則足以舉起一塊 46 克(1.6 盎司)的巧克力棒,並且能夠彎曲一根由肌腱驅動的機器手指。團隊還將該馬達整合至一款設計合適膝蓋的原型服裝中。由於馬達輕薄,研究人員設想將其分佈在智能紡織品中,而非集中力量於單一剛性單元。
未來應用與商業化計劃
這項研究建立在實驗室於 2023 年首次推出的全球首款纖維格式泵浦技術上,該泵浦可以縫入智能紡織品中,以循環流體進行熱調節及觸覺反饋。接下來,研究人員將專注於提升 FiberMotor 的性能和耐用性,並使用主要由絕緣體構成的更薄電極以及優化材料。他們還計劃整合關於穿戴者位置和運動的反饋數據,以便馬達能迅速適應穿戴者的意圖。最終,團隊希望將這種力量與靈活性的結合應用於可穿戴輔助裝置,如用於行動的柔性外骨骼、虛擬實境的可穿戴觸覺系統及輕量級義肢。
第一作者西爾萬·沙勒(Sylvain Schaller)已成立初創公司 Elecsyor,旨在商業化這項技術。該研究由瑞士國家科學基金會及諾和諾德基金會資助。
FiberMotor 對可穿戴技術的影響
FiberMotor 的研發標誌著可穿戴機器人技術的一大進步,其靜音和反向驅動能力使其能更自然地與人體協作,解決了傳統馬達的局限性。這項技術不僅能提升日常活動的便利性,還有潛力應用於行動輔助裝置和虛擬實境系統。隨著初創公司 Elecsyor 的成立,商業化進程將加速,未來可能改變人們對可穿戴技術的認知與使用方式。