
- FiberMotor は初の繊維形式のスライドモーターであり、柔性ロボットを駆動できる。
- このデバイスはギアや伝動装置を必要とせず、逆駆動能力を持つ。
- 研究者たちは FiberMotor をウェアラブル支援デバイスに応用する計画だ。
- スタートアップ企業 Elecsyor がこの技術の商業化に注力する。
スイス連邦工科大学ローザンヌ校(EPFL)のエンジニアたちが、FiberMotor と名付けられた柔性モーターの開発に成功した。その外観は細線に似ており、柔性ロボットシステムを駆動するのに十分な力を発生し、動作時は静音かつ双方向運動を維持する。このデバイスの直径は 1 〜 3 ミリメートル(0.04 〜 0.12 インチ)で、電気エネルギーを直接運動に変換できる。関連研究「繊維形式柔性線形静電モーター」が『Advanced Materials』誌に掲載された。
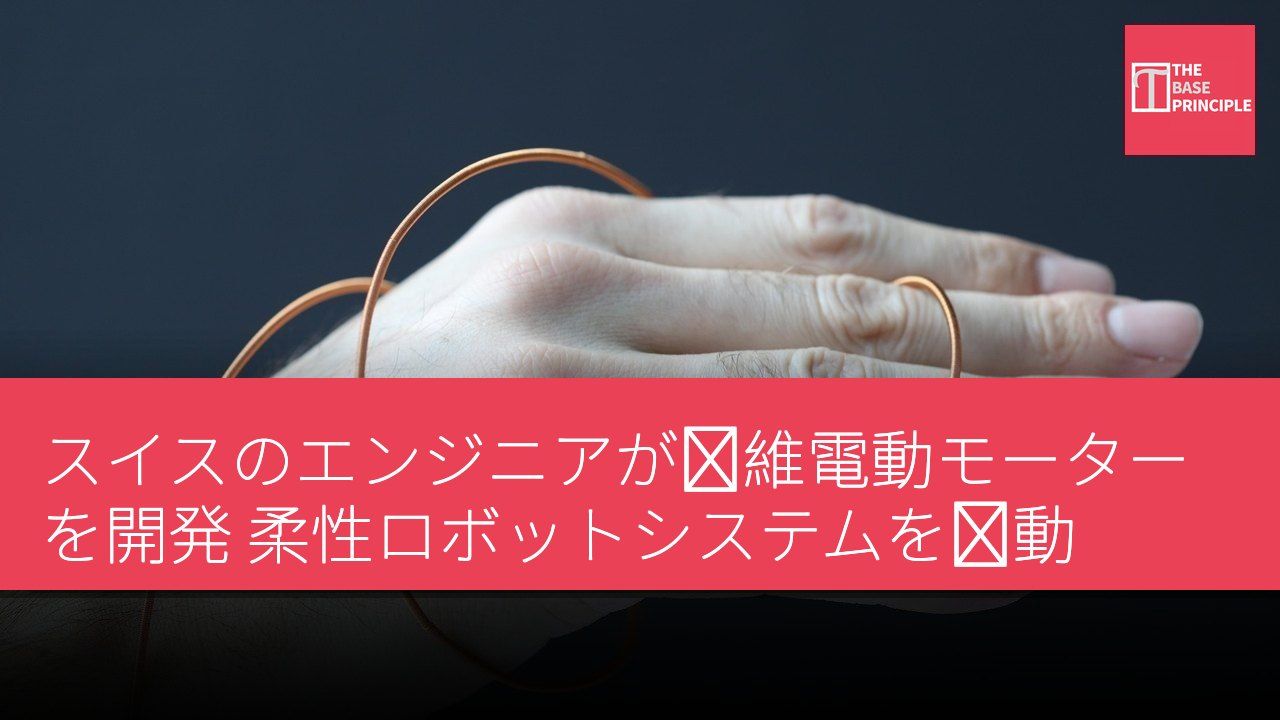
FiberMotor の構造は、2 本の同心の中空繊維で構成される。各繊維の周囲には、人間の髪の毛よりわずかに太い絶縁銅線電極が密に巻かれている。電圧を印加すると、静電力が繰り返し繊維を整列位置に引き寄せ、内部の繊維が外部の繊維内を滑動する。これは望遠鏡の原理に似ている。EPFL 柔性センサー研究所所長のヘルベルト・シェー(Herbert Shea)氏は、「われわれの FiberMotor は、柔性ロボット応用デバイスを駆動するのに十分な力を発生しつつ、静音性、柔軟性、双方向運動を維持する、初の繊維形式スライドモーターである」と述べている。
FiberMotor の革新的設計
持ち上げ、押す、引くといった日常動作はすべて回転運動ではなく直線運動に依存している。研究者たちによれば、直線運動の再現はウェアラブルロボット分野における長年の課題だった。直線運動を駆動するモーターには通常、剛性ギア、伝動装置、その他のかさばる部品が必要とされるためだ。いわゆる人工筋肉も存在するが、その可動範囲は材料の伸縮や曲げ能力によって制限される。対照的に、FiberMotor の可動範囲はその繊維の長さによってのみ制限される。ギアや伝動装置を必要としないため、このデバイスは逆駆動能力を備え、逆方向の力で安全に駆動できることを意味する。
装着者が不意に動いたり、駆動方向と逆方向に動いたりした場合、繊維同士が滑り合うだけでロックされないため、従来のモーターと比べて人体の動きとより自然に協調できる。
実験室でのデモンストレーションでは、単体の FiberMotor が支持する静荷重は約 75 グラム(2.6 オンス)だった。4 つのモーターを組み合わせると、46 グラム(1.6 オンス)のチョコレートバーを持ち上げたり、腱駆動のロボット指を曲げたりするのに十分な力を発生した。チームはこのモーターを膝にフィットするよう設計された試作衣服にも統合した。モーターが軽薄であるため、研究者たちはそれを単一の剛性ユニットに力を集中させるのではなく、スマートテキスタイル全体に分散配置することを構想している。
今後の応用と商業化計画
この研究は、同研究室が 2023 年に発表した世界初の繊維形式ポンプ技術に基づいている。このポンプはスマートテキスタイルに縫い込まれ、流体を循環させて熱調節と触覚フィードバックを行うものだ。次に研究者たちは、主に絶縁体で構成されるより薄い電極と最適化された材料を用いて、FiberMotor の性能と耐久性の向上に注力する。また、装着者の位置と動きに関するフィードバックデータを統合し、モーターが装着者の意図に迅速に適応できるようにする計画だ。最終的には、この力と柔軟性の組み合わせを、移動用の柔性外骨格、バーチャルリアリティ用のウェアラブル触覚システム、軽量義肢などのウェアラブル支援デバイスに応用することを目指している。
第 1 著者のシルバン・シャラー(Sylvain Schaller)氏が、この技術の商業化を目的としたスタートアップ企業 Elecsyor を設立した。この研究はスイス国立科学財団とノボ・ノルディスク財団によって資金提供された。
FiberMotor がウェアラブル技術に与える影響
FiberMotor の開発は、ウェアラブルロボット技術における大きな前進を意味する。その静音性と逆駆動能力により、人体とより自然に協調でき、従来のモーターの限界を克服する。この技術は日常活動の利便性を高めるだけでなく、移動支援デバイスやバーチャルリアリティシステムへの応用可能性も秘めている。スタートアップ企業 Elecsyor の設立により商業化が加速し、将来的には人々のウェアラブル技術に対する認識と利用方法を変える可能性がある。