
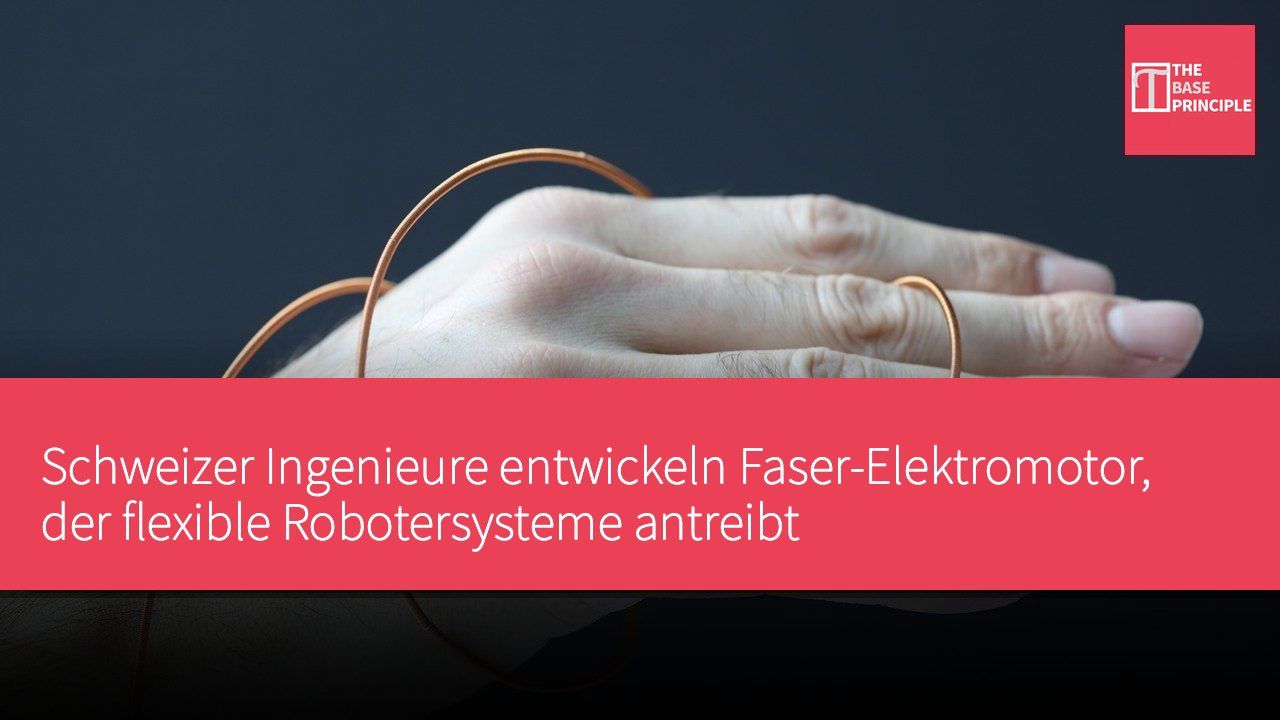
- FiberMotor ist der erste Gleitmotor im Faserformat, der flexible Roboter antreiben kann.
- Das Gerät benötigt keine Zahnräder oder Getriebe und verfügt über Rückführfähigkeit.
- Forscher planen den Einsatz von FiberMotor in tragbaren Assistenzgeräten.
- Das Start-up Elecsyor wird sich auf die Kommerzialisierung dieser Technologie konzentrieren.
Ingenieure der École polytechnique fédérale de Lausanne (EPFL) haben erfolgreich einen flexiblen Motor namens FiberMotor entwickelt, der einem feinen Faden ähnelt, ausreichend Kraft erzeugt, um flexible Robotersysteme anzutreiben, und dabei geräuschlos sowie bidirektional arbeitet. Das Gerät hat einen Durchmesser zwischen 1 und 3 Millimetern (0,04 bis 0,12 Zoll) und wandelt elektrische Energie direkt in Bewegung um. Die entsprechende Studie „Fiber-format soft linear electrostatic motor“ wurde im Fachjournal „Advanced Materials“ veröffentlicht.
Der FiberMotor besteht aus zwei konzentrischen hohlen Fasern. Um jede Faser sind isolierte Kupferdrahtelektroden gewickelt, die nur wenig dicker sind als ein menschliches Haar. Wird Spannung angelegt, ziehen elektrostatische Kräfte die Fasern wiederholt in eine ausgerichtete Position, wodurch die innere Faser in der äußeren gleitet – ähnlich dem Prinzip eines Teleskops. Herbert Shea, Leiter des Soft Transducers Laboratory der EPFL, erklärt: „Unser FiberMotor ist der erste Gleitmotor im Faserformat, der ausreichend Kraft erzeugt, um flexible Robotikanwendungen anzutreiben, dabei aber geräuschlos, flexibel und bidirektional bleibt.“
FiberMotors innovatives Design
Alltägliche Aktivitäten wie Heben, Schieben und Ziehen basieren auf linearer, nicht rotierender Bewegung. Forscher zufolge war die Nachbildung linearer Bewegung eine langjährige Herausforderung im Bereich tragbarer Robotik, da Motoren für lineare Bewegung üblicherweise starre Zahnräder, Getriebe und andere sperrige Komponenten erfordern. Zwar gibt es sogenannte künstliche Muskeln, doch deren Bewegungsbereich ist durch die Dehn-, Stauch- oder Biegefähigkeit des Materials begrenzt. Im Gegensatz dazu wird der Bewegungsbereich des FiberMotor lediglich durch die Länge seiner Fasern limitiert. Da keine Zahnräder oder Getriebe nötig sind, verfügt das Gerät über Rückführfähigkeit – entgegenwirkende Kräfte können es also sicher antreiben.
Bewegt sich der Träger versehentlich oder entgegen der Antriebsrichtung, gleiten die Fasern aneinander vorbei, statt zu blockieren. Dadurch arbeitet der Motor natürlicher mit der menschlichen Bewegung zusammen als herkömmliche Motoren.
In Laborversuchen trug ein einzelner FiberMotor eine statische Last von rund 75 Gramm (2,6 Unzen). Vier kombinierte Motoren erzeugten genug Kraft, um einen 46 Gramm (1,6 Unzen) schweren Schokoriegel anzuheben und einen sehnengetriebenen Roboterfinger zu beugen. Das Team integrierte den Motor zudem in ein prototypisches Kleidungsstück, das sich dem Knie anpasst. Aufgrund der geringen Dicke und des geringen Gewichts stellen sich die Forscher vor, die Motoren in smarte Textilien zu verteilen, statt die Kraft in einer einzelnen starren Einheit zu bündeln.
Zukünftige Anwendungen und Kommerzialisierungspläne
Diese Forschung baut auf der weltweit ersten Faserpumpentechnologie auf, die das Labor 2023 vorstellte und die in smarte Textilien eingenäht werden kann, um Flüssigkeiten für Thermoregulierung und haptisches Feedback zu zirkulieren. Als Nächstes wollen die Forscher Leistung und Haltbarkeit des FiberMotor steigern, dabei dünnere Elektroden aus hauptsächlich isolierendem Material sowie optimierte Werkstoffe einsetzen. Zudem planen sie die Integration von Positions- und Bewegungsfeedback des Trägers, damit der Motor rasch auf dessen Absichten reagieren kann. Langfristig soll diese Kombination aus Kraft und Geschmeidigkeit in tragbaren Assistenzsystemen Anwendung finden – etwa in flexiblen Exoskeletten für Mobilität, tragbaren haptischen Systemen für Virtual Reality und leichten Prothesen.
Erstautor Sylvain Schaller hat das Start-up Elecsyor gegründet, um die Technologie zu kommerzialisieren. Die Forschung wurde vom Schweizerischen Nationalfonds und der Novo Nordisk Foundation gefördert.
FiberMotors Einfluss auf Wearable-Technologie
Die Entwicklung des FiberMotor markiert einen bedeutenden Fortschritt in der tragbaren Robotik: Seine geräuschlose und rückführbare Arbeitsweise ermöglicht eine natürlichere Zusammenarbeit mit dem menschlichen Körper und löst damit Grenzen herkömmlicher Motoren. Die Technologie verspricht nicht nur mehr Komfort im Alltag, sondern auch Potenzial für Mobilitätshilfen und Virtual-Reality-Systeme. Mit der Gründung von Elecsyor beschleunigt sich der Kommerzialisierungsprozess – künftig könnte sich die Wahrnehmung und Nutzung tragbarer Technologie grundlegend wandeln.