
- FiberMotor هو أول محرك انزلاقي بصيغة أليفية، قادر على تشغيل الروبوتات المرنة.
- لا يحتاج الجهاز إلى تروس أو أجهزة نقل حركة، ويتمتع بقدرة القيادة العكسية.
- يخطط الباحثون لتطبيق FiberMotor في أجهزة المساعدة القابلة للارتداء.
- ستركز شركة Elecsyor الناشئة على تسويق هذه التكنولوجيا تجارياً.
نجح مهندسو المعهد الفيدرالي السويسري للتكنولوجيا في لوزان (EPFL) في تطوير محرك مرن يُدعى FiberMotor، يشبه في مظهره خيطاً رفيعاً، قادراً على توليد قوة كافية لتشغيل أنظمة الروبوتات المرنة، مع الحفاظ على الهدوء والحركة ثنائية الاتجاه أثناء التشغيل. يتراوح قطر الجهاز بين 1 و3 مليمترات (0.04 إلى 0.12 بوصة)، وقادر على تحويل الطاقة الكهربائية مباشرة إلى حركة. وقد نُشر البحث المعنون "محرك كهروستاتيكي خطي مرن بصيغة أليفية" في مجلة "Advanced Materials".
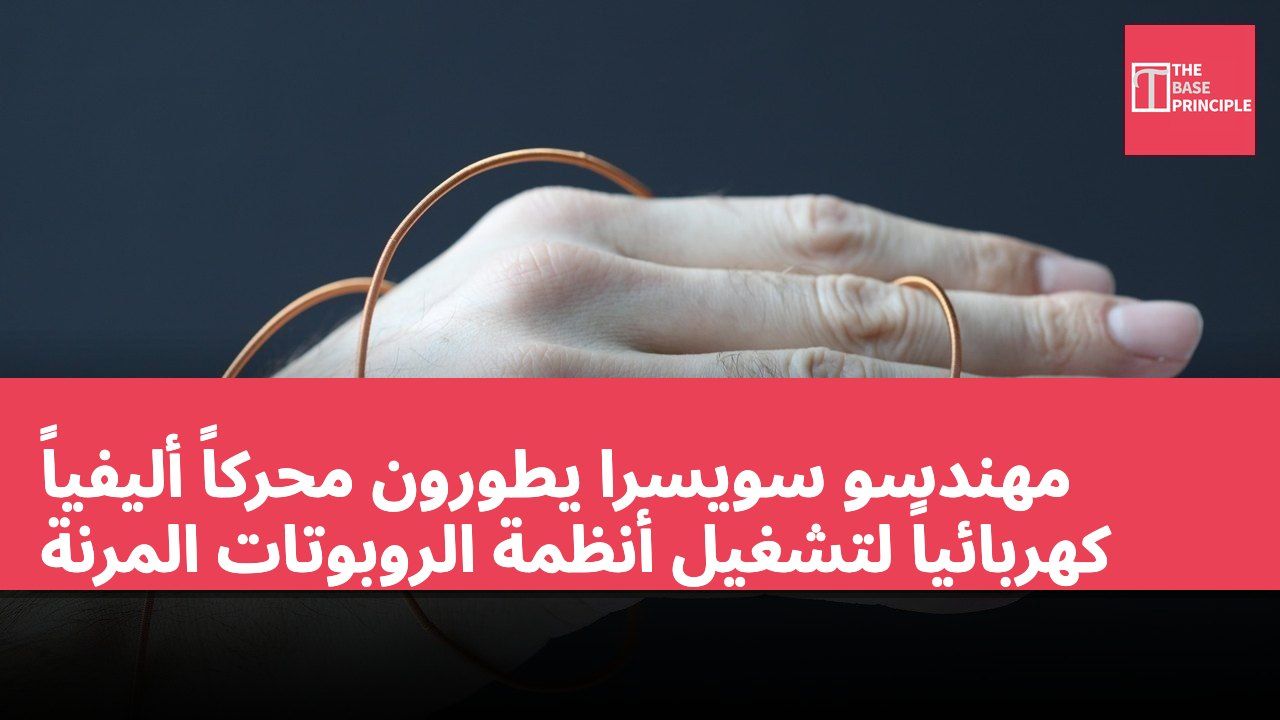
يتكون هيكل FiberMotor من أليفتين مجوفتين متحدة المركز. تلف حول كل أليفة أسلاك نحاسية معزولة تعمل كأقطاب كهربائية، لا يتجاوز سمكها قليلاً سماكة شعرة الإنسان. عند تطبيق الجهد الكهربائي، تسحب القوة الكهروستاتيكية الألياف بشكل متكرر إلى مواضع محاذية، مما يجعل الأليفة الداخلية تنزلق داخل الأليفة الخارجية، على غرار مبدأ التلسكوب. وقال هيربرت شيا (Herbert Shea)، رئيس مختبر المستشعرات المرنة في EPFL: "إن FiberMotor الخاص بنا هو أول محرك انزلاقي بصيغة أليفية، قادر على توليد قوة كافية لتشغيل أجهزة تطبيقات الروبوتات المرنة، مع الحفاظ على الهدوء والمرونة والحركة ثنائية الاتجاه".
تصميم FiberMotor المبتكر
تعتمد الأنشطة اليومية مثل الرفع والدفع والسحب على الحركة الخطية، لا الدورانية. ويقول الباحثون إن إعادة إنتاج الحركة الخطية ظلت تحدياً طويل الأمد في مجال الروبوتات القابلة للارتداء، لأن المحركات القادرة على تشغيل الحركة الخطية عادة ما تتطلب تروساً صلبة وأجهزة نقل حركة ومكونات ضخمة أخرى. وعلى الرغم من وجود ما يسمى بالعضلات الاصطناعية، فإن نطاق حركتها محدود بقدرة المادة على التمدد أو الانكماش أو الانحناء. في المقابل، لا يقتصر نطاق حركة FiberMotor إلا على طول أليافه. وبفضل عدم الحاجة إلى تروس أو أجهزة نقل حركة، يتمتع الجهاز بقدرة القيادة العكسية، مما يعني أن القوى العكسية يمكنها تشغيله بأمان.
إذا تحرك مرتدي الجهاز بشكل غير متوقع أو عكس اتجاه القيادة، تنزلق الألياف فوق بعضها البعض بدلاً من القفل، مما يتيح لها التعاون مع حركة الجسم البشري بشكل أكثر طبيعية مقارنة بالمحركات التقليدية.
في العرض المخبري، بلغ الحمل الساكن الذي يدعمه FiberMotor واحد حوالي 75 غراماً (2.6 أونصة). وأنتج الجمع بين أربعة محركات قوة كافية لرفع قطعة شوكولاتة تزن 46 غراماً (1.6 أونصة)، ولثني إصبع آلي يعمل بأوتار. كما دمج الفريق المحرك في ثوب نموذجي مصمم ليناسب الركبة. ونظراً لكون المحرك خفيفاً ورفيعاً، يتصور الباحثون توزيعه في المنسوجات الذكية، بدلاً من تركيز القوة في وحدة صلبة واحدة.
التطبيقات المستقبلية وخطط التسويق التجاري
تبني هذه الأبحاث على تقنية الضخ بصيغة أليفية الأولى عالمياً التي أطلقها المختبر عام 2023، والتي يمكن خياطتها في المنسوجات الذكية لتدوير السوائل بغرض التنظيم الحراري وردود الفعل اللمسية. وفي المرحلة القادمة، سيركز الباحثون على تحسين أداء FiberMotor ومتانته، باستخدام أقطاب كهربائية أرق تتكون بشكل أساسي من عوازل ومواد محسنة. كما يخططون لدمج بيانات ردود الفعل حول وضعية مرتدي الجهاز وحركته، لتمكين المحرك من التكيف السريع مع نوايا مرتديه. وفي النهاية، يأمل الفريق في تطبيق هذا الجمع بين القوة والمرونة في أجهزة المساعدة القابلة للارتداء، مثل الهياكل الخارجية المرنة للحركة، وأنظمة اللمس القابلة للارتداء للواقع الافتراضي، والأطراف الصناعية خفيفة الوزن.
أسس المؤلف الأول سيلفان شالر (Sylvain Schaller) شركة Elecsyor الناشئة، بهدف تسويق هذه التكنولوجيا تجارياً. وقد مولت الدراسة المؤسسة الوطنية السويسرية للعلوم ومؤسسة نوفو نورديسك.
تأثير FiberMotor على التكنولوجيا القابلة للارتداء
يمثل تطوير FiberMotor تقدماً كبيراً في تكنولوجيا الروبوتات القابلة للارتداء، حيث تتيح قدرته على العمل بهدوء والقيادة العكسية تعاوناً أكثر طبيعية مع جسم الإنسان، معالجاً قيود المحركات التقليدية. ولا تقتصر هذه التكنولوجيا على تعزيز راحة الأنشطة اليومية، بل تحمل إمكانات للتطبيق في أجهزة المساعدة على الحركة وأنظمة الواقع الافتراضي. ومع تأسيس شركة Elecsyor الناشئة، ستتسارع عملية التسويق التجاري، ما قد يغير مستقبلاً طريقة إدراك الناس للتكنولوجيا القابلة للارتداء واستخدامهم لها.