
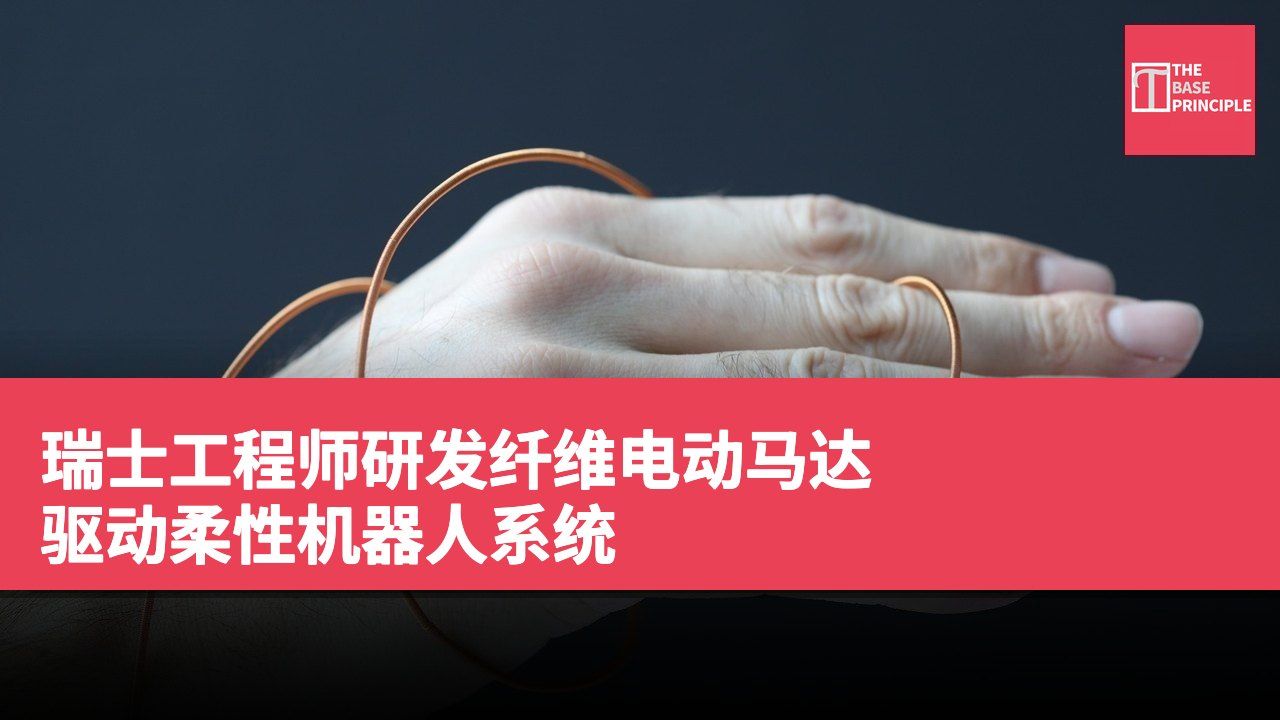
- FiberMotor 是首个纤维格式的滑动马达,能驱动柔性机器人。
- 该装置无需齿轮或传动装置,具有反向驱动能力。
- 研究人员计划将 FiberMotor 应用于可穿戴辅助装置。
- 初创公司 Elecsyor 将专注于商业化这项技术。
瑞士洛桑联邦理工学院(EPFL)的工程师们成功研发出一款名为 FiberMotor 的柔性马达,其外观类似于细线,能够产生足以驱动柔性机器人系统的力量,并且运行时保持静音及双向运动。该装置直径介于 1 至 3 毫米(0.04 至 0.12 英寸)之间,能够将电能直接转换为运动。相关研究《纤维格式柔性线性静电马达》已发表于《先进材料》期刊上。
FiberMotor 的构造由两根同心的中空纤维组成。每根纤维周围紧密缠绕着仅比人类头发稍粗的绝缘铜线电极。当施加电压时,静电力会反复将纤维拉至对齐位置,使内部纤维在外部纤维内滑动,类似于望远镜的原理。EPFL 柔性传感器实验室负责人赫伯特·谢(Herbert Shea)表示:“我们的 FiberMotor 是首个纤维格式的滑动马达,能够产生足够的力量来驱动柔性机器人应用装置,同时保持静音、柔性及双向运动。”
FiberMotor 的创新设计
日常活动如举起、推动和拉动都依赖于线性运动,而非旋转运动。研究人员表示,重现线性运动一直是可穿戴机器人领域的一项长期挑战,因为能够驱动线性运动的马达通常需要刚性齿轮、传动装置及其他笨重部件。虽然所谓的人工肌肉存在,但其运动范围受限于材料的拉伸、收缩或弯曲能力。相比之下,FiberMotor 的运动范围仅受其纤维长度的限制。由于无需齿轮或传动装置,该装置具有反向驱动的能力,意味着反向力量可以安全地驱动它。
如果穿戴者意外移动或逆着驱动方向运动,纤维会彼此滑动,而非锁定,这使其相比于传统马达能更自然地与人体运动协作。
在实验室演示中,单个 FiberMotor 支持的静态负载约为 75 克(2.6 盎司)。四个马达结合在一起产生的力量则足以举起一块 46 克(1.6 盎司)的巧克力棒,并且能够弯曲一根由肌腱驱动的机器手指。团队还将该马达整合至一款设计适合膝盖的原型服装中。由于马达轻薄,研究人员设想将其分布在智能纺织品中,而非集中力量于单一刚性单元。
未来应用与商业化计划
这项研究建立在实验室于 2023 年首次推出的全球首款纤维格式泵浦技术上,该泵浦可以缝入智能纺织品中,以循环流体进行热调节及触觉反馈。接下来,研究人员将专注于提升 FiberMotor 的性能和耐用性,并使用主要由绝缘体构成的更薄电极以及优化材料。他们还计划整合关于穿戴者位置和运动的反馈数据,以便马达能迅速适应穿戴者的意图。最终,团队希望将这种力量与灵活性的结合应用于可穿戴辅助装置,如用于行动的柔性外骨骼、虚拟现实的可穿戴触觉系统及轻量级义肢。
第一作者西尔万·沙勒(Sylvain Schaller)已成立初创公司 Elecsyor,旨在商业化这项技术。该研究由瑞士国家科学基金会及诺和诺德基金会资助。
FiberMotor 对可穿戴技术的影响
FiberMotor 的研发标志着可穿戴机器人技术的一大进步,其静音和反向驱动能力使其能更自然地与人体协作,解决了传统马达的局限性。这项技术不仅能提升日常活动的便利性,还潜力应用于行动辅助装置和虚拟现实系统。随着初创公司 Elecsyor 的成立,商业化进程将加速,未来可能改变人们对可穿戴技术的认知与使用方式。