
- 謝潑德教授以深海長條魚為靈感設計靜音潛艇。
- 長條魚的背鰭運動機制提供了精確的控制能力。
- 研究團隊利用CT掃描和解剖研究長條魚的結構。
- 這項研究有助於開發不驚擾海洋生物的水下監測器。
康奈爾大學的工程教授羅伯·謝潑德(Rob Shepherd)致力於設計一款大型、安靜的水下機器人,以監測海洋健康,且不會驚擾海洋生物。他以稀有的深海長條魚作為靈感,因其獨特的遊動機制。研究的目的是理解這種世界上最長的硬骨魚類如何遊動。仿生推進技術創造了平滑的層流,使得水下測繪和長期的海洋生物監測成為可能。
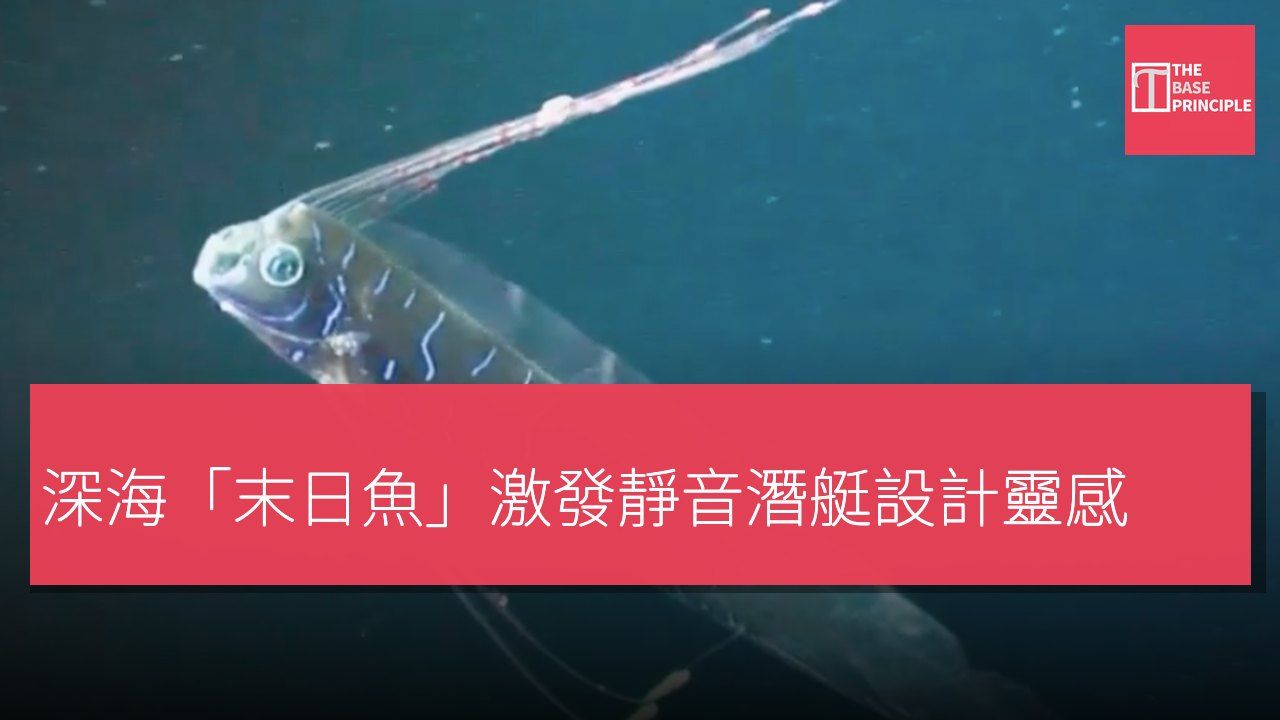
水下的海軍螺旋槳響聲轟鳴,魚類則四處逃竄。為了為海軍研究辦公室建立一個隱秘的海洋監測平台,謝潑德教授需要一個不會驚嚇海洋生物的推進系統。他的靈感來自神秘的帶狀長條魚,該魚類可長達 26 英尺,亦被稱為「末日魚」。大多數長身海洋生物像鰻魚一樣通過彎曲全身遊動,而長條魚幾乎保持靜止。它完全依賴一條持續的背鰭來靜默地前進和後退。
長條魚的獨特運動機制
謝潑德指出:「如果你在夏天的卡尤加湖游泳,船經過時會非常吵。」他補充道:「採取更仿生的方式能使與魚類互動時更為和諧。」為了理解這種生物如何達成此特技,謝潑德與退休的康奈爾魚類學家威利·比米斯(Willy Bemis)合作。由於長條魚的身體在死亡後通常會解體為脆弱的片段,研究完整的長條魚相當困難。研究團隊利用 CT 掃描、史密森學會的 X 射線以及詳細的解剖,解剖了該魚類長背鰭的機制。
他們發現該生物的皮膚下隱藏著一個驚人的自然引擎。數百根類似骨骼的鰭射線位於專門的球和插座關節上,這些關節在其背部沿線運作,類似微型「搖桿」。每根鰭射線都由專用的肌肉和軟骨提供動力,讓每個部分擁有 360 度的旋轉自由。連接膜能同時向相反方向發送推進波。這種獨特的運動機制賦予長條魚極為精確的控制能力,令其能夠即時調整速度和方向,而不需要彎曲其身體姿勢。
仿生技術的實際應用
比米斯表示:「它們能持續改變背鰭射線的模式,並且能非常迅速地做到。」雖然帶鰭游泳在硬骨魚類中獨立進化了大約十次,但這是首個記錄該物種旋轉、類似搖桿的鰭射線的研究。工程師們現在正將這些生物藍圖從紙上轉化為實際應用。通過模仿長條魚的流體控制,謝潑德的團隊計劃建造大型、安靜的機器監測器,能夠在不打擾海洋生態系統的情況下觀察其中的野生生物。
大自然提供了數百萬年的進化測試,為機器人技術提供了經過實戰檢驗的機械設計、能效推進和適應性行為。研究人員過去已設計出各種仿生機器人。壁虎能夠在光滑的垂直表面上攀爬,無需粘合劑或吸盤,這歸功於其腳部的微觀毛髮稱為「絨毛」。這些微結構能夠產生分子級別的範德瓦爾斯力,將腳墊與周圍表面黏合。斯坦福的機器人技術研究人員應用這一概念,建造了 Stickybot,這是一款攀爬機器人,其合成腳墊以壁虎的腳趾為模型。
專用材料使機器人夾具能夠穩固地附著於玻璃、光滑的面板和太空設備,而不會留下粘膩的化學殘留物。
這項新研究發表於《魚類學與爬蟲學》期刊。
深海生物啟發靜音監測技術
深海長條魚的運動機制為靜音潛艇設計提供了重要啟示。這種魚類的背鰭運動能夠在不驚擾海洋生物的情況下進行精確控制,這對於海洋生態系統的監測至關重要。隨著人類對海洋環境的關注增加,開發出不影響海洋生物的水下機器人將有助於更好地理解和保護海洋生態。這項研究不僅展示了自然界的智慧,也為機器人技術的未來發展提供了新的方向。